

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / چرا موتورهای DC برس خورده سنگ بنای سیستمهای درایو درجه صنعتی در سراسر جهان باقی میمانند، حتی در کاربردهایی که به کنترل دقیق و محیطهای سخت نیاز دارند؟
چرا موتورهای DC برس خورده سنگ بنای سیستمهای درایو درجه صنعتی در سراسر جهان باقی میمانند، حتی در کاربردهایی که به کنترل دقیق و محیطهای سخت نیاز دارند؟
 2026.02.03
 اخبار صنعت
ریشه های موتور DC و پایه های فیزیکی برس
را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگی دارد. برای درک عمیق این موتور، باید به ابتدایی ترین قوانین القای الکترومغناطیسی بازگشت. را براش موتور DC نشان دهنده اولین تلاش موفقیت آمیز بشر برای مهار الکترومغناطیس برای کار مکانیکی مداوم است. در حالی که اصل اساسی ساده به نظر می رسد، فیزیک زیربنایی شامل برهمکنش های پیچیده بین میدان های الکتریکی، شار مغناطیسی و اینرسی مکانیکی است.
مقادیر فیزیکی هسته و روابط خطی
را linearization of the براش موتور DC مدل مهمترین مزیت آن در مهندسی است. برخلاف موتورهای القایی AC که نیاز به کنترل برداری پیچیده دارند، براش موتور DC را می توان با مجموعه ای از معادلات دیفرانسیل مرتبه اول توصیف کرد. تحسین برانگیزترین ویژگی براش موتور DC در خطی سازی مدل ریاضی آن نهفته است، که منطق کنترل آن را به طور استثنایی بصری می کند.
را Torque-Current Identity: را relationship between torque and current is remarkably stable. In a high-quality براش موتور DC ثابت گشتاور با تعداد دورهای سیم پیچ آرمیچر، قدرت میدان مغناطیسی استاتور و پیکربندی هندسی روتور تعیین می شود. این بدان معناست که اگر به نیروی بیشتری نیاز دارید، به سادگی جریان عرضه شده را افزایش دهید براش موتور DC . این رابطه خطی امکان محدود کردن و سنجش دقیق گشتاور را به سادگی با نظارت بر کشش جریان فراهم می کند.
کوپلینگ خطی ولتاژ-سرعت: تحت یک میدان مغناطیسی ثابت، افزایش ولتاژ ورودی باعث افزایش سرعت می شود براش موتور DC به صورت خطی افزایش یابد. در حالت پایدار، یک رابطه خطی مستقیم بین ولتاژ و سرعت، منهای افت مقاومت در سراسر سیم پیچ ها وجود دارد. این رفتار قابل پیشبینی، طراحی کنترلکنندههای سرعت حلقه بسته را ساده میکند، زیرا بهره سیستم در سراسر محدوده عملیاتی نسبتاً ثابت میماند.
دینامیک نیروی الکتروموتور عقب (Back EMF): EMF پشت تنها یک عارضه جانبی نیست. این یک مکانیسم بازخورد اساسی است. این مکانیسم خود تنظیمی است براش موتور DC . هنگامی که موتور می چرخد، به طور همزمان به عنوان یک ژنراتور عمل می کند و ولتاژی مخالف ولتاژ منبع تغذیه تولید می کند که افزایش بی نهایت جریان را محدود می کند. همانطور که براش موتور DC شتاب می گیرد، EMF برگشتی افزایش می یابد، که ولتاژ موثر جریان را کاهش می دهد. به همین دلیل است که یک براش موتور DC به طور طبیعی به سرعت نهایی می رسد که در آن گشتاور تولید شده دقیقاً با اصطکاک و بار مطابقت دارد.
را Essence of Motor Rotation: Lorentz Force and Maxwell Equations
را operation of a براش موتور DC به طور کامل بر پایه فیزیکی نیروی لورنتس ساخته شده است. هنگامی که جریان از یک هادی واقع در یک میدان مغناطیسی عبور می کند، هادی نیروی مکانیکی عمود بر سرعت الکترون و خطوط شار مغناطیسی را تجربه می کند. در یک براش موتور DC این هادی به صورت سیم پیچی طراحی شده است که به سیم پیچی آرمیچر معروف است.
چگالی شار: در مدرن براش موتور DCs چگالی شار از طریق استفاده از مواد با نفوذپذیری بالا در استاتور به حداکثر می رسد و اطمینان حاصل می شود که میدان مغناطیسی در شکاف هوایی که آرمیچر در آن قرار دارد متمرکز می شود. طراحی مدار مغناطیسی باید از اشباع فولاد جلوگیری کند که منجر به تولید گشتاور غیر خطی و کاهش بازده می شود.
طول هادی موثر: این به بخشی از سیم پیچ اشاره دارد که در واقع در میدان مغناطیسی فعال قرار دارد. مهندسان طراح طول فعال را برای اطمینان از حداکثر چگالی گشتاور بهینه می کنند براش موتور DC . به عنوان روتور از براش موتور DC چرخش، هر مجموعه از سیم پیچ ها از طریق خطوط میدان مغناطیسی بریده و گشتاور پیوسته ایجاد می کند. راندمان این فرآیند تحت تأثیر «ضریب پر شدن شکاف» یا نسبت مس به عایق و هوای درون شکافهای روتور است.
تکامل تاریخی
با شروع نمایش مایکل فارادی از دستگاه های چرخش الکترومغناطیسی در دهه 1830، براش موتور DC از نمونه های اولیه آزمایشگاهی به استانداردسازی صنعتی تکامل یافته است. طراحی های اولیه توسط فناوری باتری و مواد مغناطیسی محدود می شد، اما با بلوغ تکنیک های سیم پیچی آرمیچر و اصلاح کموتاتور، براش موتور DC در اواخر قرن 19 و اواسط قرن 20 به سرعت به تنها هسته قدرت تقریباً تمام تجهیزات تبدیل شد. اختراع کموتاتور تقسیمبندی شده و استفاده از برسهای مبتنی بر کربن باعث تغییر شکل آن شد براش موتور DC تبدیل به یک ابزار صنعتی قابل اعتماد، که اولین آسانسورهای برقی و تراموا را تامین می کند. حتی با ظهور فناوری براشلس، براش موتور DC به دلیل هزینه کم و کنترل ساده، همچنان جایگاه بسیار مهمی در بازار جهانی موتور دارد.
جداسازی عمیق: ساخت داخلی دقیق موتور DC برس
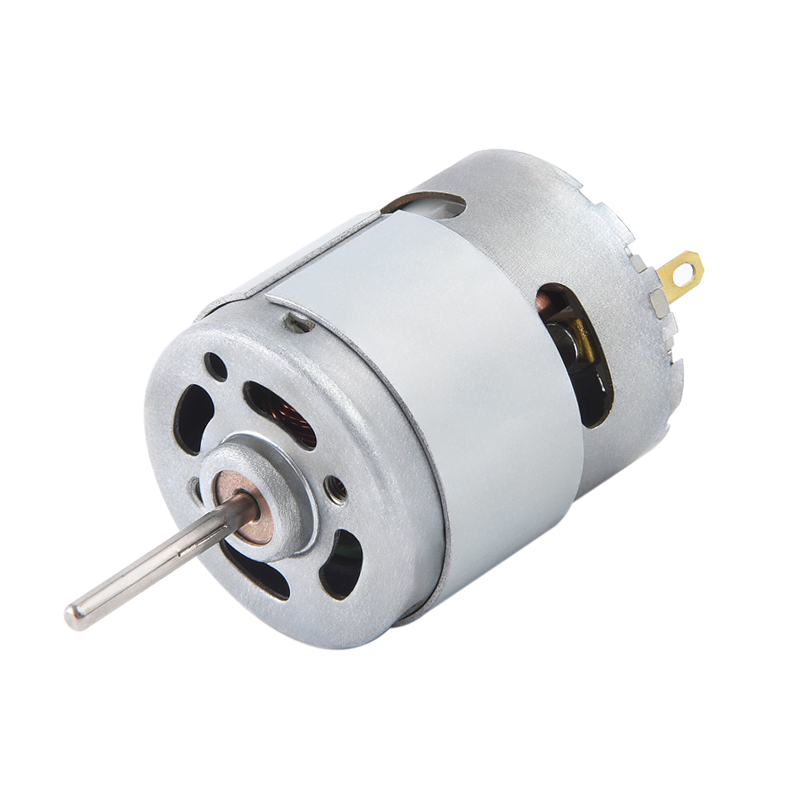
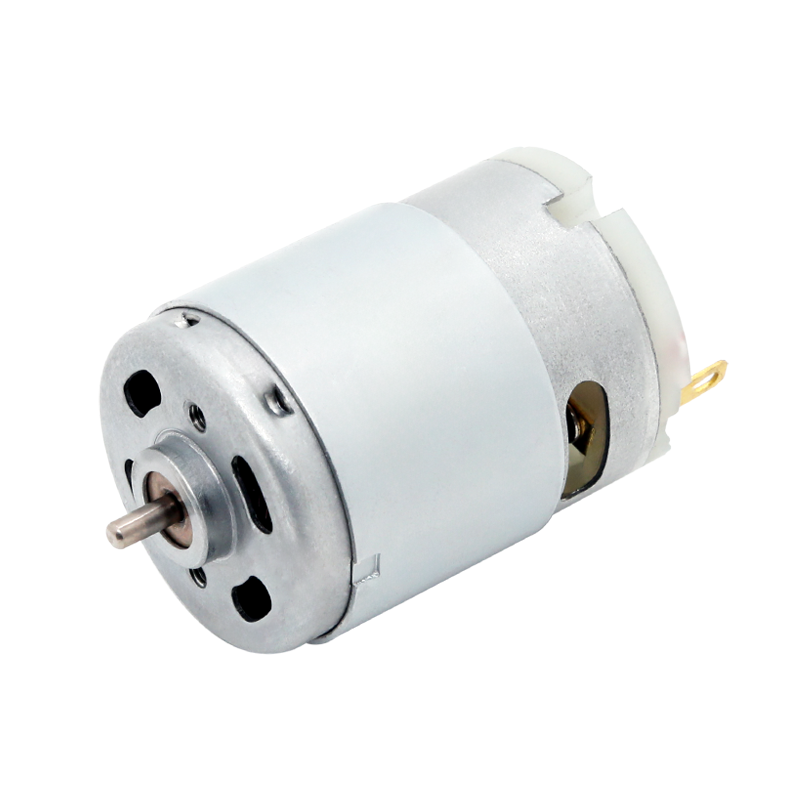
یک کارایی بالا براش موتور DC سیستمی از اجزای دقیق چندگانه است که به صورت هم افزایی کار می کنند. انتخاب مواد و دقت پردازش هر قسمت به طور مستقیم بر راندمان و طول عمر موتور تأثیر می گذارد.
اجزای استاتور و مدار مغناطیسی
را stator is the part of the براش موتور DC که یک میدان مغناطیسی ثابت ایجاد می کند.
آهنرباهای دائمی: در سایز کوچک تا متوسط براش موتور DCs معمولاً از آهنرباهای فریت یا نئودیمیم استفاده می شود. آهنرباهای فریت هزینه کم و مقاومت در برابر خوردگی را ارائه می دهند، در حالی که نئودیمیم اجازه می دهد بسیار فشرده شود براش موتور DC طرح هایی با نسبت گشتاور به وزن بالا. آنها یک شار مغناطیسی پایدار را بدون مصرف انرژی اضافی برای حفظ میدان فراهم می کنند. درجه حرارت بالا نئودیمیم باید برای جلوگیری از مغناطیس زدایی دائمی در طول چرخه بار سنگین انتخاب شود.
مسکن/قاب: معمولاً از فولاد با نفوذپذیری بالا ساخته می شود که هم پشتیبانی مکانیکی و هم مسیر برگشت را برای مدار مغناطیسی فراهم می کند. ضخامت دیواره برای کنترل شار مغناطیسی بدون رسیدن به اشباع محاسبه می شود.
روتور/آرماتور: قلب حرکت
را rotor is the rotating core of the براش موتور DC ، حامل جریان و تولید برق است. برای مقاومت در برابر نیروهای گریز از مرکز باید هم از نظر مغناطیسی کارآمد و هم از نظر مکانیکی قوی باشد.
هسته چند لایه: برای کاهش تلفات جریان گردابی ناشی از چرخش در میدان مغناطیسی، هسته روتور a براش موتور DC به جای یک بلوک فولادی جامد، از چندین لایه از ورق های فولادی سیلیکونی عایق شده ساخته شده است. اگر هسته جامد بود، تغییر محیط مغناطیسی در طول چرخش جریان های داخلی عظیمی را القا می کرد که منجر به گرمایش انگلی می شد. لمینیت های نازک تر در سرعت بالا استفاده می شود براش موتور DCs برای کاهش بیشتر این تلفات.
سیم پیچ آرمیچر: سیم مسی لعابی با خلوص بالا درون شکاف های هسته پیچیده شده است. تعداد دور و قطر سیم ثابت گشتاور و مقاومت سیم را تعیین می کند براش موتور DC . سیمپیچهای لبهای و سیمپیچهای موجی بسته به اینکه کاربرد به جریان بالا یا ولتاژ بالا نیاز دارد استفاده میشود.
سیستم کموتاسیون: اینورتر مکانیکی
این بخش کلیدی است که آن را متمایز می کند براش موتور DC از انواع موتورهای دیگر کموتاتور a براش موتور DC به عنوان یک پل مکانیکی عمل می کند.
بخش های کموتاتور: نصب شده بر روی شفت، متشکل از چندین بخش مس عایق شده از یکدیگر. مس باید به سختی کشیده شود تا در برابر سایش مقاومت کند. هر بخش به یک گره از سیم پیچ آرمیچر متصل می شود. وظیفه آن این است که به طور مداوم سیم پیچ های متصل به مدار را با چرخش روتور سوئیچ کند و از ثابت ماندن جهت گشتاور اطمینان حاصل کند.
برس ها: راse are the wear parts of the براش موتور DC . فشار برس باید بهینه شود. فشار بیش از حد باعث افزایش اصطکاک و سایش می شود، در حالی که فشار کم باعث جهش برس و جرقه زدن بیش از حد می شود. مکانیزم فنر باید فشار ثابتی را با فرسودگی برس حفظ کند.
مقایسه پارامترهای کلیدی: تأثیر مواد برس بر عملکرد
| ابعاد عملکرد | برس کربن گرافیت | برس گرافیت فلزی | برس فلزی گرانبها |
| برنامه اصلی | صنعتی عمومی، لوازم خانگی | استارت ماشین، ابزار سنگین | ابزار دقیق، صدا |
| رسانایی | متوسط | بسیار بالا | بالا |
| مقاومت در برابر سایش | بالا | متوسط | پایین تر |
| تماس با افت ولتاژ | 1.0 - 1.5 V | 0.2 - 0.5 V | فوق العاده کم |
| چگالی جریان | 8 - 12 A/cm2 | 15 - 30 A/cm2 | بسیار کوچک |
بلبرینگ و طراحی خنک کننده
بلبرینگ آستین: برای کم هزینه و بار کم استفاده می شود براش موتور DCs . آنها کم صدا هستند اما ظرفیت بار شعاعی کمتری دارند و در دمای بالا مستعد سایش هستند.
بلبرینگ: برای برنامه های کاربردی با سرعت بالا و بار زیاد استفاده می شود که طول عمر بیشتر و اصطکاک کمتری را ارائه می دهد. اگر آنها ضروری هستند براش موتور DC یک تسمه یا پیچ سربی سنگین است که در آن نیروهای محوری و شعاعی قابل توجه هستند.
فن خنک کننده: بسیاری براش موتور DCs تیغه های خنک کننده را برای از بین بردن گرمای ژول تولید شده در سیم پیچ ها یکپارچه کنید. جریان هوای داخلی باید مدیریت شود تا از تجمع گرد و غبار کربن رسانا بر روی کموتاتور جلوگیری شود.
مکانیسم عملیاتی: کموتاسیون خودکار در موتورهای براش DC
منطق کموتاسیون مکانیکی و زمان بندی
داخل a براش موتور DC ، سیم پیچ های روی آرمیچر باید به طور متناوب قطبیت مغناطیسی را تغییر دهند. برس ها روی پوشش انتهایی ثابت می شوند، در حالی که کموتاتور با شفت می چرخد. هنگامی که روتور به سمت خط خنثی مغناطیسی می چرخد، برس ها بخش های کموتاتور مجاور را پل می کنند و جریان جریان را به آن سیم پیچ معکوس می کنند. در یک کوک کاملا براش موتور DC ، این برگشت دقیقاً زمانی اتفاق می افتد که سیم پیچ در محور خنثی مغناطیسی باشد تا جرقه به حداقل برسد. این زمان را می توان در برخی از سرعت های بالا "پیشرفته" کرد براش موتور DCs برای جبران زمان معکوس جریان در یک سیم پیچ القایی.
تناوب قطبیت مغناطیسی و نیروی لورنتس
طبق قانون سمت چپ، وقتی جهت جریان در میدان مغناطیسی معکوس می شود، جهت نیرو نیز معکوس می شود. کموتاتور از براش موتور DC اطمینان حاصل می کند که بدون توجه به جایی که روتور می چرخد، جهت جریان سیم پیچ ها در زیر یک قطب مغناطیسی خاص هماهنگ باقی می ماند، بنابراین گشتاور الکترومغناطیسی یک جهته حفظ می شود. هر سیم پیچ در اصل جریان متناوب را هنگام عبور از قطب شمال به قطب جنوب استاتور می بیند. یکنواختی گشتاور حاصل با تعداد قطعات در کموتاتور تعیین می شود. بخشهای بیشتر منجر به کاهش "ریپل گشتاور" میشود.
تجزیه و تحلیل واکنش آرمیچر و جبران
به عنوان بار بر روی یک براش موتور DC افزایش می یابد، میدان مغناطیسی ایجاد شده توسط آرمیچر، میدان مغناطیسی اصلی استاتور را منحرف می کند. این به عنوان "واکنش آرماتور" شناخته می شود. این باعث می شود که نقطه کموتاسیون ایده آل از محور خنثی هندسی دور شود. در بزرگ براش موتور DCs ، این اعوجاج می تواند آنقدر شدید باشد که باعث جرقه زدن بیش از حد برس ها شود. سطح بالا براش موتور DCs برای خنثی کردن این واکنش آرمیچر در ناحیه کموتاسیون، از بین قطبهای کوچک یا سیمپیچهای جبرانکننده استفاده کنید، و از سوئیچینگ تمیز حتی تحت بار سنگین اطمینان حاصل کنید.
طبقهبندی هسته: خانوادههای موتور DC برس که با تحریک تعریف میشوند
آهنربای دائمی (PMDC)
ساختار فشرده و راندمان بالا. از آنجایی که هیچ تلفات تحریکی وجود ندارد (برای ایجاد میدان استاتور از توان استفاده نمی شود)، خطی بودن کنترل آن بهترین است. براش موتور DCs ، آن را به استانداردی برای رباتیک در مقیاس کوچک و لوازم جانبی خودرو تبدیل می کند. با این حال، موتورهای PMDC در توانایی خود برای انجام "تضعیف میدان"، تکنیکی که برای دستیابی به سرعتهای فوقالعاده با هزینه گشتاور استفاده میشود، محدود هستند.
زخم شانت
را stator and armature are connected in parallel. This creates a self-regulating speed characteristic. It has excellent constant speed characteristics, with very low speed fluctuation when the load changes. This is because the field strength is independent of the armature current, making them ideal for precision machining where a constant RPM is required.
سریال زخم
را stator and armature are connected in series. It possesses extremely high starting torque because the field strength increases proportionally with the armature current. This makes them perfect for winches, cranes, and heavy-duty traction. However, it must be noted that when a براش موتور DC با استفاده از این روش، اجرا بدون بار ممنوع است. در شرایط بدون بار، میدان بسیار ضعیف می شود در حالی که جریان آرمیچر برای شتاب دادن روتور به سرعت های خطرناک کافی باقی می ماند، پدیده ای که به عنوان "فرار" شناخته می شود.
جدول مقایسه روش تحریک
| پارامتر/ویژگی | آهنربای دائمی (PMDC) | زخم شانت | سریال زخم |
| گشتاور شروع | متوسط | ژنرال | فوق العاده بالا |
| ثبات سرعت | خوب | عالی | فقیر |
| رفتار بدون بار | پایدار | پایدار | خطرناکه |
| کارایی معمولی | بالا (85% ) | متوسط (75-80%) | متوسط (70-80%) |
شاخص های عملکرد و منحنی های مشخصه
منحنی گشتاور-سرعت (منحنی T-N)
را ideal characteristic curve of a براش موتور DC یک خط مستقیم با شیب ثابت است. شیب تند موتوری با مقاومت داخلی بالا را نشان می دهد که به این معنی است که تحت بار سرعت بیشتری را از دست می دهد. یک شیب کم نشان دهنده یک موتور "سفتی" است که سرعت را به خوبی حفظ می کند. نکات کلیدی عبارتند از: Stall Torque (گشتاور در سرعت صفر) و سرعت بدون بار (سرعت در گشتاور صفر). حداکثر راندمان معمولاً در حدود 70-80 درصد سرعت بدون بار رخ می دهد.
تعادل پویا EMF پشت و تعادل قدرت
زمانی که براش موتور DC می چرخد، EMF برگشتی تولید می کند که جریان را محدود می کند. توان مکانیکی خروجی محصول EMF برگشتی و جریان آرمیچر است. این تعادل پویا تضمین می کند که براش موتور DC مصرف جریان خود را بر اساس بار مکانیکی اعمال شده به شفت تنظیم می کند. در کاربردهای با دقت بالا، می توان از Back EMF در طول دوره "خاموش" سیگنال PWM برای ارائه بازخورد سرعت بدون نیاز به رمزگذار خارجی نمونه برداری کرد.
ترکیب میکروسکوپی از دست دادن کارایی
تلفات مس: گرمای تولید شده در سیم پیچ های مسی به دلیل مقاومت الکتریکی. این معمولاً بزرگترین مؤلفه ضرر در الف است براش موتور DC .
از دست دادن آهن: انرژی به عنوان گرما در هسته روتور به دلیل هیسترزیس مغناطیسی و جریان های گردابی تلف می شود.
تلفات مکانیکی: تلفات اصطکاک در یاتاقان ها، باد (مقاومت هوای روتور چرخان)، و اصطکاک بین برس ها و کموتاتور.
ضرر سرگردان: تلفاتی که طبقه بندی آنها دشوار است، مانند مواردی که ناشی از جرقه های کموتاسیون و نشت شار مغناطیسی است.
راهبردهای کنترل سرعت و رانندگی
فناوری مدولاسیون عرض پالس (PWM).
PWM استاندارد مدرن است براش موتور DC کنترل کنید. چرخه کار (نسبت زمان روشن به کل زمان چرخه) را برای تغییر میانگین ولتاژ اعمال شده در موتور تنظیم می کند. اندوکتانس از براش موتور DC به عنوان یک فیلتر پایین گذر عمل می کند و جریان را با وجود ولتاژ پالسی نسبتاً صاف نگه می دارد. انتخاب فرکانس مناسب حیاتی است. فرکانسهای موجود در محدوده شنوایی انسان (20 هرتز - 20 کیلوهرتز) میتوانند باعث زمزمه شنیداری شوند، در حالی که فرکانسهای خیلی بالا تلفات سوئیچینگ را در الکترونیک درایو افزایش میدهند.
مدار H-Bridge و عملیات چهار ربع
یک H-Bridge از چهار عنصر سوئیچینگ (معمولا ماسفت) تشکیل شده است. با کنترل هدایت سوئیچ های مورب می توان به چرخش رو به جلو، چرخش معکوس و ترمز الکترونیکی دست یافت. یک صنعتی واقعی براش موتور DC کنترلر امکان عملکرد چهار چهارگانه را فراهم می کند: رانندگی به جلو، ترمز جلو (بازسازی)، رانندگی معکوس و ترمز معکوس. این برای کاربردهایی مانند وسایل نقلیه الکتریکی یا آسانسورها که نیاز به بازیابی انرژی در طول کاهش سرعت دارند، ضروری است.
راهنمای انتخاب: تطبیق بهترین موتور DC برس برای پروژه شما
راrmal Management and Duty Cycle
گرما دشمن اصلی است براش موتور DC . هنگام انتخاب یک موتور، باید چرخه کار (رده بندی S1 تا S10) را در نظر بگیرید. موتوری که برای عملکرد پیوسته (S1) درجه بندی شده است، بسیار بزرگتر از یک موتور متناوب با همان توان است، زیرا باید گرما را به همان سرعتی که تولید می شود دفع کند. گرمای بیش از حد می تواند روان کننده های برس را تخریب کند، عایق سیم را ذوب کند و آهنرباهای دائمی را ضعیف کند.
پارامترهای انتخاب اصلی
هنگام انتخاب، روی: ولتاژ نامی، گشتاور پیوسته، جریان توقف، و گشتاور ثابت تمرکز کنید. جریان توقف بهویژه برای اندازهگیری منبع تغذیه و الکترونیک درایو مهم است تا اطمینان حاصل شود که آنها میتوانند با افزایش جریان بالا در هنگام راهاندازی یا در صورت گیر کردن مکانیکی مقابله کنند.
تعمیر و نگهداری، عیب یابی و افزایش طول عمر
را Art of Brush Seating
برس های جدید در a براش موتور DC کاملاً با انحنای کموتاتور مطابقت ندارد. نشستن شامل کارکردن موتور در بار کم برای چندین ساعت یا استفاده از "سنگ های نشستن" ساینده تخصصی برای اطمینان از سطح تماس 100٪ است. نشستن مناسب از گرمای بیش از حد موضعی و قوس زیاد جلوگیری می کند، که می تواند به طور قابل توجهی طول عمر را افزایش دهد براش موتور DC .
جدول عیب یابی
| علامت | علت احتمالی | راه حل |
| جرقه زدن بیش از حد | فشار کم برس، کموتاتور ناهموار، تجمع گرد و غبار کربن | فنرها را چک کنید، کموتاتور را دوباره سطح کنید، با هوا تمیز کنید |
| گرمای بیش از حد موتور | اضافه بار طولانی مدت، تهویه مسدود شده، یاتاقان های فرسوده | بار را کاهش دهید، مسیرهای خنک کننده را تمیز کنید، یاتاقان ها را جایگزین کنید |
| لرزش غیر عادی | سایش یاتاقان، شل بودن نصب، عدم تعادل روتور | یاتاقان ها را تعویض کنید، بست ها را سفت کنید، روتور را متعادل کنید |
کاربردهای صنعتی: غیر قابل تعویض بودن موتورهای براش DC
را براش موتور DC در جایی رشد می کند که سادگی و مقرون به صرفه بودن پادشاه است. در صنعت خودروسازی، به دلیل قابلیت اطمینان و سادگی سیم کشی، برای شیشه های برقی، برف پاک کن ها و تنظیم صندلی ها استفاده می شود. در تجهیزات پزشکی، پمپهای دقیق و محرکهای ابزار جراحی را در جایی که به گشتاور صاف و با سرعت کم نیاز است، نیرو میدهند. در ابزارهای برقی مانند مته ها و آسیاب ها، گشتاور راه اندازی بالای آنها یک مزیت حیاتی برای شکستن مواد سخت است. حتی در اکتشافات فضایی، براش موتور DCs برای مکانیسم های استقرار مورد علاقه هستند زیرا الکترونیک محرک آنها نسبت به پردازنده های پیچیده مورد نیاز برای کنترل بدون جاروبک ساده تر و در برابر تشعشعات کیهانی مقاوم تر است.
سوالات متداول:
چرا موتور براش DC با وجود موتورهای براشلس هنوز غیر قابل تعویض است؟
عمدتاً به دلیل سادگی بسیار زیاد سیستم کنترل آن است. را براش موتور DC پلاگین و بازی است. در سیستم های اضطراری، می توانید به سادگی یک باتری را وصل کنید و بدون میکروکنترلر یا سنسور پیچیده کار می کند. همچنین نسبت گشتاور به هزینه بهتری را در بسیاری از کاربردهای کم مصرف ارائه می دهد.
چگونه بفهمم که برس های موتور DC براش نیاز به تعویض دارند؟
طول سایش را به صورت چشمی بررسی کنید. اکثر برس ها دارای "خط سایش" هستند. همچنین، رنگ جرقه را کنترل کنید. جرقه های آبی طبیعی هستند، اما جرقه های بزرگ نارنجی یا سبز نشان می دهد که برس ها خالی شده اند، فشار فنر خیلی کم است یا کموتاتور آسیب دیده است.
چگونه می توانم تداخل الکترومغناطیسی (EMI) را کاهش دهم؟
یک خازن بای پس بین پایانه ها وصل کنید یا مهره های مغناطیسی را به سیم ها اضافه کنید. استفاده از کابل محافظ و اطمینان از زمین بودن محفظه موتور نیز می تواند صدای سوئیچینگ فرکانس بالا را در داخل سیستم موتور به دام بیندازد.
آیا می توان از این موتور به عنوان ژنراتور استفاده کرد؟
بله. انواع مغناطیس دائمی (PMDC) به طور طبیعی در صورت چرخش توسط یک نیروی خارجی، ولتاژ DC تولید می کنند. این باعث می شود که آنها برای توربین های بادی در مقیاس کوچک یا به عنوان سرعت سنج برای اندازه گیری سرعت چرخش محبوب شوند.
چرا جریان راه اندازی موتور براش DC آنقدر زیاد است؟
در RPM صفر، هیچ EMF برگشتی وجود ندارد که با ولتاژ باتری مخالفت کند. جریان فقط با مقاومت سیم محدود می شود و اغلب به 5 تا 10 برابر جریان معمولی می رسد. به همین دلیل است که بسیاری براش موتور DC کنترلکنندهها دارای ویژگی «شروع نرم» هستند.
مزایای طراحی Coreless چیست؟
با برداشتن هسته آهنی سنگین از روتور، اینرسی چرخشی بسیار کم شده و "دنده" (جاذبه مغناطیسی بین روتور و استاتور در حالت استراحت) از بین می رود. این باعث می شود بدون هسته براش موتور DCs بسیار روان و پاسخگو برای اسکن پزشکی دقیق، کنترل های صوتی پیشرفته و گیمبال.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

