

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / موتور DC براش در مقابل موتور DC بدون جاروبک: چگونه فناوری مناسب را انتخاب کنیم
موتور DC براش در مقابل موتور DC بدون جاروبک: چگونه فناوری مناسب را انتخاب کنیم
 2026.06.10
 اخبار صنعت
برس در مقابل موتور DC بدون برس: تفاوت اصلی در یک نگاه
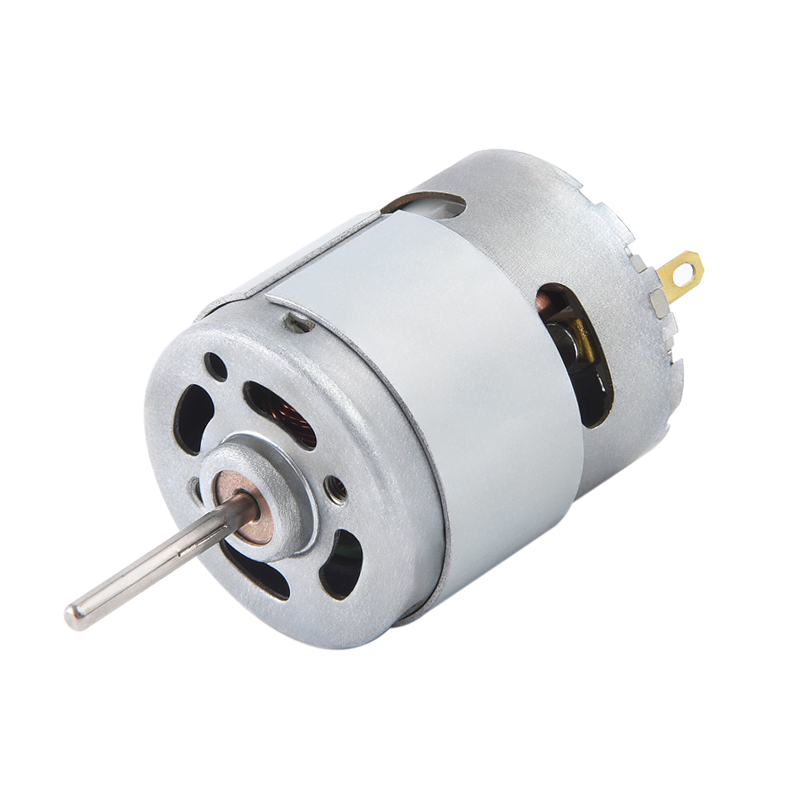
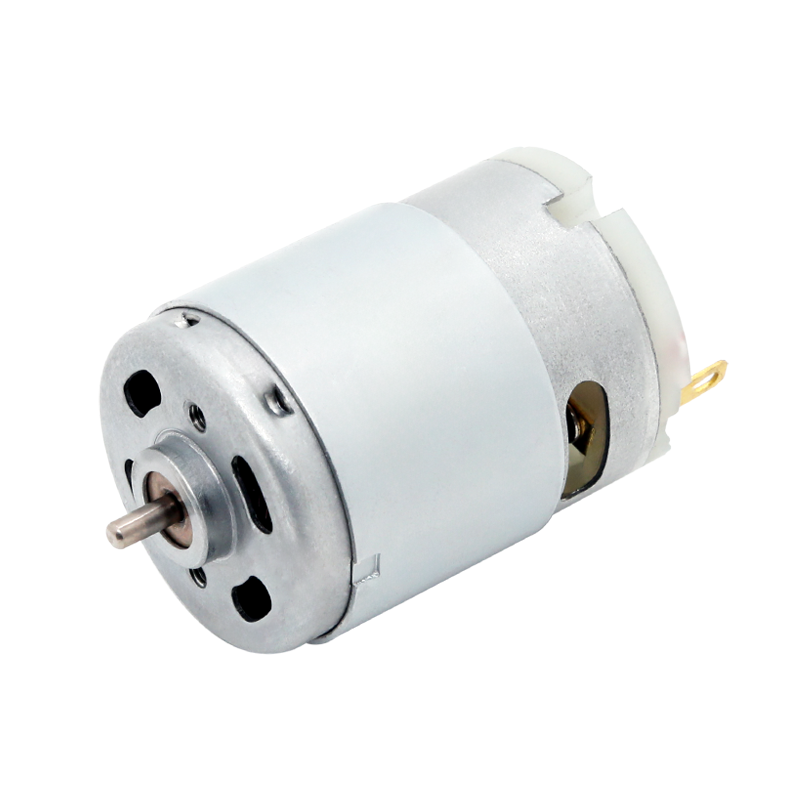
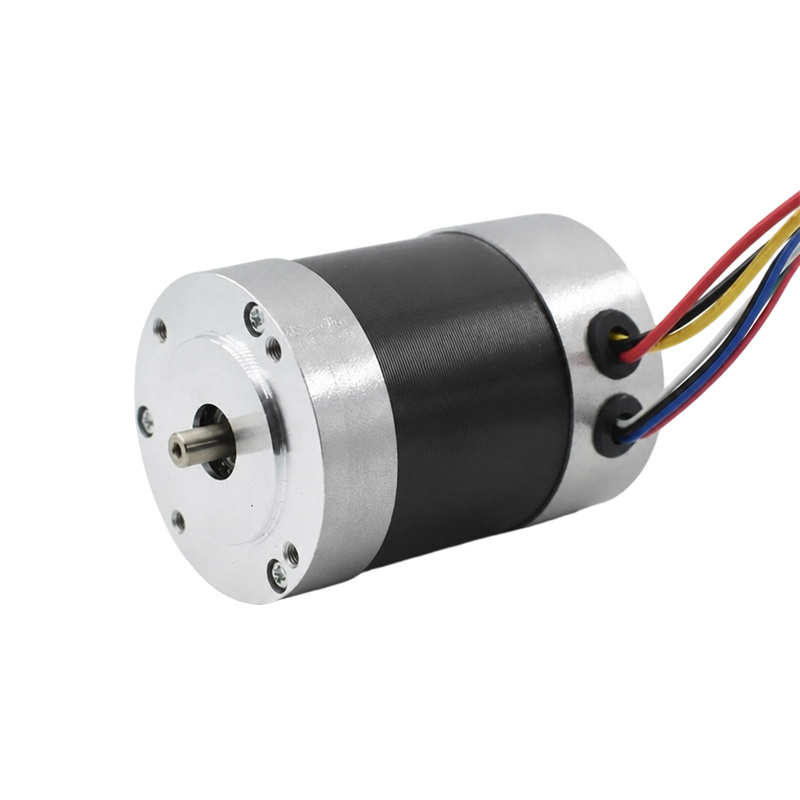
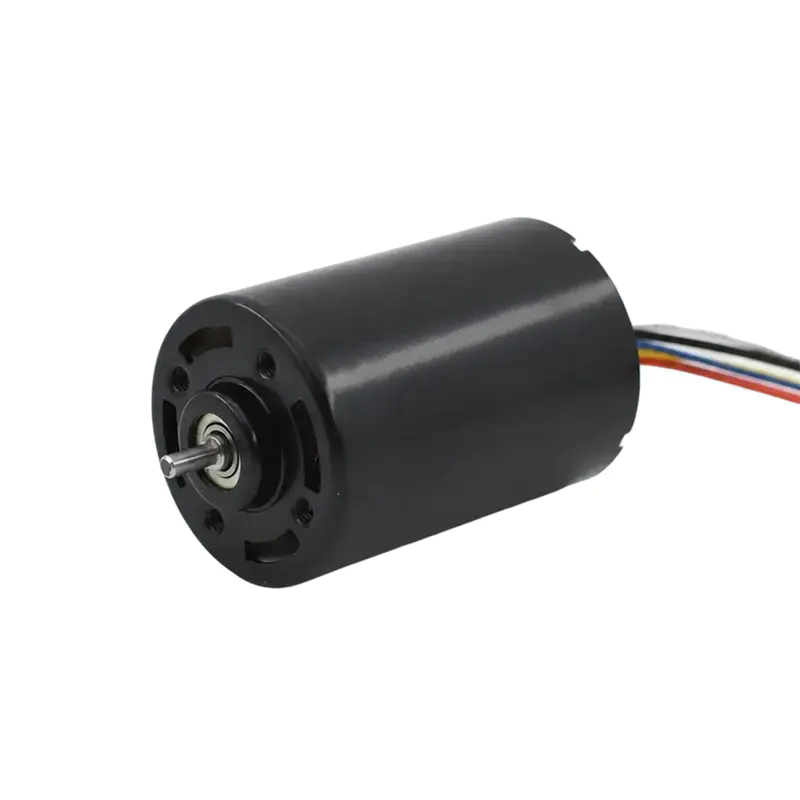
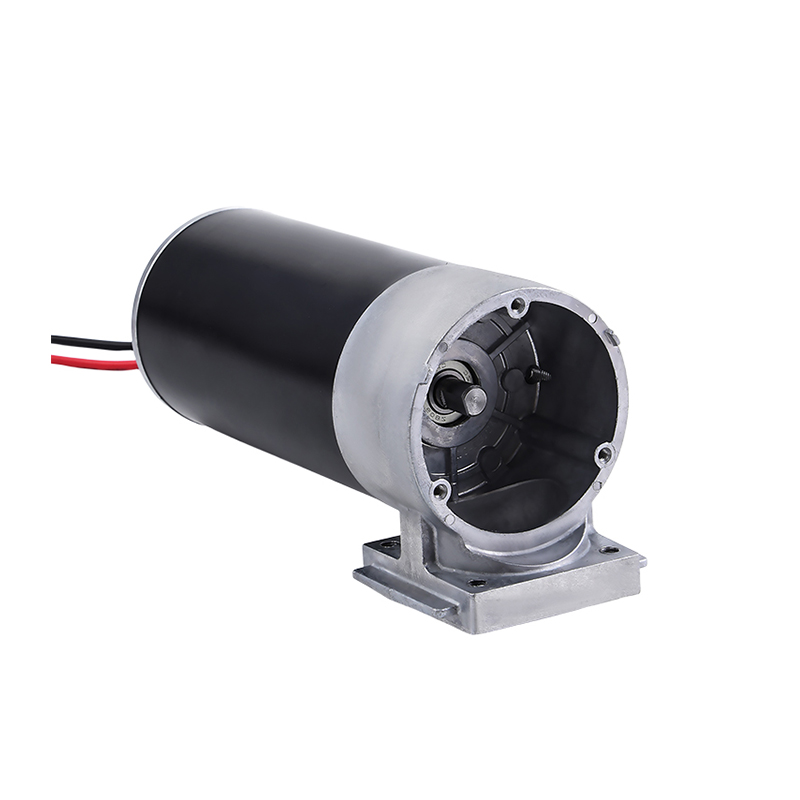
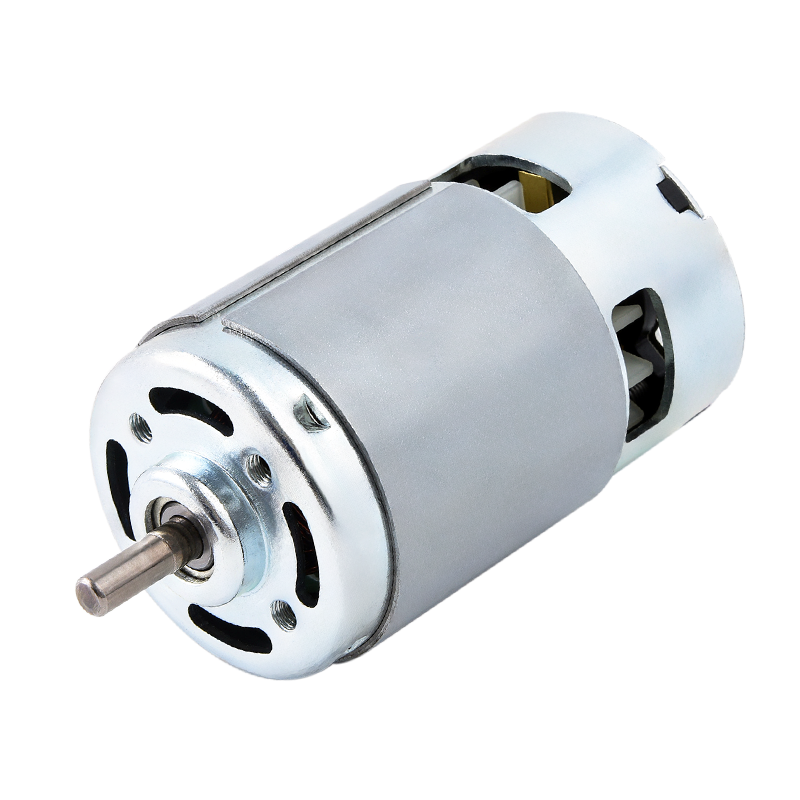
A برس موتور DC از برس های کربن فیزیکی و یک کموتاتور مکانیکی برای انتقال جریان الکتریکی به سیم پیچ دوار و ایجاد حرکت استفاده می کند. الف موتور DC بدون جاروبک (BLDC) با استفاده از کنترلکنندههای الکترونیکی و سیمپیچهای ثابت استاتور برای به حرکت درآوردن روتور، برسها را به طور کامل حذف میکند - بدون هیچ تماس فیزیکی بین قطعات متحرک، به همان نتیجه میرسد.
نتیجه عملی: موتورهای DC بدون جاروبک نسبت به موتورهای براش کارآمدتر، ماندگارتر و دقیق تر هستند - اما هزینه بیشتری دارند و به کنترل کننده سرعت الکترونیکی (ESC) نیاز دارند. موتورهای براش DC سادهتر، ارزانتر و آسانتر کنترل میشوند، و آنها را به انتخاب مناسبی برای کاربردهای حساس به هزینه و چرخه کار کمتر تبدیل میکند.
انتخاب بین آنها به اولویت های برنامه شما بستگی دارد: بودجه و سادگی به نفع موتورهای براش. کارایی، طول عمر و عملکرد به نفع براشلس است. بخشهای زیر دقیقاً نحوه کارکرد هر کدام، جایی که هر کدام برتری دارند و نحوه تصمیمگیری مناسب برای مورد استفاده شما را توضیح میدهد.
چگونه موتور DC براش کار می کند
یک موتور DC برس بر اساس یک اصل الکترومغناطیسی مستقیم کار می کند: جریانی که از یک هادی در میدان مغناطیسی عبور می کند، نیرو تولید می کند. موتور این نیرو را از طریق یک سیستم سوئیچینگ مکانیکی هوشمندانه به چرخش مداوم تبدیل می کند.
اجزای اصلی
- روتور (آرماتور): قسمت چرخان، متشکل از سیم پیچ هایی است که به دور یک هسته آهنی چند لایه پیچیده شده است. جریان از طریق این سیم پیچ ها جریان می یابد تا میدان مغناطیسی ایجاد کند که چرخش را به حرکت در می آورد.
- استاتور: پوشش خارجی ثابت حاوی آهنرباهای دائمی (یا سیم پیچ های میدان در موتورهای بزرگتر) است که میدان مغناطیسی ثابتی را ایجاد می کند که روتور در برابر آن کار می کند.
- کموتاتور: یک حلقه مسی قطعهبندی شده متصل به شفت روتور. همانطور که روتور می چرخد، کموتاتور دقیقاً در لحظه مناسب جهت جریان را از طریق سیم پیچ ها معکوس می کند تا چرخش مداوم را حفظ کند.
- برس ها: کنتاکتهای کربن یا گرافیت فنری که بر روی کموتاتور چرخان فشار میآورند و جریان الکتریکی را از منبع تغذیه ثابت به سیمپیچهای دوار منتقل میکنند. این تماس فیزیکی مشخصه تعیین کننده - و محدودیت اولیه - فناوری موتور برس است.
فرآیند تعویض
همانطور که روتور می چرخد، برس ها بر روی بخش های متوالی کموتاتور می لغزند و به طور خودکار تغییر می دهند که سیم پیچ جریان را دریافت کند. این کموتاسیون مکانیکی نیروی الکترومغناطیسی را در یک جهت چرخشی ثابت نگه میدارد - بدون نیاز به الکترونیک خارجی. کل فرآیند سوئیچینگ به صورت غیرفعال انجام می شود، به همین دلیل است که موتورهای DC برس می توانند مستقیماً از یک منبع تغذیه DC بدون مدار کنترل کننده هدایت شوند.
معاوضه: هر بار که یک برس بین بخش های کموتاتور جابجا می شود، اصطکاک، قوس الکتریکی و تولید گرما وجود دارد. یک موتور DC برس معمولی از دست می دهد 15 تا 30 درصد انرژی ورودی برای برس زدن مقاومت اصطکاک و کموتاتور به تنهایی، و خود برس ها با سرعتی فرسوده می شوند که عمر مفید را تقریباً محدود می کند. 1000 تا 5000 ساعت کار بسته به بار و محیط
موتور DC بدون براش چگونه کار می کند
یک موتور DC بدون جاروبک به همان خروجی چرخشی موتور برس دست مییابد، اما معماری را معکوس میکند: آهنرباهای دائمی روی روتور هستند و سیمپیچهای الکترومغناطیسی در استاتور ثابت میشوند. از آنجایی که سیمپیچها حرکت نمیکنند، نیازی به انتقال جریان در یک اتصال دوار نیست - که نیاز به برس را کاملاً از بین میبرد.
اجزای اصلی
- روتور: حاوی آهنرباهای دائمی (معمولا آهنرباهای نئودیمیوم خاکی کمیاب در موتورهای BLDC مدرن) نصب شده روی شفت یا اطراف آن. روتور به میدان مغناطیسی دوار تولید شده توسط استاتور پاسخ می دهد.
- استاتور: شامل سه یا چند مجموعه سیم پیچ سیمی است که به طور متقارن در اطراف روتور قرار گرفته اند. اینها به ترتیب توسط کنترل کننده الکترونیکی انرژی می گیرند تا یک میدان مغناطیسی دوار ایجاد کنند که روتور آهنربای دائمی را به همراه خود می کشد.
- کنترل کننده سرعت الکترونیکی (ESC) / راننده: کموتاتور مکانیکی را جایگزین می کند. ESC از ترانزیستورها (معمولا ماسفت ها) استفاده می کند تا جریان را از طریق هر فاز سیم پیچ استاتور به ترتیب صحیح، با بازخورد موقعیت روتور تغییر دهد.
- سنسورهای موقعیت (سنسورهای هال) یا تشخیص بدون حسگر: سنسورهای اثر هال موقعیت میدان مغناطیسی روتور را تشخیص میدهند تا کنترلکننده دقیقاً بداند چه زمانی باید هر فاز را تغییر دهد. موتورهای BLDC بدون سنسور به جای آن از تشخیص back-EMF (نیروی محرکه الکتریکی) استفاده می کنند که هزینه سنسور را کاهش می دهد و قابلیت اطمینان را در محیط های سخت بهبود می بخشد.
جابجایی الکترونیکی
به جای برس های مکانیکی که جریان های سیم پیچ را تغییر می دهند، ESC هر فاز استاتور را به صورت الکترونیکی با دقت میکروثانیه انرژی می دهد. یک موتور سه فاز BLDC معمولی در هر دور الکتریکی شش حالت سوئیچینگ را طی می کند. این کموتاسیون الکترونیکی نه تنها بدون اصطکاک است، بلکه آن را نیز فعال می کند کنترل دقیق سرعت و گشتاور دستیابی به آن با کموتاسیون مکانیکی غیرممکن است - از جمله ارائه گشتاور ثابت در محدوده سرعت وسیع و قابلیت ترمز احیا کننده.
بدون تلفات اصطکاک ناشی از برس ها، موتورهای DC بدون جاروبک به طور معمول به دست می آورند راندمان الکتریکی به مکانیکی 85 تا 95 درصد - بهبود قابل توجهی نسبت به موتورهای براش در همان کلاس قدرت.
موتور DC براش در مقابل موتور DC بدون جاروبک: مقایسه سر به سر
تفاوت بین موتورهای DC براش و بدون جاروبک تقریباً همه ابعاد عملکردی و عملی را در بر می گیرد. این مقایسه معیارهایی را پوشش میدهد که بیشترین اهمیت را برای تصمیمگیریهای انتخاب دارند:
| مشخصه | براش موتور DC | موتور DC بدون جاروبک |
|---|---|---|
| روش کموتاسیون | مکانیکی (کموتاتور برس) | الکترونیکی (ESC / درایور) |
| کارایی معمولی | 70-85٪ | 85-95٪ |
| عمر سرویس | 1000-5000 ساعت | 10000-20000 ساعت |
| تعمیر و نگهداری | نیاز به تعویض منظم برس | عملاً بدون نیاز به تعمیر و نگهداری |
| کنترل سرعت | ساده (تغییر ولتاژ منبع تغذیه) | دقیق (PWM از طریق ESC) |
| گشتاور در سرعت کم | خوب (گشتاور راه اندازی بالا) | عالی (گشتاور کامل از 0 دور در دقیقه) |
| تولید گرما | بیشتر (تلفات I²R اصطکاک برس) | کمتر (تلفات فقط در استاتور، خنک شدن راحت تر) |
| نویز / EMI | بالاتر (قوس برس EMI ایجاد می کند) | پایین (بدون قوس) |
| هزینه (فقط موتور) | پایین تر | بالاتر |
| کنترلر مورد نیاز است | خیر (می تواند مستقیماً از منبع DC اجرا شود) | بله (ESC الزامی است) |
| مناسب برای محیط های خشن | محدود (گرد و غبار برس ها را تخریب می کند) | عالی (روتور کاملا بسته) |
| نسبت قدرت به وزن | متوسط | بالا |
کارایی و طول عمر: اعدادی که بیشتر تصمیمها را هدایت میکنند
برای بسیاری از مهندسان و طراحان محصول، دو معیار بر تصمیم برس در مقابل بدون برس غالب است: کارایی و عمر مفید. تفاوت ها به اندازه کافی قابل توجه است که هزینه های قابل توجهی را در بیشتر برنامه ها توجیه می کند.
شکاف کارایی
موتورهای DC براش معمولاً در راندمان 70 تا 85 درصد با تلفات قابل انتساب به اصطکاک برس (5-15%)، مقاومت کموتاتور، تلفات مس روتور و گرما. موتورهای DC بدون جاروبک به طور معمول به دست می آورند راندمان 85 تا 95 درصد زیرا تلفات روتور حذف می شود (روتور جریانی ندارد - فقط آهنرباهای دائمی) و هیچ جزء اصطکاکی از کموتاسیون وجود ندارد.
در یک برنامه کاربردی با باتری - یک وسیله نقلیه الکتریکی، یک ابزار برقی یا یک هواپیمای بدون سرنشین - این تفاوت بازده مستقیماً با زمان اجرا متناسب است. موتور BLDC با راندمان 92 درصد در مقابل موتور برس با راندمان 78 درصد کار می کند. تقریبا 17 درصد جریان کمتر برای همان خروجی مکانیکی در بسته باتری 5 Ah، این به چندین دقیقه بیشتر زمان اجرا در هر بار شارژ تبدیل می شود - در برنامه های کاربردی با عملکرد بالا قابل توجه است.
عمر سرویس و هزینه نگهداری
برس های کربن یک جزء مصرفی هستند. در یک موتور معمولی DC کوچک تحت بار متوسط، برس ها با سرعت تقریباً سایش می شوند 0.1-0.5 میلی متر در هر 100 ساعت کار . فواصل تعویض برس از 500 ساعت (کاربردهای با بار بالا) تا 5000 ساعت (استفاده متناوب با کار سبک) متغیر است. هر تعویض نیاز به خرابی، نیروی کار و هزینه قطعات دارد.
موتورهای DC بدون برس، بدون قطعات تماسی فرسوده، به طور معمول به دست میآیند 10000-20000 ساعت عمر مفید - عمدتاً با سایش یاتاقان محدود می شود. در کاربردهای صنعتی که 8 ساعت در روز کار می کنند، یک موتور BLDC می تواند کار کند 3-7 سال قبل از نیاز به تعویض بلبرینگ، در مقایسه با فواصل 6 تا 18 ماهه موتور برس برای نگهداری برس.
جایی که براش موتورهای DC هنوز منطقی هستند
با وجود محدودیتهایشان، موتورهای DC برس انتخاب مناسبی در زمینههای خاص هستند. مزایای آنها واقعی است - و در برنامه های کاربردی مبتنی بر هزینه یا سادگی، اغلب برنده می شوند.
محصولات مصرفی کم هزینه
یک موتور برس در یک ماشین اسباب بازی، یک پنکه کوچک یا یک لوازم خانگی اولیه هزینه دارد 0.50 تا 5.00 دلار در حجم - حتی کسری از ارزان ترین جایگزین BLDC (که همچنان به یک IC کنترلر نیاز دارد). وقتی کل محصول به قیمت 10 تا 30 دلار به فروش می رسد، اقتصاد موتور براش غیرقابل چالش است. عمر مفید کمتر قابل قبول است زیرا چرخه عمر محصول خود کوتاه است.
کنترل سرعت ساده بدون الکترونیک
سرعت موتور DC برس مستقیماً با ولتاژ تغذیه متناسب است - یک رئوستات یا مدار ساده PWM تمام چیزی است که لازم است. برای علاقهمندان، نمونههای اولیه و پروژههای تعبیهشده کمهزینه، این سادگی زمان تا نمونه اولیه و تعداد اجزا را به شدت کاهش میدهد. بدون نرم افزار، بدون آی سی درایور سه فاز، بدون سنجش موقعیت - فقط یک موتور و یک ولتاژ.
برنامه های کاربردی با چرخه کم کار
برنامه هایی که فقط چند ثانیه در روز کار می کنند - درب بازکن گاراژ، موتور تغذیه کننده خودکار حیوانات خانگی، یا محرک شیشه برقی - ساعات کار را به قدری آهسته جمع می کنند که سایش برس در طول عمر واقعی محصول بی ربط است. یک موتور برس در محرک شیشه برقی فقط ممکن است ببیند 50 تا 100 ساعت اجرای واقعی در طی 15 سال از عمر وسیله نقلیه
کاربردهایی که به سادگی ترمز احیا کننده نیاز دارند
موتورهای براش DC می توانند به عنوان ژنراتور در هنگام راندن مکانیکی عمل کنند و ترمز احیا کننده ساده را با یک مدار پل H پایه و یک دیود امکان پذیر می کنند. در حالی که موتورهای BLDC از ترمز احیا کننده نیز پشتیبانی می کنند، پیاده سازی به منطق کنترل کننده پیچیده تری نیاز دارد.
جایی که موتورهای DC بدون جاروبک غالب هستند
موتورهای DC بدون جاروبک به انتخاب پیشفرض در هر برنامهای تبدیل شدهاند که عملکرد، طول عمر یا محیط عملیاتی بیش از آن چیزی است که فناوری برس میتواند به طور قابل اعتماد ارائه دهد.
ابزارهای برقی و تجهیزات بی سیم
تغییر از براش به براشلس در ابزارهای برقی حرفه ای اساساً کامل شده است. یک مته شارژی بدون برس ارائه می کند 25 تا 50 درصد بیشتر در هر بار شارژ نسبت به یک مدل برس خورده معادل، تحت بارگذاری پایدار خنکتر عمل میکند و در طول عمر کاری ابزار نیازی به تعمیر و نگهداری ندارد. برندهایی مانند DeWalt، Milwaukee و Makita اکنون موتورهای براشلس را در سراسر خطوط بیسیم حرفهای خود ارائه میکنند - افزایش کارایی و طول عمر، حق بیمه 20 تا 60 دلاری قیمت هر ابزار را توجیه میکند.
وسایل نقلیه الکتریکی و دوچرخه های الکترونیکی
هر وسیله نقلیه الکتریکی بزرگ - از مدل 3 تسلا (با استفاده از موتور سنکرون آهنربای دائم، یک نوع BLDC) گرفته تا دوچرخههای برقی و اسکوترهای برقی - از فناوری موتور بدون برس استفاده میکند. دلایل ساده هستند: راندمان بالاتر برد را افزایش می دهد، قابلیت ترمز احیا کننده انرژی را در حین کاهش سرعت بازیابی می کند، و ساختار روتور مهر و موم شده در برابر آوار جاده، رطوبت و دمای شدید مقاومت می کند که تماس های برس را ظرف چند ماه از بین می برد.
هواپیماهای بدون سرنشین و RC
موتورهای بدون جاروبک در هواپیماهای بدون سرنشین مولتی روتور جهانی هستند. آنها ارائه می دهند نسبت قدرت به وزن بالا (برخی از موتورهای BLDC درجه یک سرگرمی بیش از 1 کیلوگرم نیروی رانش در هر 50 گرم وزن موتور تولید می کنند) و پاسخ دقیق دریچه گاز برای پرواز پایدار مورد نیاز است. عدم وجود قوس برس همچنین تداخل فرکانس رادیویی را که سیگنال های کنترل کننده پرواز را خراب می کند، از بین می برد.
اتوماسیون صنعتی و رباتیک
ماشینهای CNC، بازوهای رباتیک، سیستمهای نوار نقاله و دستگاههای پزشکی همگی به موتورهای DC بدون جاروبک برای کنترل دقیق گشتاور، تحمل چرخه کاری بالا و بار تعمیر و نگهداری کم متکی هستند. در کارخانهای که سه شیفت کار میکند، موتوری که هر 1000 ساعت یک بار نیاز به تعویض برس دارد، در مقایسه با موتور BLDC که 15000 ساعت بین سرویسهای بلبرینگ کار میکند، هزینههای خرابی غیرقابل قبولی ایجاد میکند.
تهویه مطبوع و موتورهای لوازم خانگی
دمنده های مدرن HVAC با راندمان بالا، موتورهای درام ماشین لباسشویی و کمپرسورهای یخچال به طور فزاینده ای از فناوری BLDC استفاده می کنند. کمپرسورهای BLDC با سرعت متغیر در تهویه مطبوع اینورتر می توانند کاهش دهند مصرف انرژی 30 تا 50 درصد در مقایسه با برسهای سرعت ثابت یا جایگزینهای موتور القایی - عامل اصلی در رتبهبندی ENERGY STAR و صورتحسابهای آب و برق مصرفکننده است.
انواع موتورهای براشلس DC: Inrunner در مقابل Outrunner
در دسته موتورهای DC بدون جاروبک، دو پیکربندی فیزیکی اصلی وجود دارد - و انتخاب بین آنها به طور قابل توجهی بر گشتاور، سرعت و مناسب بودن کاربرد تأثیر می گذارد.
موتورهای Inrunner BLDC
در یک رانر، روتور (با آهنرباهای دائمی) در داخل سیم پیچ های استاتور می چرخد - همان پیکربندی موتور برس، اما بدون برس. Inrunners در چرخش دور در دقیقه بالا با گشتاور کمتر و در برنامههایی که سرعت بالا اولویت است رایجتر هستند: ماشینهای برقی RC، دوکهای پرسرعت و برخی ابزارهای برقی. یک رانر معمولی ممکن است با سرعت 15000 تا 50000 دور در دقیقه بچرخد و برای تبدیل سرعت به گشتاور قابل استفاده به گیربکس نیاز دارد.
موتورهای BLDC Outrunner
در یک پیشرو، پوسته آهنربای دائمی به دور بیرون سیم پیچ های استاتور ثابت می چرخد. این پیکربندی تولید می کند گشتاور بالاتر در RPM کمتر ، پیشی گیرها را برای برنامه های درایو مستقیم که نیازی به گیربکس ندارند مناسب می کند. ملخهای هواپیماهای بدون سرنشین، موتورهای هاب دوچرخههای الکترونیکی و درامهای ماشین لباسشویی با درایو مستقیم، همگی کاربردهای برتر هستند. قطر روتور بزرگتر اینرسی چرخشی را افزایش می دهد که عملکرد را تحت بارهای مختلف هموار می کند.
| اموال | Inrunner BLDC | پیشتاز BLDC |
|---|---|---|
| محل روتور | داخل استاتور | استاتور بیرونی |
| محدوده سرعت | بالا (10,000–50,000 RPM) | پایین تر (200–10,000 RPM) |
| گشتاور خروجی | پایین تر | بالاتر |
| گیربکس لازمه؟ | معمولا بله | اغلب نه (درایو مستقیم) |
| برنامه های کاربردی معمولی | ماشین های RC، دوک ها، فن ها | پهپاد، دوچرخه برقی، ماشین لباسشویی |
نحوه انتخاب بین برس و موتور DC بدون جاروبک
از این چارچوب تصمیم گیری برای تطبیق نوع موتور با الزامات برنامه استفاده کنید:
یک موتور DC براش را انتخاب کنید زمانی که:
- بودجه محدودیت اصلی است و این برنامه به عمر طولانی یا راندمان بالا نیاز ندارد.
- هیچ میکروکنترلر یا آی سی درایور موجود نیست و به کنترل مستقیم سرعت ولتاژ DC نیاز دارید.
- ساعات کار بسیار کم است - کمتر از 500 ساعت عمر کل مورد انتظار - سایش برس را بی ربط می کند.
- سادگی طراحی و تعمیر ارزش گذاری شده است - برس ها توسط کاربر قابل تعویض با ابزارهای اولیه هستند.
- برنامه یک نمونه اولیه یا پروژه آموزشی است جایی که هزینه کم امکان تکرار سریعتر را فراهم می کند.
یک موتور DC بدون جاروبک را انتخاب کنید زمانی که:
- زمان اجرا یا بهره وری انرژی باتری بسیار مهم است - موتورهای BLDC زمان اجرا را 25 تا 50 درصد در پیکربندی های مشابه افزایش می دهند.
- چرخه کاری بالا یا عملکرد مداوم لازم است - 2000 ساعت سالانه هزینه های نگهداری برس را قابل توجه می کند.
- کنترل دقیق سرعت یا گشتاور در طیف وسیعی از عملیات مورد نیاز است.
- محیط شامل گرد و غبار، رطوبت یا آلودگی است که تماس های برس را به سرعت تخریب می کند.
- نویز کم و حداقل EMI لازم است - قوس برس تداخل فرکانس رادیویی ایجاد می کند که می تواند الکترونیک اطراف را مختل کند.
- این محصول به بازار رقابتی فروخته خواهد شد جایی که رتبهبندیهای کارایی، دورههای گارانتی یا عملیات بدون تعمیر و نگهداری امتیاز فروش هستند.
مشخصات موتور DC برس معمولی و موتور DC بدون برس توضیح داده شده است
دیتا شیت های موتور از مشخصات استاندارد شده استفاده می کنند که می تواند بدون زمینه گیج کننده باشد. در اینجا مهمترین پارامترها برای هر دو نوع موتور آورده شده است:
- رتبه بندی KV (BLDC): RPM در هر ولت بدون بار. یک موتور 1000 کیلوولت با سرعت 10000 دور در دقیقه در منبع 10 ولت می چرخد. KV کمتر = گشتاور بیشتر، KV بالاتر = سرعت بیشتر. برای تطبیق موتور با پروانه یا گیربکس در کاربردهای پهپاد و RC حیاتی است.
- گشتاور استال: حداکثر گشتاوری که موتور هنگام ثابت نگه داشتن شفت تولید می کند. مربوط به برنامه های کاربردی با بارهای شروع بالا. موتورهای براش معمولاً گشتاور استال بالاتری نسبت به گشتاور در حال اجرا در مقایسه با معادل های BLDC دارند.
- سرعت بدون بار (RPM): حداکثر سرعت بدون بار مکانیکی روی شفت. سرعت عمل در دنیای واقعی تحت بار 70 تا 90 درصد این رقم خواهد بود.
- رتبه بندی جریان پیوسته (A): حداکثر کشش جریان پایدار بدون گرمای بیش از حد. بیش از این باعث خرابی عایق می شود. برای موتورهای برس، قوس برس بالاتر از جریان نامی شدید می شود. برای موتورهای BLDC، ESC معمولاً این محدودیت را به صورت الکترونیکی اعمال می کند.
- رتبه IP: درجه حفاظت از ورود مقاومت در برابر گرد و غبار و رطوبت را مشخص می کند. IP44 (مقاوم در برابر پاشیدن) در محصولات مصرفی رایج است. IP67 (کاملاً گرد و غبار، قابل غوطه ور شدن تا 1 متر) در ابزارهای برقی در فضای باز و موتورهای صنعتی BLDC استاندارد است. موتورهای برس به دلیل الزامات تهویه محفظه برس به ندرت از IP44 فراتر می روند.
- تعداد قطب ها (BLDC): قطب های مغناطیسی بیشتر گشتاور را در RPM پایین افزایش می دهد اما حداکثر سرعت را کاهش می دهد. یک پیشران 14 قطبی برای برنامه های کاربردی با سرعت پایین درایو مستقیم مناسب است. یک ورودی 2 قطبی برای برنامه های پرسرعت مناسب است.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

