

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / براش در مقابل موتور DC بدون جاروبک: تفاوت های کلیدی توضیح داده شده است
براش در مقابل موتور DC بدون جاروبک: تفاوت های کلیدی توضیح داده شده است
 2026.05.27
 اخبار صنعت
تفاوت اصلی بین موتورهای DC برس دار و بدون جاروبک در نحوه انتقال جریان الکتریکی برای ایجاد حرکت است. A برس موتور DC از برس های کربن فیزیکی و یک کموتاتور برای رساندن جریان به روتور استفاده می کند، در حالی که الف موتور DC بدون جاروبک از کنترلکنندههای الکترونیکی برای تغییر جریان از طریق سیمپیچهای ثابت استاتور استفاده میکند - تماس مکانیکی را به طور کامل حذف میکند. این تفاوت طراحی واحد باعث ایجاد شکاف های قابل توجهی در کارایی، طول عمر، نویز، نگهداری و هزینه می شود.
به طور عملی: موتورهای DC بدون جاروبک کارآمدتر هستند (۲۰ تا ۳۰ درصد)، به طور قابل توجهی بیشتر (تا ۶ برابر) دوام میآورند و بیصداتر کار میکنند – اما هزینه اولیه بیشتری دارند و به الکترونیک کنترل پیچیدهتری نیاز دارند. موتورهای DC برس خورده سادهتر، ارزانتر و آسانتر کنترل میشوند، و آنها را در بسیاری از کاربردهای حساس به هزینه یا چرخه کاری کم انتخاب مناسبی میسازد. این راهنما همه ابعاد مقایسه را تجزیه می کند تا بتوانید موتور مناسب را برای نیازهای خود انتخاب کنید.
چگونه موتور DC براش کار می کند
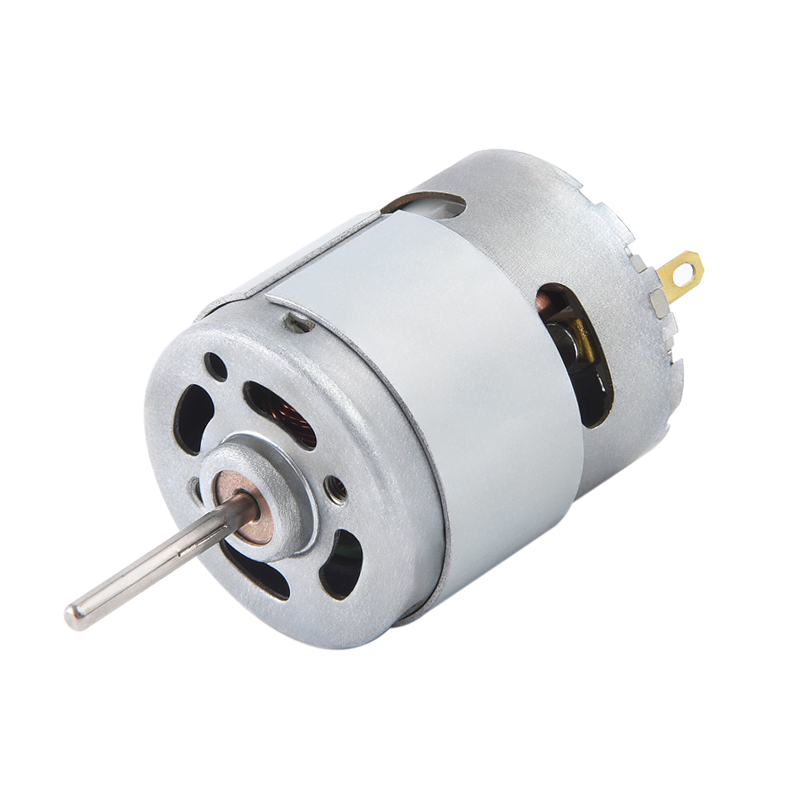
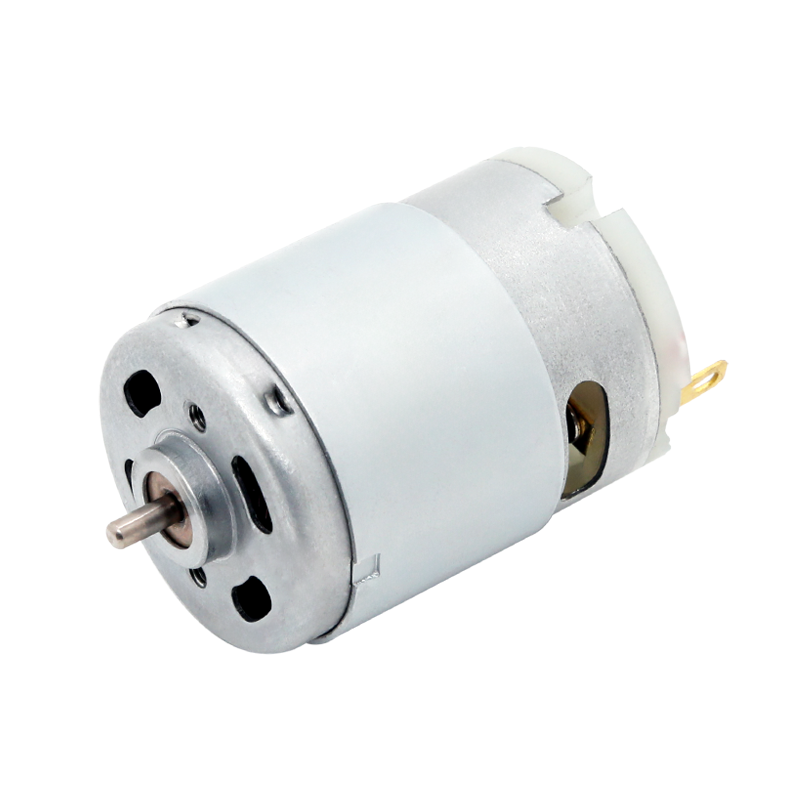
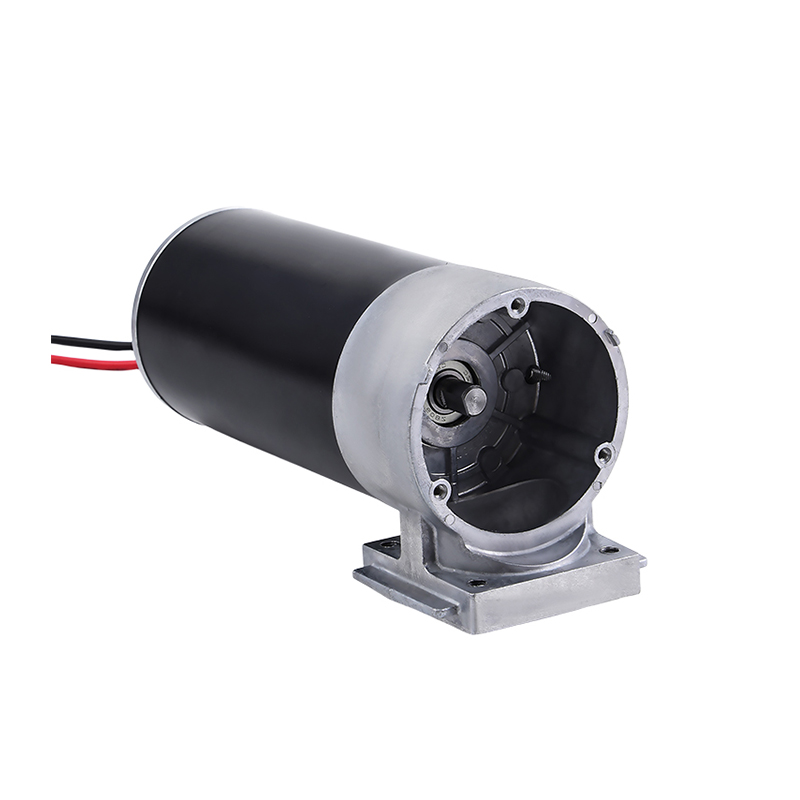
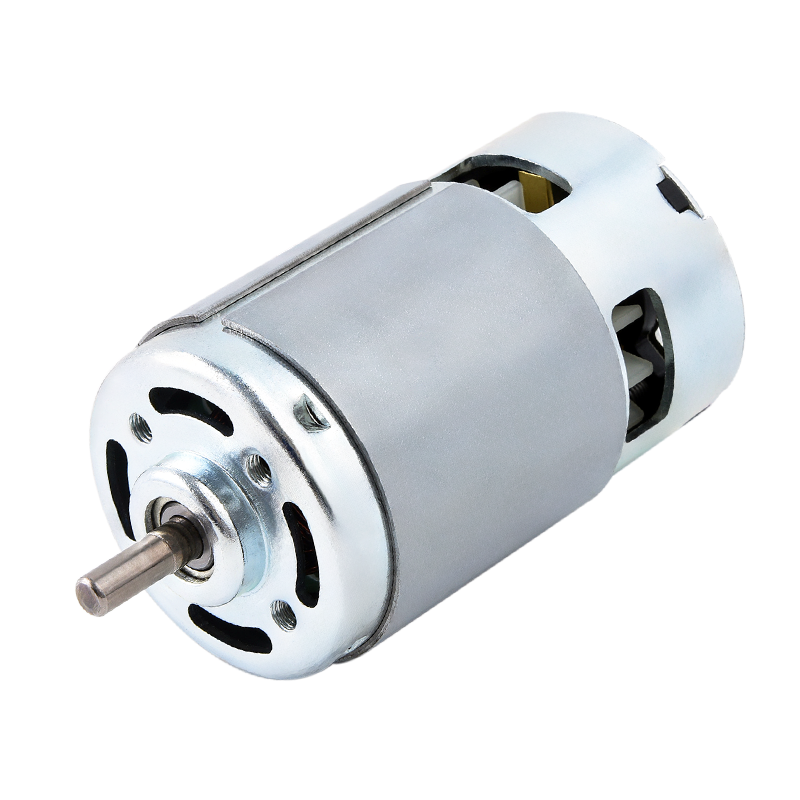
یک موتور DC برس بر اساس یک اصل الکترومغناطیسی مستقیم کار می کند. جریان از یک منبع نیروی خارجی از طریق برسهای کربنی ثابت جریان مییابد که به یک کموتاتور چرخان فشار میآورد - یک حلقه مسی تقسیمبندی شده که روی شفت روتور نصب شده است. با چرخش روتور، بخش های کموتاتور جهت جریان را از طریق سیم پیچ های روتور تغییر می دهند و چرخش مداوم را حفظ می کنند.
روتور (آرماتور) سیم پیچ ها را حمل می کند و در داخل یک استاتور ساخته شده از آهنرباهای دائمی قرار می گیرد. برهمکنش بین میدان مغناطیسی استاتور و آهنربای الکتریکی ایجاد شده توسط سیم پیچ های روتور حامل جریان، گشتاور ایجاد می کند.
اجزای ساختاری کلیدی موتور براش DC
- روتور (آرماتور): سیم پیچ های مسی را حمل می کند. در میدان استاتور می چرخد
- استاتور: آهنرباهای دائمی یا سیم پیچ های میدان زخمی که میدان مغناطیسی ثابت را ایجاد می کنند
- کموتاتور: حلقه مسی قطعه بندی شده که جهت جریان را به صورت مکانیکی تغییر می دهد
- برس های کربن: کنتاکتهای فنری که روی کموتاتور فشار میدهند تا جریان را ارائه دهند
- نگهدارنده برس و فنر: فشار تماس برس به کموتاتور را ثابت نگه دارید
اصطکاک بین برس ها و کموتاتور محدودیت تعیین کننده این طراحی است. گرما تولید می کند، باعث سایش، تولید نویز الکتریکی (قوس قوس) می شود و نیاز به تعویض دوره ای برس دارد - معمولاً هر 1000 تا 5000 ساعت کار بسته به بار و سرعت
موتور DC بدون براش چگونه کار می کند
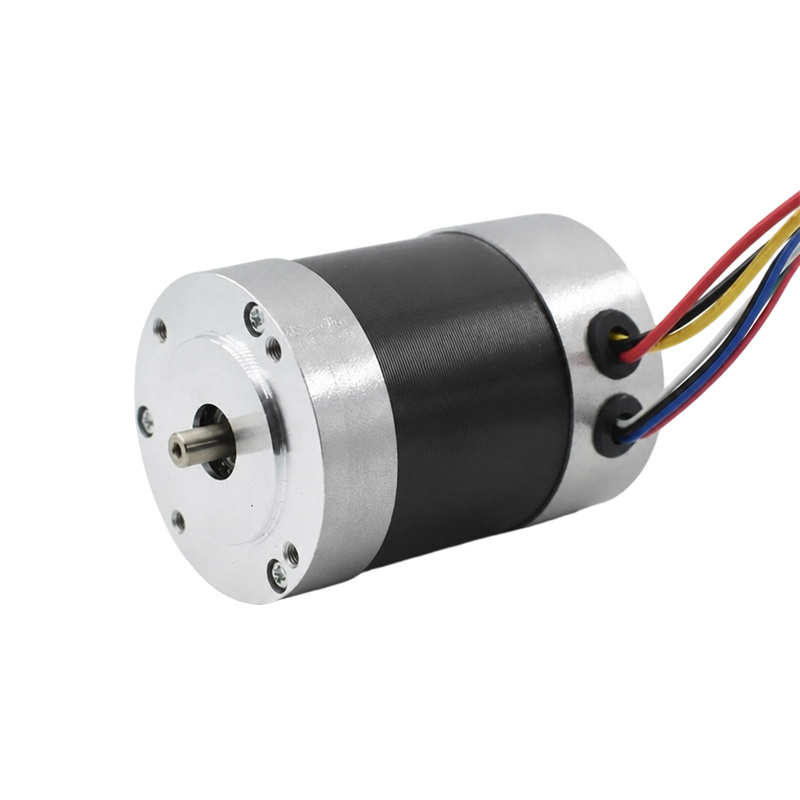
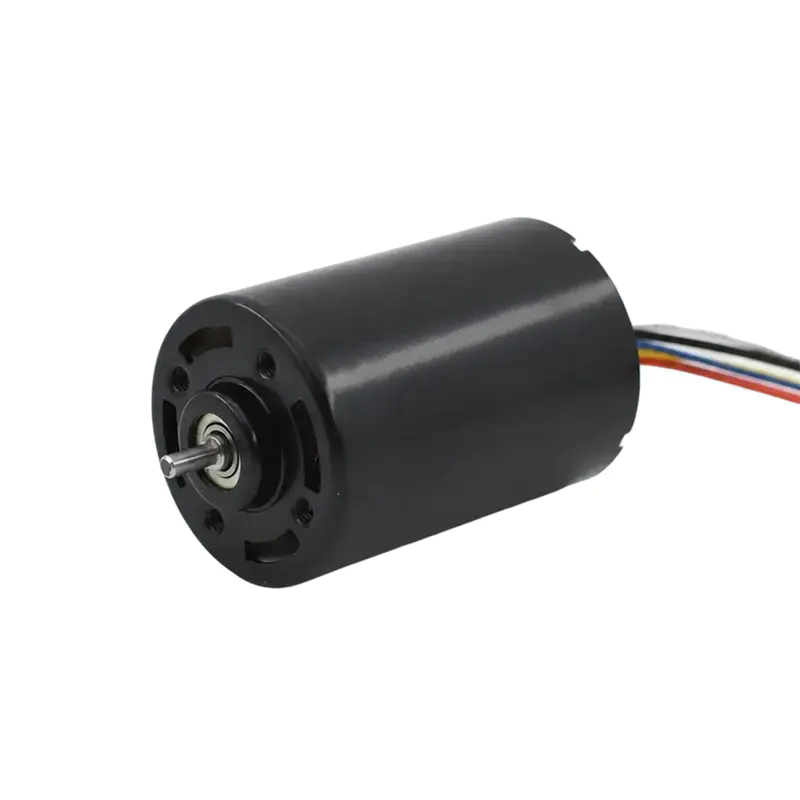
یک موتور DC بدون جاروبک (BLDC) معماری سنتی را معکوس می کند. آهنرباهای دائمی روی روتور و سیم پیچ ها روی استاتور قرار دارند. به دلیل ثابت بودن سیم پیچ ها، نیازی به برس یا کموتاتور نیست. درعوض، یک کنترلکننده سرعت الکترونیکی (ESC) یا درایور موتور موقعیت روتور را تشخیص میدهد - معمولاً از طریق سنسورهای اثر هال یا حسگر EMF برگشتی - و جفتهای سیمپیچ صحیح استاتور را به ترتیب برای حفظ چرخش انرژی میدهد.
این کموتاسیون الکترونیکی سریعتر، دقیقتر است و هیچ اصطکاک مکانیکی ایجاد نمیکند. تنها قسمت متحرک یاتاقان روتور است که به طور چشمگیری عمر مفید را افزایش می دهد.
اجزای ساختاری کلیدی یک موتور DC بدون جاروبک
- روتور: دارای آهنرباهای دائمی درون استاتور می چرخد
- استاتور: شامل سیم پیچ های مسی است. ثابت و از خارج خنک می شود
- سنسورهای جلوه هال: موقعیت آهنربای روتور را تشخیص دهید و سیگنال ها را به کنترل کننده ارسال کنید
- کنترل کننده سرعت الکترونیکی (ESC): بر اساس بازخورد سنسور، جریان را به سیم پیچ های صحیح تغییر می دهد
- بلبرینگ: تنها نقطه سایش مکانیکی در کل سیستم
از آنجایی که گرما در استاتور (نه روتور چرخان) تولید میشود، موتورهای بدون جاروبک گرما را به طور مؤثرتری دفع میکنند و به آنها اجازه میدهد توان خروجی مداوم بالاتری را بدون دریچه گاز حرارتی حفظ کنند.
براش در مقابل موتور DC بدون برس: مقایسه کنار هم
جدول زیر مهمترین عملکرد و تفاوت های عملی بین موتورهای DC براش و موتورهای DC بدون جاروبک را خلاصه می کند:
| صفت | براش موتور DC | موتور DC بدون جاروبک |
|---|---|---|
| روش کموتاسیون | مکانیکی (کموتاتور برس) | الکترونیکی (سنسورهای ESC) |
| کارایی معمولی | 75-80٪ | 85-95٪ |
| طول عمر | 1000-5000 ساعت | 10000-30000 ساعت |
| تعمیر و نگهداری | نیاز به تعویض منظم برس | عملاً بدون نیاز به تعمیر و نگهداری |
| سطح نویز | بالاتر (قوس برس، اصطکاک) | پایین (بدون تماس مکانیکی) |
| کنترل سرعت | ساده (تغییر ولتاژ منبع تغذیه) | مجتمع (به ESC/درایور نیاز دارد) |
| هزینه اولیه | پایین تر | بالاتر |
| چگالی توان | متوسط | بالا |
| مدیریت حرارت | گرما در روتور (تلفیق آن سخت تر است) | گرما در استاتور (به راحتی دفع می شود) |
| EMI / نویز الکتریکی | بالا (arcing at brushes) | پایین |
| استفاده در محیط های خطرناک | محدود (خطر جرقه) | مناسب (بدون جرقه) |
کارایی: جایی که شکاف عملکردی بیشتر قابل مشاهده است
راندمان یکی از قانعکنندهترین دلایلی است که مهندسان و طراحان موتورهای DC بدون جاروبک را به جای جایگزینهای براش انتخاب میکنند. یک موتور DC برس معمولی در کار می کند بازده 75 تا 80 درصد ، در حالی که یک موتور DC بدون جاروبک به طور معمول به این کار دست می یابد راندمان 85 تا 95 درصد تحت شرایط بار قابل مقایسه این تفاوت 10 تا 20 درصدی مستقیماً به این معنی است:
- طول عمر باتری طولانی تر در دستگاه های قابل حمل یا باتری
- تولید گرمای کمتر، کاهش خطر آسیب حرارتی
- کاهش مصرف برق در سیستم های صنعتی با وظیفه بالا
- گشتاور خروجی سازگارتر در محدوده دور در دقیقه گسترده تر
در یک پیشرانه EV یا نوار نقاله صنعتی که هزاران ساعت در سال کار می کند، این شکاف راندمان می تواند دلیل سالانه ده ها هزار دلار صرفه جویی در انرژی می شود . برای یک ابزار برقی مصرفی که 30 دقیقه در هفته کار می کند، این شکاف به سختی اهمیت دارد.
طول عمر و نگهداری: تفاوت هزینه طولانی مدت
موتورهای براش DC دارای مکانیزم سایش ذاتی در طراحی خود هستند. برس های کربن با هر چرخش به تدریج فرسایش می یابند و سطح کموتاتور در اثر اصطکاک ثابت فرسوده می شود. در کاربردهای معمولی، برس ها هر بار نیاز به تعویض دارند 1000 تا 5000 ساعت عملیات در محیط های پر سرعت یا پر بار، این فاصله بیشتر کاهش می یابد.
موتورهای DC بدون جاروبک فاقد برس برای فرسوده شدن هستند. طول عمر عملیاتی آنها عمدتاً به دلیل تحمل خستگی محدود می شود، با اکثر واحدهای با کیفیت 10000 تا 30000 ساعت کار . در پیکربندی یاتاقان های آب بندی شده یا روغن کاری شده، برخی از موتورهای براشلس برای چندین دهه بدون هیچ گونه دخالتی کار می کنند.
کل هزینه مالکیت مثال
یک پمپ صنعتی 8 ساعت در روز، 250 روز در سال (2000 ساعت در سال) را در نظر بگیرید:
- موتور DC براش: نیاز به تعویض برس هر ~ 2 سال. تعویض موتور احتمالاً طی 5 تا 7 سال مورد نیاز است. هزینه های نیروی کار نگهداری مداوم به طور قابل توجهی افزایش می یابد
- موتور DC بدون جاروبک: بدون تعویض برس؛ طول عمر موتور معمولی 10 تا 15 سال در همان کاربرد. نگهداری محدود به بازرسی دوره ای بلبرینگ
هزینه اولیه بالاتر موتور DC بدون جاروبک - اغلب 2 برابر تا 3 برابر قیمت یک واحد مسواک شده معادل - زمانی که تعمیر و نگهداری و صرفه جویی در انرژی در نظر گرفته می شود، اغلب در عرض 2 تا 4 سال پس از بهره برداری بازیابی می شود.
ویژگی های کنترل سرعت و گشتاور
کنترل سرعت یکی از زمینه هایی است که موتورهای برس خورده از مزیت سادگی سنتی برخوردار هستند. از آنجایی که سیمپیچهای روتور مستقیماً جریان را دریافت میکنند، سرعت را میتوان به سادگی با تنظیم ولتاژ تغذیه یا با استفاده از یک سیگنال اولیه PWM (مدولاسیون عرض پالس) تغییر داد - بدون نیاز به سیستم بازخورد پیچیده.
موتورهای DC بدون جاروبک به یک کنترلکننده سرعت الکترونیکی نیاز دارند که موقعیت روتور را کنترل کرده و زمانبندی کموتاسیون را متناسب با آن تنظیم میکند. در حالی که این امر هزینه و پیچیدگی را اضافه می کند، ویژگی های عملکرد برتر را نیز امکان پذیر می کند:
- منحنی گشتاور صاف: موتورهای BLDC گشتاور تقریباً ثابت را از دور نزدیک به صفر تا سرعت نامی حفظ می کنند
- حداکثر گشتاور بالاتر: کموتاسیون الکترونیکی می تواند زمان سوئیچینگ را برای حداکثر گشتاور خروجی بهینه کند
- کنترل دقیق سرعت: بازخورد حلقه بسته تنظیم سرعت را در ± 0.1٪ در پیاده سازی های پیشرفته امکان پذیر می کند
- ترمز احیا کننده: ESC می تواند انرژی جنبشی را با کاهش سرعت موتور بازیابی کند که در خودروهای برقی و روباتیک ارزشمند است
در مقابل، موتورهای براش DC تمایل به داشتن مشخصه گشتاور افتادگی در سرعت های بالاتر دارند و تنظیم سرعت آنها ذاتاً بدون مدار بازخورد اضافی دقیق تر است.
نویز، EMI و مناسب بودن برای محیط های حساس
تماس فیزیکی بین برس های کربن و کموتاتور دو نوع خروجی ناخواسته ایجاد می کند: نویز آکوستیک از اصطکاک و ارتعاش مکانیکی و تداخل الکترومغناطیسی (EMI) از قوس های الکتریکی کوچکی که با ایجاد و قطع تماس هر بخش برس ایجاد می شود.
این EMI می تواند الکترونیک حساس نزدیک را مختل کند - گیرنده های رادیویی، میکروکنترلرها، سنسورها و ماژول های ارتباطی. در دستگاههای پزشکی، ابزار دقیق و تجهیزات صوتی مصرفکننده، این یک ویژگی رد صلاحیت برای موتورهای براش DC است.
موتورهای DC بدون جاروبک تولید می کنند EMI به طور قابل توجهی پایین تر است چون قوس وجود ندارد آنها همچنین در بارهای معادل بسیار آرام تر کار می کنند. برای کاربرد در تجهیزات پزشکی، هواپیماهای بدون سرنشین، سیستمهای HVAC و بازوهای روباتیک - که در آن نویز یا تداخل بر عملکرد یا تجربه کاربر تأثیر میگذارد - موتورهای براشلس انتخاب استاندارد هستند.
قوس برس نیز خطر جرقه ایجاد می کند. در محیط هایی که ممکن است گازها، بخارات یا ذرات ریز گرد و غبار قابل اشتعال وجود داشته باشد - مانند غرفه های اسپری رنگ، آسانسورهای غلات، یا تاسیسات پردازش شیمیایی - موتورهای DC برس معمولاً ممنوع هستند ، و طرح های بدون قلم مو اجباری هستند.
کاربردهای دنیای واقعی: کدام موتور در کجا استفاده می شود
هر دو نوع موتور دارای طاقچه های مستقر هستند. درک اینکه هر کدام کجا رشد می کند، مشخص می کند که کدام یک برای یک طراحی خاص مناسب است:
کاربردهای رایج براش موتور DC
- بالابر شیشه خودرو، تنظیم کننده صندلی و برف پاک کن - هزینه کم، کار متناوب
- خودروهای RC ارزان قیمت و وسایل نقلیه سرگرمی سطح پایه
- لوازم مصرفی کم هزینه (پنکه های اصلی، اسباب بازی ها، سیستم های نوار نقاله ساده)
- موتورهای استارت در موتورهای احتراق داخلی
- نمونه سازی و کیت های آموزشی رباتیک که در آن سادگی اهمیت دارد
کاربردهای رایج موتور DC بدون برس
- وسایل نقلیه الکتریکی (EVs): موتورهای کششی اصلی در تسلا، BYD و سایر پلت فرم ها
- پهپادها و پهپادها: تمام کوادکوپترهای مدرن از موتورهای BLDC برای بازده و چگالی توان بالا استفاده می کنند
- ابزارهای برقی شارژی: خطوط ابزار ممتاز DeWalt، Makita و Milwaukee همگی از موتورهای براشلس استفاده می کنند.
- هارد دیسک و فن های خنک کننده: نیاز به عملکرد دقیق، بی صدا و طولانی مدت
- ماشین آلات اتوماسیون صنعتی و CNC: سروو موتورها در بازوهای رباتیک و مراکز ماشینکاری
- تجهیزات پزشکی: ابزارهای جراحی، پمپ های تزریق، ونتیلاتورها - در مواردی که قابلیت اطمینان غیرقابل مذاکره است
- کمپرسورها و پمپ های HVAC: دویدن 24/7 با حداقل تحمل خرابی
تجزیه و تحلیل هزینه: قیمت اولیه در مقابل ارزش بلند مدت
هزینه اغلب عامل تعیین کننده برای طراحانی است که با بودجه کار می کنند. در اینجا یک تفکیک واقعی وجود دارد:
| عامل هزینه | براش موتور DC | موتور DC بدون جاروبک |
|---|---|---|
| قیمت خرید موتور | پایین ($5–$50 typical) | متوسط-بالا (20-200 دلار) |
| هزینه کنترلر | پایین (simple PWM circuit) | بالاتر (ESC required) |
| تعمیر و نگهداری Over 5 Years | متوسط (brush replacement) | حداقل |
| هزینه انرژی (استفاده با وظیفه بالا) | بالاتر (lower efficiency) | پایین تر (higher efficiency) |
| خرابی / خطر جایگزینی | بالاتر | پایین تر |
| بهترین سناریو با ارزش | پایین-duty, budget-constrained | استفاده مداوم یا با کارایی بالا |
برای یک دستگاه یک بار مصرف یا محصولی با چرخه کاری بسیار کوتاه، موتور برس خورده ارزانتر اغلب از نظر اقتصادی برنده است. برای هر چیزی که صدها یا هزاران ساعت در سال کار می کند، هزینه کل مالکیت تقریباً همیشه به نفع موتور DC بدون جاروبک است.
نحوه انتخاب بین موتور DC برس دار و بدون جاروبک
از چارچوب تصمیم گیری زیر برای شناسایی نوع موتور مناسب برای برنامه خود استفاده کنید:
یک موتور DC براش را انتخاب کنید زمانی که:
- بودجه محدودیت اولیه است و چرخه وظیفه کم است (کمتر از چند صد ساعت در سال)
- سیستم کنترل باید ساده باشد - یک ولتاژ متغیر اصلی یا سیگنال PWM تمام چیزی است که در دسترس است
- این برنامه یک نمونه اولیه، پروژه آموزشی یا محصول مصرفی با عمر کوتاه است
- تعویض و نگهداری آسان است و زمان خرابی قابل قبول است
- محیط عملیاتی دارای گازهای قابل اشتعال یا تجهیزات حساس به EMI نیست
یک موتور DC بدون جاروبک را انتخاب کنید زمانی که:
- طول عمر عملیاتی طولانی و حداقل تعمیر و نگهداری بسیار مهم است
- این برنامه با باتری کار می کند و زمان اجرا در هر بار شارژ مهم است
- کنترل سرعت یا گشتاور با دقت بالا مورد نیاز است
- دستگاه در محیط های حساس به نویز، حساس به EMI یا خطر جرقه کار می کند.
- کارکرد مداوم مورد نیاز است (تهویه مطبوع، پمپ های صنعتی، پیشرانه های EV)
- چگالی توان مهم است - موتورهای براشلس توان بیشتری را در واحد وزن و حجم ارائه می دهند
روند: چرا موتورهای DC بدون جاروبک پیشفرض میشوند؟
بازار جهانی موتورهای DC بدون جاروبک تقریباً ارزش گذاری شد 14.8 میلیارد دلار در سال 2023 و پیش بینی می شود تا سال 2032 از 28 میلیارد دلار فراتر رود و با رشد CAGR در حدود 7.3٪ رشد کند. چندین نیروی همگرا این تغییر را از طرح های برس خورده تسریع می کنند:
- پذیرش EV: هر وسیله نقلیه الکتریکی از موتورهای براشلس استفاده می کند. فروش جهانی EV در سال 2023 از 14 میلیون دستگاه فراتر رفت
- کاهش هزینه های ESC: قیمت کنترلکنندههای سرعت الکترونیکی در دهه گذشته به دلیل پیشرفتهای مدار مجتمع بیش از 60 درصد کاهش یافته است.
- مقررات انرژی: الزامات سختگیرانهتر کارایی در بازارهای تهویه مطبوع، صنعتی و لوازم الکترونیکی مصرفی، طراحان را به سمت راهحلهای براشلس با راندمان بالاتر سوق میدهد.
- کوچک سازی: موتورهای BLDC مدرن به گشتاور بالایی در فاکتورهای فرم فشرده دست می یابند که طرح های برس خورده نمی توانند در یک اندازه با هم مطابقت داشته باشند.
- توسعه پهپاد و رباتیک: هر دو بخش به سرعت در حال رشد هستند و منحصراً از فناوری موتور بدون جاروبک استفاده می کنند
موتورهای DC برس خورده در جایگاههای مشخص و کاملاً مشخص - بهویژه سیستمهای کمکی خودرو و کالاهای مصرفی کمهزینه - مرتبط باقی میمانند، اما مسیر بلندمدت فناوری موتور به شدت به موتور DC بدون جاروبک کمک میکند زیرا هزینهها همچنان کاهش مییابد و انتظارات عملکرد افزایش مییابد.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

