

 Eng




موتور DC بدون جاروبک (BLDC) - ساختار و کار
 2026.06.26
 اخبار صنعت
موتورهای DC بدون جاروبک (BLDC). به دلیل کارایی، قابلیت اطمینان و عمر طولانی، به طور فزاینده ای محبوب شده اند. برخلاف موتورهای برس خورده سنتی، آنها از یک سیستم کنترل الکترونیکی برای تغییر جریان بین سیم پیچ ها استفاده می کنند و نیازی به برس و کموتاتور مکانیکی را از بین می برند. این طراحی باعث بهبود کارایی، کاهش سایش و کنترل دقیق تر می شود. در نتیجه، موتورهای BLDC به طور گسترده در کاربردهای مختلف از تجهیزات صنعتی گرفته تا لوازم الکترونیکی مصرفی مورد استفاده قرار می گیرند.
ساختار پایه BLDCMotors
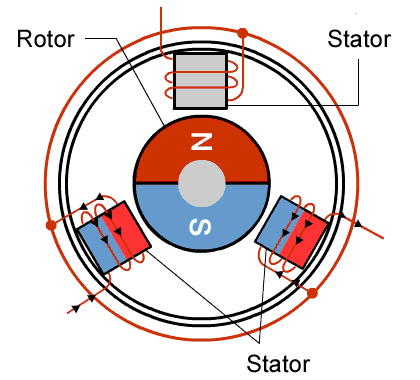
استاتور:
استاتور بخش ثابت یک موتور DC بدون جاروبک است و وظیفه ایجاد میدان مغناطیسی را بر عهده دارد که روتور را به حرکت در می آورد. این شامل چند سیم پیچ مسی است که در اطراف یک هسته فولادی چند لایه نصب شده اند. این سیمپیچها به یک کنترلکننده سرعت الکترونیکی (ESC) متصل میشوند، که جریان را به هر فاز در یک دنباله خاص تامین میکند.
همانطور که کنترل کننده جریان را بین سیم پیچ ها تغییر می دهد، میدان مغناطیسی داخل موتور به طور مداوم موقعیت خود را تغییر می دهد و چیزی را ایجاد می کند که به عنوان میدان مغناطیسی دوار شناخته می شود. آهنرباهای دائمی روی روتور به طور طبیعی این میدان متحرک را دنبال می کنند و گشتاور تولید می کنند و باعث چرخش موتور می شوند.
طراحی استاتور تأثیر مستقیمی بر عملکرد موتور دارد. عواملی مانند پیکربندی سیم پیچ، طراحی شکاف و تعداد قطب ها می توانند بر راندمان، گشتاور خروجی، دمای عملیاتی و سطوح نویز تأثیر بگذارند. به همین دلیل، استاتور اغلب به عنوان یکی از حیاتی ترین اجزای یک موتور BLDC در نظر گرفته می شود.
روتور:
روتور یک موتور DC بدون جاروبک از آهنرباهای دائمی تشکیل شده است که میدان مغناطیسی ایجاد می کنند. در حین کار، این میدان مغناطیسی با میدان مغناطیسی دوار تولید شده توسط استاتور تعامل می کند و گشتاوری را تولید می کند که موتور را به حرکت در می آورد.
برخلاف استاتور، روتور نیازی به سیم پیچ یا اتصال مستقیم الکتریکی ندارد. این ساختار سادهتر، نیاز به برسها و کموتاتورها را از بین میبرد، سایش مکانیکی را کاهش میدهد و قابلیت اطمینان را بهبود میبخشد.
روتور با تعداد خاصی از قطب های مغناطیسی طراحی شده است که معمولاً بسته به کاربرد از 2 تا 8 متغیر است. تعداد قطب ها نقش مهمی در عملکرد موتور دارد. موتورهای با قطب های بیشتر معمولاً گشتاور بالاتر و عملکرد نرم تری را در سرعت های کمتر ارائه می دهند، در حالی که موتورهایی با قطب های کمتر برای کاربردهای با سرعت بالا مناسب تر هستند. بنابراین، انتخاب تعداد قطب های مناسب بخش کلیدی طراحی موتور است، زیرا به طور مستقیم بر تعادل بین گشتاور، سرعت و راندمان کلی تأثیر می گذارد.
آهنرباهای دائمی:
آهنرباهای دائمی میدان مغناطیسی ایجاد می کنند که با استاتور در تعامل است و چرخش ایجاد می کند. بیشتر موتورهای BLDC از آهنرباهای نئودیمیم آهن بور (NdFeB) استفاده میکنند، زیرا میدان مغناطیسی قوی ایجاد میکنند و در عین حال فشرده و سبک هستند. در کاربردهایی که شامل دماهای بالا یا محیطهای عملیاتی خشن هستند، آهنرباهای کبالت ساماریوم (SmCo) به دلیل پایداری حرارتی و مقاومت در برابر خوردگی برترشان ممکن است مورد استفاده قرار گیرد.
طراحی آهنربا نقش مهمی در تعیین عملکرد موتور دارد. عواملی مانند تعداد قطب ها، محل قرارگیری آهنربا و قدرت مغناطیسی همگی بر گشتاور خروجی، قابلیت سرعت و بازده کلی تأثیر می گذارند. با بهینهسازی این پارامترها، طراحان موتور میتوانند یک موتور BLDC را برای برآورده کردن الزامات خاص برنامههای مختلف، خواه اولویت با گشتاور بالا، سرعت بالا، یا حداکثر بهرهوری انرژی طراحی کنند.
انواع موتورهای BLDC
موتورهای BLDC با روتور داخلی
در موتور DC بدون جاروبک روتور داخلی، روتور آهنربای دائمی در مرکز موتور قرار دارد و در داخل سیمپیچهای استاتور ثابت میچرخد. این پیکربندی پرکاربردتر در کاربردهای صنعتی و تجاری است. از آنجایی که روتور فقط هسته مقطع موتور را اشغال می کند، قطر و جرم آن نسبتاً کوچک است و در نتیجه اینرسی چرخشی کم ایجاد می شود. اینرسی کم به این معنی است که موتور می تواند به سرعت شتاب بگیرد و کند شود، که در سروو درایوها، اتصالات روباتیک و سیستم های موقعیت یابی دقیق که پاسخ دینامیکی یک نیاز طراحی حیاتی است ضروری است.
روتور فشرده همچنین به موتورهای روتور داخلی اجازه می دهد تا به سرعت های چرخشی بالایی دست یابند. ترکیب با محفظه استوانهای که به طور طبیعی در مجموعههای ماشینهای استاندارد ادغام میشود، طراحی روتور داخلی برای ابزارهای برقی، پمپها، کمپرسورها، فنهای خنککننده و کاربردهای درایو صنعتی که در آن به یک موتور پرسرعت و فشرده با واکنش دینامیکی سریع نیاز است، مناسب است. گرمای تولید شده در سیمپیچهای استاتور میتواند مستقیماً از طریق محفظه موتور به ساختار اطراف منتقل شود، که مدیریت حرارتی را در عملیات مداوم ساده میکند.
موتورهای BLDC روتور بیرونی
در موتور DC بدون جاروبک روتور بیرونی، روتور یک پوسته یا فنجان استوانهای شکل میدهد که استاتور را احاطه کرده و به دور آن میچرخد. آهنرباهای دائمی روی سطح داخلی این پوسته روتور بیرونی، رو به داخل و به سمت سیم پیچ های استاتور در مرکز موتور نصب می شوند. این آرایش معکوس، شکاف هوای مغناطیسی را در شعاع بزرگتری قرار میدهد، که بازوی گشتاور مؤثر را افزایش میدهد و اجازه میدهد تا قطبهای مغناطیسی بیشتری در اطراف محیط روتور قرار گیرند.
نتیجه موتوری است که در مقایسه با طراحی روتور داخلی با اندازه و قدرت معادل، گشتاور بسیار بالاتری را در سرعتهای چرخشی کمتر تولید میکند. بنابراین موتورهای روتور بیرونی برای کاربردهای درایو مستقیم که در آن دندههای کاهش سرعت نامطلوب است - به ویژه پیشرانه پهپادها و پهپادها، سقفها و فنهای محوری مستقیم، موتورهای هاب دوچرخه برقی، و درایوهای صفحه گردان یا پلاتر در ابزار دقیق، انتخاب ارجح هستند. مبادله یک قطر بیرونی بزرگتر و اینرسی چرخشی بالاتر است که پاسخ دینامیکی را نسبت به طراحی های روتور داخلی محدود می کند. مدیریت حرارتی همچنین نیاز به بررسی دقیق تری دارد، زیرا پوسته بیرونی چرخان جریان هوا را در اطراف استاتور محدود می کند.
موتور BLDC چگونه می چرخد؟
عملکرد یک موتور DC بدون جاروبک بر اساس برهمکنش بین میدان مغناطیسی ایجاد شده توسط استاتور و آهنرباهای دائمی نصب شده روی روتور است.
هنگامی که جریان به سیم پیچ استاتور وارد می شود، میدان مغناطیسی ایجاد می کند که آهنرباهای روتور را جذب و دفع می کند. این نیروی مغناطیسی گشتاور تولید می کند و باعث حرکت روتور می شود. با این حال، اگر همان سیم پیچ به طور مداوم فعال بماند، روتور به سادگی با میدان مغناطیسی هماهنگ می شود و چرخش متوقف می شود.
برای روشن نگه داشتن موتور، میدان مغناطیسی داخل استاتور باید به طور مداوم تغییر مکان دهد. این امر از طریق فرآیندی به نام کموتاسیون الکترونیکی به دست می آید. موتور BLDC به جای استفاده از برسها و یک کموتاتور مکانیکی مانند موتورهای DC سنتی، به یک کنترلکننده الکترونیکی برای تغییر جریان بین سیمپیچهای مختلف استاتور در فواصل زمانی دقیق متکی است.
کنترل کننده موقعیت روتور را با استفاده از حسگرهای جلوه هال یا تشخیص EMF پشتی بدون سنسور تعیین می کند. بر اساس این اطلاعات، توالی سیم پیچ مناسب را انرژی می دهد و یک میدان مغناطیسی دوار ایجاد می کند که به طور مداوم روتور را به جلو می کشد.
کنترلکننده عمدتاً از سه بخش اصلی تشکیل شده است: دستگاههای بازخورد موقعیت (مانند سنسورهای هال یا مدارهای تشخیص پشتی EMF)، یک میکروکنترلر یا پردازنده سیگنال دیجیتال که الگوریتمهای کنترل هوشمند را اجرا میکند، و قطعات الکترونیکی قدرت مانند ترانزیستورها و ماسفتها برای تغییر مسیرهای جریان. این ماژول ها برای تحقق کموتاسیون الکترونیکی و مدیریت انرژی هر فاز موتور همکاری می کنند. کنترل کننده ابتدا موقعیت روتور را از طریق دستگاه های بازخورد موقعیت شناسایی می کند. بر اساس این دادههای موقعیتی، سیمپیچها را با ترتیب صحیح انرژی میدهد تا یک میدان مغناطیسی دوار تشکیل دهد که به طور مداوم روتور را به جلو میکشد و یک میدان مغناطیسی دوار پایدار برای عملکرد صاف، گشتاور خروجی کارآمد و کنترل دقیق سرعت حفظ میکند.
مزایای موتورهای BLDC
راندمان بالا
موتورهای BLDC بسیار کارآمد هستند زیرا اصطکاک برس و تلفات کموتاتور را از بین می برند. همراه با آهنرباهای دائمی با کارایی بالا، انرژی الکتریکی بیشتری را به خروجی مکانیکی مفید تبدیل میکنند در حالی که گرمای کمتری تولید میکنند.
عمر طولانی خدمات
بدون برس یا کموتاتور، قطعات سایش کمتری در یک موتور BLDC وجود دارد. این به طور قابل توجهی نیازهای تعمیر و نگهداری را کاهش می دهد و به افزایش عمر عملیاتی کمک می کند.
چگالی توان بالا
موتورهای BLDC می توانند گشتاور و قدرت بالایی را از یک بسته فشرده ارائه دهند. طراحی روتور سبک وزن آنها نیز پاسخ دینامیکی و عملکرد شتاب را بهبود می بخشد.
نویز الکتریکی کم
از آنجایی که هیچ تماس برس به کموتاتور وجود ندارد، موتورهای BLDC نسبت به موتورهای برسدار سنتی، نویز الکتریکی و تداخل الکترومغناطیسی (EMI) بسیار کمتری تولید میکنند.
کنترل دقیق
وقتی موتورهای BLDC با یک کنترلکننده الکترونیکی جفت میشوند، کنترل دقیق سرعت و گشتاور را در طیف وسیعی از عملیات فراهم میکنند و آنها را برای اتوماسیون و کاربردهای دقیق ایدهآل میسازد.
برنامه های کاربردی ایده آل برای موتورهای BLDC
موتورهای BLDC به طور گسترده در صنایعی استفاده می شوند که کارایی، قابلیت اطمینان و کنترل دقیق ضروری است. کاربردهای معمولی شامل سیستم های اتوماسیون صنعتی، رباتیک، تجهیزات CNC، ابزارهای برقی، دستگاه های پزشکی و وسایل نقلیه الکتریکی است. توانایی آنها در ارائه گشتاور بالا، پاسخ سریع و عمر طولانی، آنها را برای محیط های کاری سخت مناسب می کند.
هونگ یانگ موتور راه حل های موتور سفارشی را برای طیف گسترده ای از کاربردهای صنعتی و تجاری ارائه می دهد. تیم مهندسی ما از نزدیک با مشتریان همکاری می کند تا به انتخاب مناسب ترین فناوری موتور بر اساس الزامات عملکرد، شرایط عملیاتی و اهداف هزینه کمک کند. علاوه بر این، ما به طور فعال در حال توسعه طیف وسیعی از راهحلهای موتور DC بدون جاروبک هستیم تا تقاضای رو به رشد برای راندمان بالاتر، عمر طولانیتر و عملکرد پیشرفته کنترل حرکت در صنایع مختلف را برآورده کنیم..
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

