

 Eng




موتور DC در مقابل موتور دنده: کدام یک برای برنامه شما مناسب است؟
 2026.08.19
 اخبار صنعت
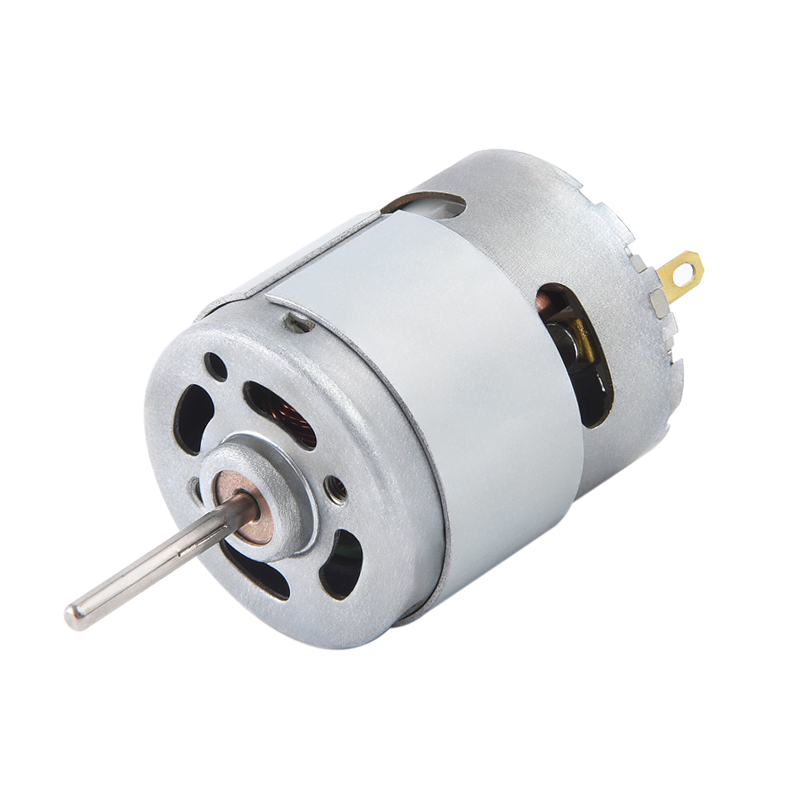
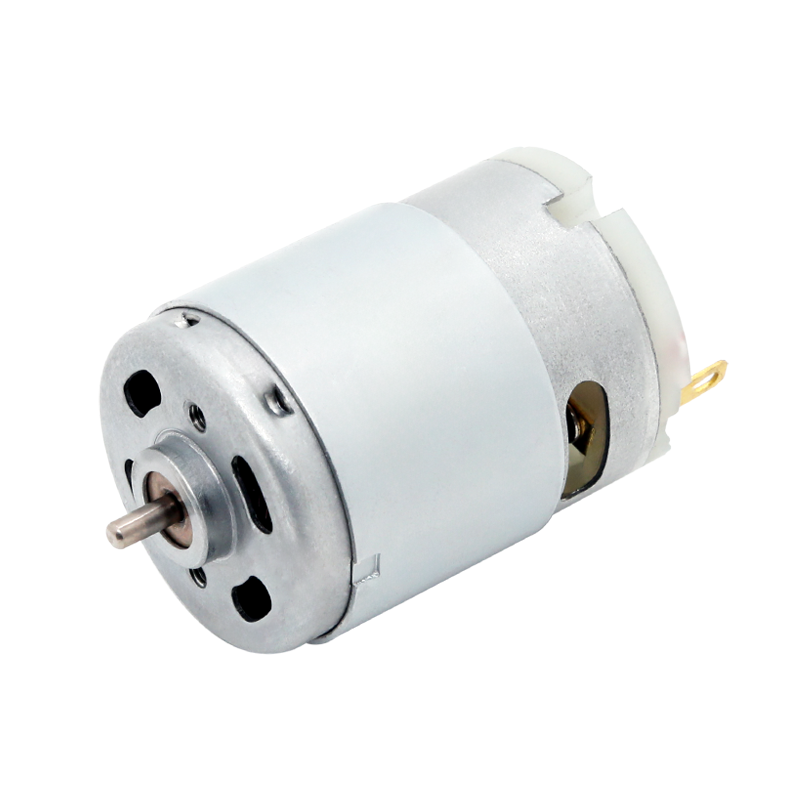
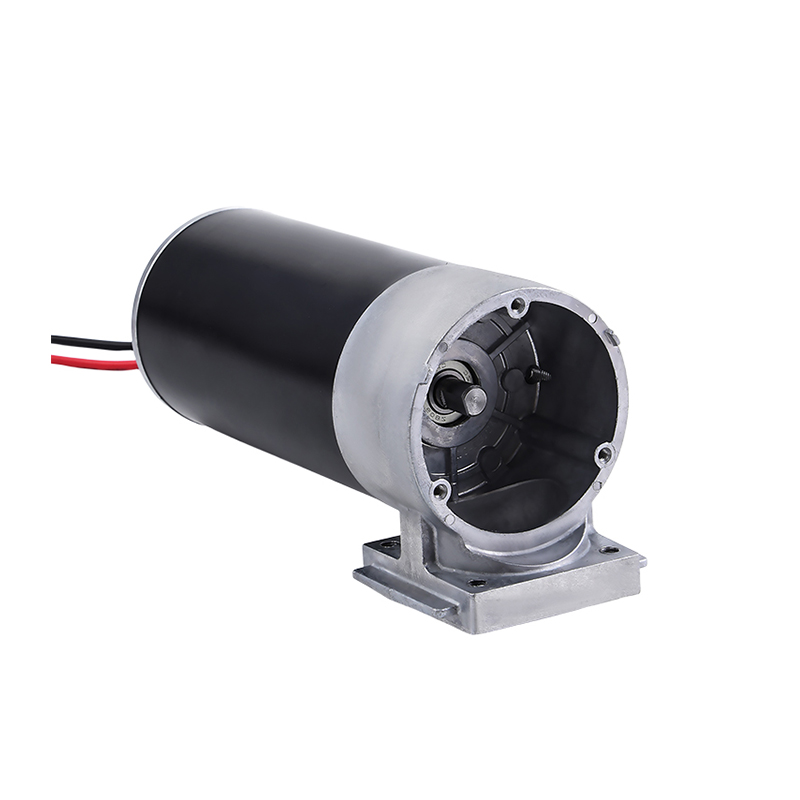
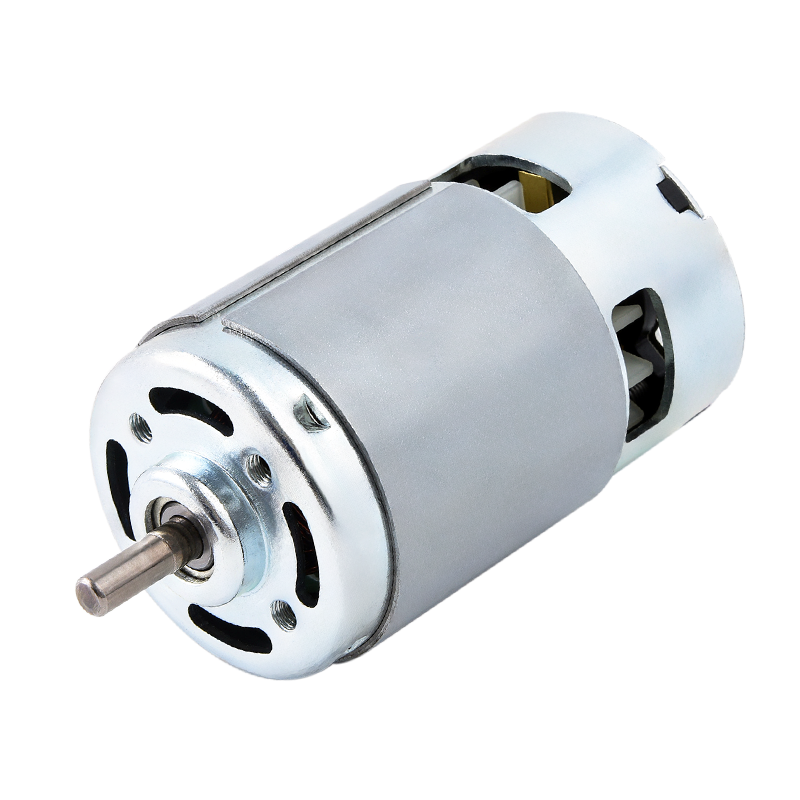
یک موتور DC استاندارد سریع می چرخد اما گشتاور کمی تولید می کند، در حالی که a موتور دنده ای همان موتور DC را با گیربکس جفت می کند تا سرعت را با گشتاور عوض کند . اگر برنامه شما نیاز به بلند کردن، کشیدن یا چرخاندن چیزی تحت بار در دور کم دارد، موتور دنده تقریبا همیشه انتخاب بهتری است. اگر به چرخش با سرعت بالا با بارهای سبک نیاز دارید - مانند یک فن خنک کننده - یک موتور DC ساده خوب کار می کند و هزینه کمتری دارد.
سردرگمی بین این دو واقعاً این نیست که کدام یک "بهتر" است. این در مورد تطبیق خروجی موتور با نیازهای مکانیکی کار است. در زیر یک تفکیک عملی از تفاوت آنها، جایی که هر کدام مناسب است و نحوه اندازه گیری a آورده شده است موتور دنده کوچک بار اول درسته
آنچه در واقع یک موتور DC را از یک موتور دنده جدا می کند
یک موتور DC انرژی الکتریکی را مستقیماً به حرکت چرخشی تبدیل می کند. شفت خروجی آن با هر سرعتی که سیم پیچ داخلی و ولتاژ موتور تولید می کند - اغلب می چرخد 3000 تا 12000 دور در دقیقه برای موتورهای سرگرمی کوچک و صنعتی. این سریع است، اما گشتاور در شفت کم است، زیرا هیچ مزیت مکانیکی وجود ندارد.
یک موتور دنده همان شفت چرخان را می گیرد و قبل از اینکه خروجی به شفت نهایی برسد، آن را از طریق یک چرخ دنده - چرخ دنده های خار، چرخ دنده های سیاره ای یا چرخ دنده های حلزونی عبور می دهد. هر مرحله دنده سرعت را کاهش می دهد و گشتاور را به طور متناسب چند برابر می کند. موتوری که به طور طبیعی با سرعت 10000 دور در دقیقه می چرخد، ممکن است از یک گیربکس 100:1 فقط با سرعت 100 دور در دقیقه خارج شود، اما تقریباً 100 برابر گشتاور بیشتر (منهای تلفات مکانیکی، معمولاً 10-20٪).
چرا این مبادله در عمل اهمیت دارد؟
گشتاور چیزی است که در واقع کار مکانیکی را انجام می دهد - چرخاندن چرخ در برابر اصطکاک، بلند کردن دروازه یا راندن تسمه نقاله. یک موتور DC خالی که در دورهای بالا با گشتاور کم می چرخد، در لحظه ای که با مقاومت واقعی روبرو می شود، متوقف می شود. کاهش سرعت همان چیزی است که باعث می شود همان موتور بتواند چیزی را با جرم و بار پشت آن حرکت دهد.
مقایسه جانبی مشخصات کلیدی
جدول زیر محدوده عملکرد معمولی را برای یک موتور کوچک 12 ولت DC در مقایسه با موتور مشابه مجهز به گیربکس نشان می دهد.
| مشخصات | موتور DC استاندارد | موتور دنده کوچک |
|---|---|---|
| سرعت بدون بار | 8000-10000 دور در دقیقه | 80-150 دور در دقیقه |
| گشتاور استال | 0.5-1.5 kg·cm | 30-80 کیلوگرم · سانتی متر |
| کارایی معمولی | 75-85٪ | 60-75٪ |
| اندازه فیزیکی | فشرده | طولانی تر (گیربکس اضافه شد) |
| هزینه واحد | پایین تر | 20-60 درصد بالاتر |
توجه داشته باشید که با افزایش ضریب دنده، راندمان کاهش می یابد ، زیرا هر مرحله دنده اضافی باعث تلفات اصطکاک می شود. یک گیربکس 10:1 ممکن است 85 درصد راندمان خود را حفظ کند، در حالی که یک گیربکس سیاره ای 300:1 می تواند به 50-60 درصد کاهش یابد.
هنگامی که یک موتور DC ساده تماس مناسبی است
هنگامی که برنامه به سرعت بیش از نیرو نیاز دارد و بار سبک است یا در حال حاضر آزادانه می چرخد، از گیربکس رد شوید. موارد استفاده رایج عبارتند از:
- فن های خنک کننده و دمنده ها در جایی که جریان هوا، نه گشتاور، هدف است
- پهپادهای کوچک و پروانه های خودروهای آرسی
- موتورهای ویبره در گوشی ها و پوشیدنی ها
- دوک های با سرعت بالا برای ابزارهایی مانند برش های چرخشی یا مته ها
- برنامه هایی که قبلاً از چرخ دنده یا تسمه خارجی در جای دیگری در سیستم استفاده می کنند
در این موارد، افزودن گیربکس تنها هزینه، اندازه و تلفات مکانیکی را بدون هیچ سود واقعی افزایش می دهد.
وقتی یک موتور دنده کوچک ارزش هزینه اضافی را دارد
یک موتور دنده کوچک هر زمان که بار در برابر حرکت مقاومت کند، قیمت بالاتری را به دست می آورد - به این معنی که برای شروع یا حفظ حرکت نیروی واقعی لازم است. سناریوهای معمولی عبارتند از:
- بازوها و محرک های رباتیکی که نیاز به بلند کردن یا نگه داشتن موقعیت ثابت تحت بار دارند
- سیستم های اتوماسیون درب و پنجره، از جمله درب بازکن
- سیستم های نوار نقاله محصول را در برابر اصطکاک حرکت می دهد
- گیمبالهای دوربین و مکانیسمهای پان شیب که به حرکت آهسته و دقیق نیاز دارند
- ماشین های فروش و مکانیزم های توزیع کننده
- ویلچرهای با باتری و وسایل حرکتی
یک مثال اندازهگیری در دنیای واقعی
یک مفصل بازوی رباتیک کوچک را در نظر بگیرید که نیاز به بلند کردن بار 500 گرمی در شعاع 5 سانتی متر دارد. که تقریباً نیاز دارد 25 کیلوگرم · سانتی متر گشتاور در مفصل یک موتور DC خالی که 1 کیلوگرم در سانتی متر گشتاور استال تولید می کند، به سادگی نمی تواند این کار را انجام دهد - بلافاصله متوقف می شود. جفت کردن همان موتور با یک گیربکس 30:1 گشتاور قابل استفاده را به حدود 25-27 کیلوگرم بر سانتی متر می رساند (که 15٪ تلفات مکانیکی را به خود اختصاص می دهد) که در محدوده مناسب است. این محاسبه ای است که یک طرح کار را از یک موتور سوخته جدا می کند.
نحوه انتخاب نسبت دنده مناسب
انتخاب ضریب دنده حدس و گمان نیست - مستقیماً از نیازهای گشتاور و سرعت شما ناشی می شود. از این فرآیند اساسی استفاده کنید:
- گشتاور مورد نیاز در محور خروجی را بر اساس وزن بار و فاصله بازوی اهرمی محاسبه کنید
- گشتاور استال موتور پایه و سرعت بدون بار را از برگه اطلاعات آن بررسی کنید
- برای تخمین حداقل نسبت دنده مورد نیاز، گشتاور مورد نیاز را بر گشتاور نامی موتور تقسیم کنید.
- برای محاسبه تلفات گیربکس، حاشیه ایمنی 20 تا 30 درصد اضافه کنید و از کارکردن موتور در شرایط توقف خودداری کنید.
- تأیید کنید که سرعت خروجی به دست آمده همچنان با نیازهای زمان بندی برنامه شما مطابقت دارد
کارکردن یک موتور خیلی نزدیک به گشتاور استال به طور مداوم باعث گرم شدن بیش از حد و خرابی زودرس می شود. اکثر طراحیهای موتور دندهای کوچک، زمانی که با 50 تا 70 درصد گشتاور نامی استال کار میکنند، بهترین عملکرد را دارند. ، فضای سر را برای تغییر بار باقی می گذارد.
اشتباهات رایج هنگام انتخاب بین این دو
چند خطای تکرار شونده در سراسر DIY و حتی برخی از طرحهای تجاری ظاهر میشوند:
- انتخاب یک موتور بر اساس ولتاژ و RPM به تنهایی، بدون توجه به نیازهای گشتاور
- با فرض اینکه ضریب دنده بالاتر همیشه ایمن تر است - کاهش بیش از حد باعث کاهش کارایی و افزایش اندازه و هزینه غیر ضروری می شود.
- نادیده گرفتن عکس العمل در گیربکس های ارزان تر، که باعث عدم دقت موقعیت در کاربردهای دقیق می شود.
- نادیده گرفتن چرخه کار - موتور دنده ای که برای استفاده متناوب رتبه بندی شده است در صورت کار مداوم بیش از حد گرم می شود
بررسی برگه اطلاعات سازنده برای هر دو نوع گشتاور استال و گشتاور پیوسته، از بسیاری از این مسائل قبل از نهایی شدن طراحی جلوگیری می کند.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
READ MORE -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
READ MORE -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
READ MORE

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

