

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / نحوه عملکرد BLDC: راهنمای عملی برای عملکرد و کنترل موتور DC بدون جاروبک
نحوه عملکرد BLDC: راهنمای عملی برای عملکرد و کنترل موتور DC بدون جاروبک
 2026.10.07
 اخبار صنعت
تعداد کمی از قطعات، نحوه عملکرد ماشین های الکتریکی کوچک را به اندازه موتور DC بدون جاروبک، بی صدا و کارآمد تغییر داده اند. چه در حال طراحی یک ربات، یک لوازم خانگی هوشمند یا یک دستگاه پزشکی باشید، احتمالاً فناوری BLDC را در نظر گرفته اید. اما نحوه عملکرد BLDC همیشه واضح نیست، به خصوص اگر پس زمینه شما در موتورهای برس دار سنتی باشد. این راهنما اصل عملکرد را به زبان ساده توضیح میدهد، نقش کنترلکننده را مورد بحث قرار میدهد، و آنچه را که موتورهای بدون جاروبک DC در محصولات واقعی ارزشمند میکند، برجسته میکند.
موتور DC بدون براش چیست؟
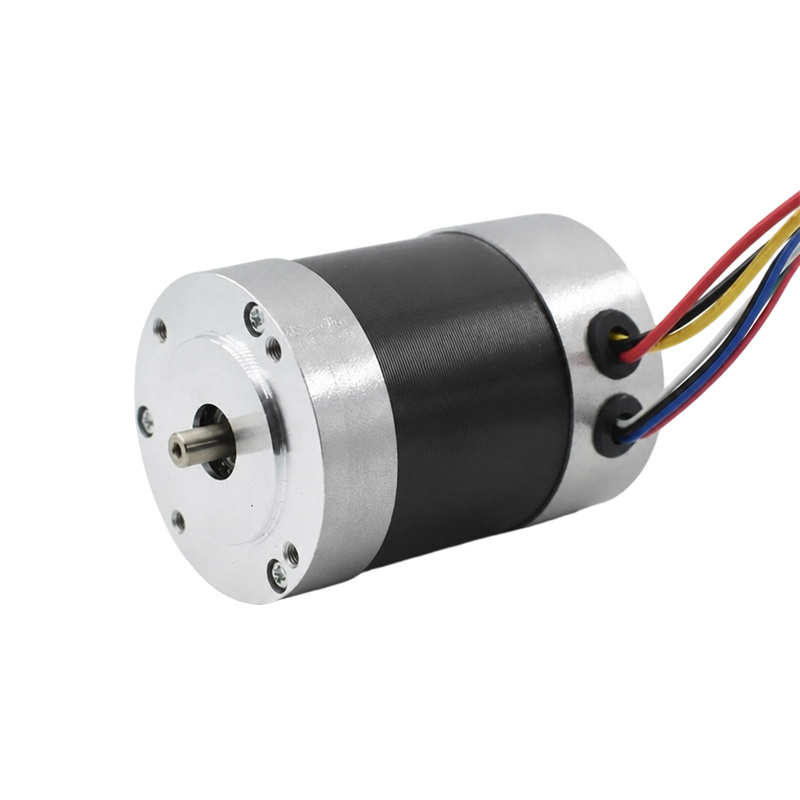
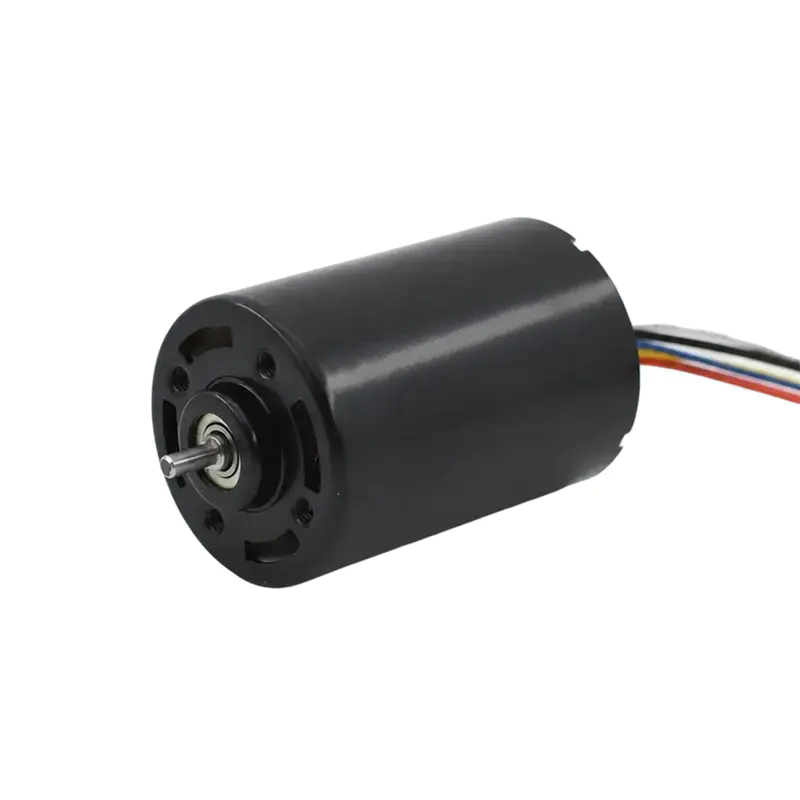
موتور DC بدون جاروبک یا موتور BLDC یک موتور الکتریکی سنکرون است که توسط جریان مستقیم هدایت می شود. در یک موتور DC برسدار معمولی، روتور سیم پیچهای سیمپیچ را حمل میکند و برسهای کربنی برای انتقال جریان به یک کموتاتور ساییده میشوند. در یک موتور BLDC، ترتیب معکوس است: آهنرباهای دائمی روی روتور نصب می شوند، در حالی که استاتور از سیم پیچ های مسی ساخته شده است. از آنجایی که هیچ برس برای فرسودگی و هیچ کموتاتوری برای قوس وجود ندارد، موتور تمیزتر کار می کند و عمر طولانی تری دارد.
نحوه کار BLDC: اصل اساسی
برای درک نحوه عملکرد BLDC، به جاذبه مغناطیسی فکر کنید. روتور یک آهنربای دائمی (یا مجموعه ای از آهنرباها) است و سیم پیچ های استاتور مانند آهنرباهای الکتریکی عمل می کنند. هنگامی که جریان از سیم پیچ عبور می کند، یک قطب مغناطیسی ایجاد می کند که می تواند روتور را جذب یا دفع کند. با تغییر جریان از یک سیم پیچ به سیم پیچ دیگر به ترتیب صحیح، یک میدان مغناطیسی دوار ایجاد می کنید که روتور را به پشت خود می کشد.
مرحله 1: استاتور یک میدان مغناطیسی دوار ایجاد می کند
به جای استفاده از برس های مکانیکی برای تغییر جریان، یک موتور BLDC از یک کنترل کننده الکترونیکی استفاده می کند تا سیم پیچ های استاتور را به صورت متوالی فعال کند. در یک موتور سه فاز BLDC معمولی، کنترل کننده ولتاژ را به دو تا از سه سیم پیچ در یک زمان اعمال می کند و سیم پیچ سوم را بدون برق می گذارد. میدان مغناطیسی حاصل در اطراف استاتور پیشروی می کند و همیشه جلوتر از روتور می ماند.
مرحله 2: روتور آهنربای دائم میدان را دنبال می کند
آهنرباهای روتور به طور طبیعی سعی می کنند با میدان استاتور هماهنگ شوند. از آنجا که کنترل کننده به طور مداوم موقعیت میدان را جابجا می کند، روتور به تعقیب آن ادامه می دهد. تفاوت زاویه ای بین روتور و میدان استاتور زاویه گشتاور است و مستقیماً بر میزان گشتاوری که موتور تولید می کند تأثیر می گذارد.
مرحله 3: کموتاسیون الکترونیکی جایگزین برس های مکانیکی می شود
کموتاسیون فرآیند تغییر جهت جریان در سیم پیچ ها است. در یک موتور برس، این کار به صورت مکانیکی توسط کموتاتور و برس های کربنی انجام می شود. در موتور BLDC به صورت الکترونیکی با ترانزیستورهای قدرت مانند ماسفت انجام می شود. به همین دلیل است که موتورهای BLDC را موتورهای کموتاسیون الکترونیکی نیز می نامند.
مرحله 4: تشخیص موقعیت روتور همه چیز را هماهنگ نگه می دارد
کنترلر باید بداند که روتور کجاست قبل از اینکه بتواند سیم پیچ صحیح را انرژی دهد. بسیاری از موتورهای BLDC از سنسورهای اثر هال نصب شده در استاتور استفاده می کنند. این حسگرها میدان مغناطیسی روتور را شناسایی کرده و سیگنال هایی را به کنترل کننده ارسال می کنند. طرحهای دیگر بدون حسگر هستند: آنها موقعیت روتور را از EMF پشتی تولید شده در یک سیمپیچ بدون نیرو تخمین میزنند.
مرحله 5: بازخورد مداوم چرخش صاف را ایجاد می کند
در موتورهای مبتنی بر حسگر، کنترلکننده حالتهای سنسور هال را میخواند و توالی سیمپیچ را چندین بار در هر دور بهروزرسانی میکند. این کموتاسیون حلقه بسته گشتاور ثابت، نویز کم و بدون جرقه تولید می کند. همچنین کنترل دقیق سرعت موتور را در محدوده وسیعی به موتور می دهد.
ESC چه کاری انجام می دهد؟
این کنترلر اغلب ESC یا کنترل کننده سرعت الکترونیکی نامیده می شود، به خصوص در هواپیماهای بدون سرنشین و تجهیزات سرگرمی. در کاربردهای صنعتی معمولاً به آن درایور موتور BLDC گفته می شود. هر نامی که باشد، ESC سه کار دارد: موتور را راه اندازی کنید، سیم پیچ ها را به ترتیب مناسب تغییر دهید و سرعت و گشتاور را تنظیم کنید.
سرعت معمولاً از طریق مدولاسیون عرض پالس (PWM) کنترل می شود. ESC به سرعت ولتاژ DC را روشن و خاموش می کند و متوسط ولتاژ اعمال شده به موتور سرعت آن را تعیین می کند. در عین حال، ESC موقعیت و جریان روتور را نظارت می کند و به آن اجازه می دهد موتور را در برابر اضافه بار و شرایط توقف محافظت کند.
براش در مقابل موتورهای DC بدون برس
نگاهی به نحوه عملکرد BLDC کمک می کند تا روشن شود که چرا در بسیاری از طرح های جدید به گزینه ترجیحی تبدیل شده است. جدول زیر تفاوت های کلیدی بین موتورهای DC برس دار و بدون جاروبک را در کاربردهای میکروموتور خلاصه می کند.
| ویژگی | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| کموتاسیون | مکانیکی از طریق برس و کموتاتور | الکترونیکی از طریق کنترلر |
| ساخت روتور | سیم پیچ روی روتور | آهنرباهای دائمی روی روتور |
| ساخت استاتور | آهنربا یا استاتور زخم | سیم پیچی مسی روی استاتور |
| تعمیر و نگهداری | برس ها نیاز به تعویض دوره ای دارند | حداقل تعمیر و نگهداری مورد نیاز است |
| نویز و EMI | قوس برس می تواند EMI ایجاد کند | کم صداتر و صدای الکتریکی کم |
| کنترل سرعت | کنترل ولتاژ ساده | به ESC یا درایور نیاز دارد |
| کارایی | متوسط | بالاتر |
| طول عمر معمولی | به دلیل سایش برس کوتاه تر است | طولانی تر |
چرا موتورهای BLDC در برنامه های واقعی استفاده می شوند؟
ترکیبی از راندمان بالا، عمر طولانی و گشتاور قابل کنترل، موتورهای BLDC را برای محصولاتی که نیاز به کار مداوم یا دقیق دارند، مناسب می کند. در کار روزانه ما می بینیم که طراحان فناوری BLDC را برای همه چیز از پیشرانه پهپاد گرفته تا اتوماسیون صنعتی انتخاب می کنند. بسیاری ربات های صنعتی برای قرار دادن دقیق بازوها و گیره ها به گشتاور نرم و کم سرعت موتورهای براشلس تکیه کنید. با راندمان بالا جاروبرقی ها از موتورهای BLDC برای چرخش با سرعت بالا و در عین حال تولید گرمای کمتر و صدای کمتر استفاده کنید.
مزایای عملی به راحتی قابل مشاهده است:
- راندمان بالاتر به معنای گرمای هدر رفته کمتر و عمر باتری بهتر است.
- بدون برس به معنای نگهداری کمتر و عدم وجود گرد و غبار کربن در داخل موتور است.
- کموتاسیون الکترونیکی به معنای شتاب نرم و تنظیم دقیق سرعت است.
برای کاربردهای سبک وزن و رانش بالا مانند پهپادهای چند روتوری، چگالی توان موتور و پاسخ سریع مهم است. یک موتور بدون جاروبک که برای این کار طراحی شده است باید مقاومت استاتور، درجه آهنربا و تعادل مکانیکی را متعادل کند تا نیروی رانش کارآمد ارائه کند.
انتخاب موتور BLDC مناسب
هنگامی که اصل کار را درک کردید، انتخاب یک موتور به موضوع مطابقت با الزامات الکتریکی، مکانیکی و محیطی تبدیل می شود. با ولتاژ و جریان اسمی موجود در سیستم خود شروع کنید. سپس به رتبه بندی KV موتور که سرعت را به ولتاژ مرتبط می کند و گشتاور ثابت آن را که جریان را به گشتاور مرتبط می کند نگاه کنید.
هنگام مقایسه نامزدهای موتور BLDC، یک چک لیست ساده را اجرا کنید:
- چه ولتاژ و جریانی در محصول موجود است؟
- چه گشتاور پیوسته و حداکثری در سرعت کار مورد نیاز است؟
- آیا موتور برای دقت در سرعت پایین به سنسورهای هال نیاز دارد یا کنترل بدون سنسور قابل قبول است؟
- چه محدودیت های مکانیکی و محیطی مانند اندازه، وزن و دما وجود دارد؟
موتورهای مبتنی بر حسگر برای روباتیک، دستگاههای پزشکی و سایر کاربردهایی که نیاز به موقعیتیابی دقیق یا راهاندازی تحت بار دارند، ترجیح داده میشوند. موتورهای BLDC بدون سنسور در فن ها و پمپ هایی که بار قابل پیش بینی است رایج هستند.
اگر در حال طراحی یک محصول جدید هستید، قبل از انتخاب موتور، ارزش آن را دارد که در مورد چرخه کار، دمای محیط و طول عمر مورد انتظار صحبت کنید. یک سازنده با تجربه در میکروموتورها می تواند به شما کمک کند گیج سیم، مواد آهنربایی و سیستم بلبرینگ مناسب را برای کاربرد خاص خود انتخاب کنید.
نتیجه گیری
نحوه عملکرد BLDC را می توان در یک جمله خلاصه کرد: یک کنترل کننده الکترونیکی یک میدان مغناطیسی دوار در استاتور ایجاد می کند و یک روتور مغناطیسی دائمی آن میدان را دنبال می کند زیرا کنترل کننده به جابجایی سیم پیچ ها در دنباله درست ادامه می دهد. این اصل ساده برس ها را حذف می کند، کارایی را بهبود می بخشد و به مهندسان کنترل دقیقی بر روی سرعت و گشتاور می دهد.
به عنوان یک تولید کننده میکرو موتور با بیش از سه دهه تجربه تولید، ما تیم های محصول را تشویق می کنیم تا هر زمان که قابلیت اطمینان، بهره وری انرژی و عملیات تمیز اهمیت دارد، فناوری BLDC را ارزیابی کنند. با اصل کار شروع کنید، مشخصات بار خود را بررسی کنید و شریک موتوری را انتخاب کنید که جزئیات را درک کند.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
READ MORE -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
READ MORE -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
READ MORE

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

