



 صفحه اصلی / اخبار / اخبار صنعت / موتور DC بدون براش چگونه کار می کند؟ توضیحی واضح برای مهندسین و خریداران
موتور DC بدون براش چگونه کار می کند؟ توضیحی واضح برای مهندسین و خریداران
 2026.09.16
 اخبار صنعت
هنگامی که یک پهپاد را می بینید که به طور پیوسته در حال شناور است یا ابزاری برقی که بدون جرقه زدن آشنای برس ها گشتاور ثابتی ارائه می دهد، در حال تماشای یک موتور DC بدون جاروبک (BLDC) در حال کار هستید. برخلاف مدل قبلی خود، موتور BLDC برس های فیزیکی و کموتاتورها را به طور کامل حذف می کند. درعوض، یک کنترلکننده الکترونیکی جریان را با یک توالی دقیق به سیمپیچهای ثابت هدایت میکند و باعث میشود آهنرباهای دائمی روی روتور بچرخند. نتیجه: راندمان بالاتر، عمر عملیاتی بیشتر، نویز کمتر و تقریباً صفر تداخل الکتریکی. این مقاله دقیقاً توضیح میدهد که چگونه این اتفاق میافتد، چرا برای محصولات شما اهمیت دارد و هنگام انتخاب موتور BLDC به چه نکاتی توجه کنید.
اصل اصلی: کموتاسیون الکترونیکی جایگزین برس ها می شود
تفاوت اساسی در نحوه تغییر میدان مغناطیسی نهفته است. در یک موتور DC برس، برس های مکانیکی با یک کموتاتور چرخان تماس می گیرند تا قطبیت سیم پیچ های روتور را تغییر دهند. این باعث ایجاد اصطکاک، قوس الکتریکی و زباله در طول زمان می شود. در موتور BLDC، سیمپیچها روی استاتور (قسمت ثابت) قرار میگیرند و روتور دارای آهنرباهای دائمی است. این کنترلر - که اغلب کنترل کننده سرعت الکترونیکی (ESC) نامیده می شود - به سیم پیچ های استاتور به ترتیب انرژی می دهد و یک میدان مغناطیسی چرخشی تولید می کند که آهنرباهای روتور آن را تعقیب می کنند. از آنجا که هیچ تماس فیزیکی برای جابجایی لازم نیست، فرسودگی و پارگی به طور چشمگیری کاهش می یابد.
اجزای کلیدی
- روتور : حاوی آهنرباهای دائمی (معمولا نئودیمیم یا فریت) است که به صورت جفت چیده شده اند.
- استاتور : سیمپیچهای مسی خانهای که در شکافها مرتب شدهاند، معمولاً در یک پیکربندی سه فاز (ستاره یا مثلث).
- کنترل کننده (ESC) : یک برد مدار با ماسفت های قدرت که جریان DC را بر اساس بازخورد موقعیت روتور به سیم پیچ های مناسب سوئیچ می کند.
کنترل کننده باید همیشه موقعیت روتور را بداند تا زمان سوئیچینگ را به درستی انجام دهد. این بازخورد از سنسورهای اثر هال تعبیه شده در استاتور یا تشخیص بدون حسگر با استفاده از نیروی الکتروموتور برگشتی (EMF پشتی) می آید. کنترل بدون سنسور در برنامههای حساس به هزینه و سرعت بالا رایج است، در حالی که کنترل مبتنی بر حسگر استارتهای نرمتر و گشتاور در سرعت پایینتر را ارائه میدهد.
کنترلر چگونه کار می کند: مغز پشت حرکت
بیایید یک چرخش الکتریکی یک موتور سه فاز BLDC را طی کنیم. کنترل کننده دو فاز از سه فاز را در یک زمان انرژی می دهد و فاز سوم را شناور می گذارد. به عنوان مثال، فاز A مثبت، فاز B منفی و فاز C خاموش است. میدان مغناطیسی حاصل، روتور را به هم تراز می کشد. لحظه ای که روتور به آن موقعیت می رسد، کنترل کننده تغییر می کند: فاز A مثبت، فاز C منفی، فاز B خاموش. این فرآیند شش بار در هر چرخه الکتریکی (یک کموتاسیون شش مرحله ای) تکرار می شود و چرخش پیوسته ایجاد می کند.
فرکانس سوئیچینگ سرعت موتور را تعیین می کند. ESC سیکل وظیفه سیگنال مدولاسیون عرض پالس (PWM) را برای تنظیم ولتاژ متوسط و در نتیجه سرعت تنظیم می کند. کنترلکنندههای با کیفیت بالا همچنین الگوریتمهای پیشرفتهای مانند کنترل میدانگرا (FOC) را برای به حداقل رساندن موج گشتاور و بهبود کارایی در کل محدوده سرعت پیادهسازی میکنند.
چرا BLDC از موتورهای برس شده بهتر عمل می کند؟
درک "چرا" به شما کمک می کند تصمیم بگیرید که آیا موتور BLDC انتخاب مناسبی برای برنامه شما است یا خیر. مهم ترین مزیت ها در زیر خلاصه شده است.
| پارامتر | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| کارایی | 75-80٪ معمولی | 85-90٪ یا بالاتر |
| عمر (ساعات بدون تعمیر و نگهداری) | 1000-3000 (سایش قلم مو) | 10000-20000 (بدون برس) |
| سر و صدای الکتریکی / جرقه | قابل توجه است | هیچ کدام |
| نسبت گشتاور به وزن | متوسط | بالاتر (آهنربای روی روتور) |
| محدوده کنترل سرعت | محدود | گسترده، با کنترل الکترونیکی دقیق |
| دفع گرما | روتور heats (hard to cool) | استاتور heats (easy to cool) |
این مزایا به مزایای دنیای واقعی تبدیل میشوند: فواصل سرویس طولانیتر، باتری مورد نیاز کمتر برای زمان اجرا یکسان، و عملکرد بیصدا - ضروری برای لوازم خانگی و ابزار بی سیم
توپولوژی های رایج: اینرانر در مقابل پیشی گیر
موتورهای BLDC دارای دو پیکربندی فیزیکی اصلی هستند که هر کدام برای بارهای مختلف مناسب هستند.
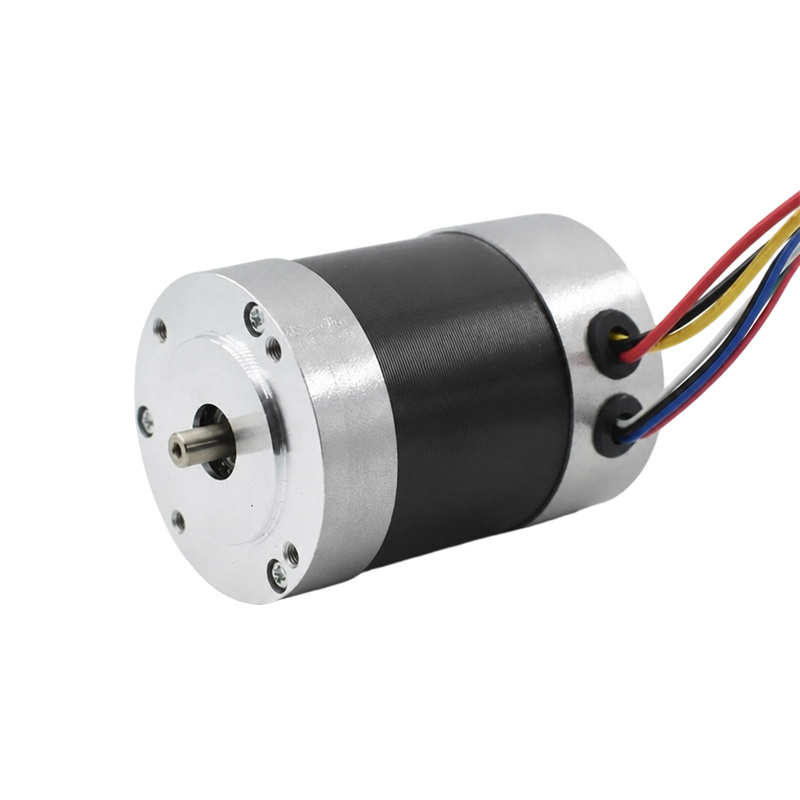
- Inrunner : روتور در داخل یک استاتور ثابت می چرخد. این طراحی سرعت بالا و گشتاور کم، ایده آل برای ابزارهای برقی، پمپ ها و تجهیزات خودکار .
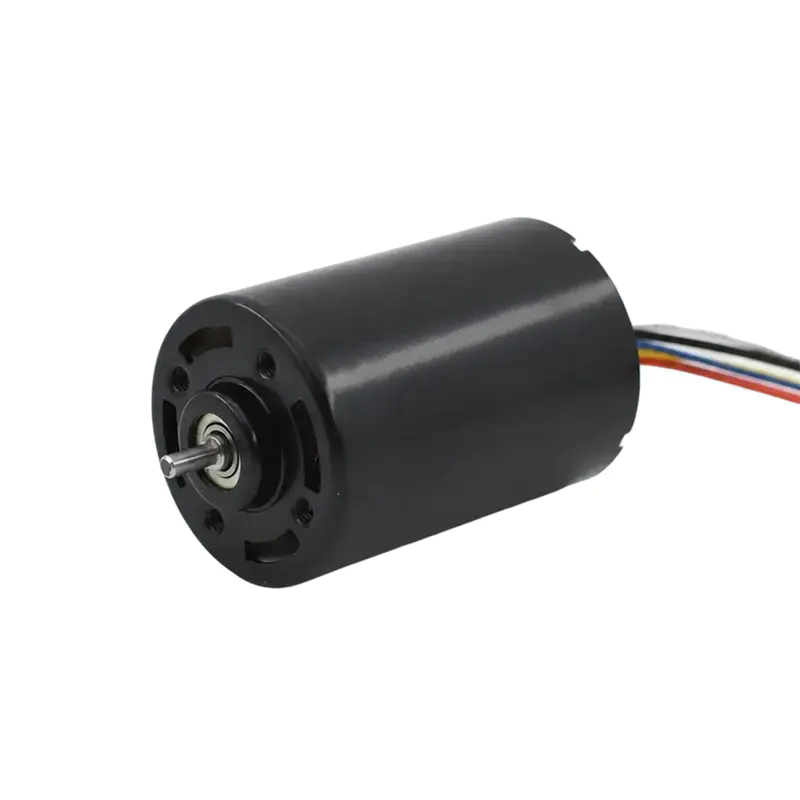
- Outrunner : روتور (با آهنربا) به دور بیرونی استاتور می چرخد. این کار گشتاور بالایی را در سرعتهای پایینتر فراهم میکند که برای برنامههای درایو مستقیم مانند هواپیماهای بدون سرنشین، فنهای الکتریکی و چرخهای ربات عالی است.
برای کاربردهایی مانند هواپیماهای بدون سرنشین، که در آن وزن و چگالی توان بسیار مهم است، موتورهای پیشتاز BLDC انتخاب استاندارد هستند. ما نسبت گشتاور به وزن بالایی که برای پرواز پایدار و کنترل پاسخگو در پلتفرم های چند روتوری لازم است را ارائه می دهد. سیم پیچ های سفارشی و گریدهای آهنربایی را می توان بر اساس نیازهای ولتاژ و رانش خاص شما تنظیم کرد.
ملاحظات عملی برای تامین منابع موتورهای BLDC
هنگام ادغام یک موتور BLDC در محصول خود، پارامترهایی مانند امتیاز KV (RPM در هر ولت)، جریان پیوسته و پیک و ابعاد فیزیکی را ارزیابی خواهید کرد. عدم وجود برس به معنای نگهداری صفر نیست - بلبرینگ ها همچنان بسته به محیط به آب بندی و روغن کاری نیاز دارند. همچنین توجه داشته باشید که کنترلر یک جزء جداگانه است. تطبیق اندوکتانس و مقاومت موتور با فرکانس سوئیچینگ ESC برای کارایی و مدیریت حرارتی بسیار مهم است.
تغییر جهانی از براش به بدون براش در صنایع در حال شتاب گرفتن است، همانطور که در این مطلب مشخص شده است این تحلیل صنعت . سازندگان تشخیص می دهند که هزینه اولیه بالاتر موتورهای BLDC با هزینه کمتر در طول عمر و عملکرد بهبود یافته جبران می شود.
نتیجه: موتور مناسب را برای برنامه خود انتخاب کنید
یک موتور DC بدون جاروبک با جایگزین کردن کموتاسیون مکانیکی با کنترل الکترونیکی کار میکند و کارایی بالاتر، عمر طولانیتر و انعطافپذیری طراحی بیشتر را به شما میدهد. چه در حال توسعه یک پهپاد، یک دستگاه پزشکی، یک پلت فرم رباتیک یا یک ابزار الکتریکی هستید، درک اصل عملکرد به شما کمک می کند تا توپولوژی موتور، سیم پیچ ها و ترکیب کنترل کننده صحیح را مشخص کنید. با بیش از 30 سال تجربه در موتورهای DC مینیاتوری، ما راهحلهای سفارشی BLDC را ارائه میکنیم - از نمونه اولیه تا تولید با حجم بالا - تضمین میکنیم محصول شما حرکت قابل اعتماد و کارآمد مورد نیاز خود را دریافت میکند.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

