

 Eng




انواع موتورهای DC: Brushed در مقابل Brushless و نحوه کار آنها
 2026.05.20
 اخبار صنعت
پنج نوع اصلی از موتورهای DC وجود دارد: موتورهای DC برس خورده (شامل زیرگروه های سری، شنت، ترکیبی و آهنربای دائمی) و موتورهای DC بدون جاروبک (BLDC). هر نوع بر اساس یک اصل اساسی عمل می کند - تبدیل انرژی الکتریکی جریان مستقیم به چرخش مکانیکی - اما در ساخت، روش کنترل، کارایی، و مناسب بودن کاربرد تفاوت چشمگیری دارد. اگر برای کاربردهای اساسی به یک موتور ساده و کم هزینه نیاز دارید، موتور DC براش انتخاب عملی است. اگر به راندمان بالا، عمر طولانی، و کنترل دقیق سرعت در یک محیط سخت نیاز دارید، موتور DC بدون جاروبک بهترین راه حل است. این راهنما هر نوع اصلی را با جزئیات پوشش می دهد تا بتوانید تصمیم درستی بگیرید.
موتورهای DC چگونه کار می کنند: بنیاد
همه موتورهای DC بر اساس یک اصل الکترومغناطیسی کار می کنند: وقتی یک هادی حامل جریان در یک میدان مغناطیسی قرار می گیرد، نیروی مکانیکی را تجربه می کند - که توسط قانون نیروی لورنتس توضیح داده شده است. این نیرو باعث چرخش روتور (قسمت دوار) می شود و انرژی الکتریکی را به انرژی مکانیکی چرخشی تبدیل می کند.
تمایز اصلی بین انواع مختلف موتورهای DC در این است چگونه میدان مغناطیسی ایجاد می شود و چگونه جریان به آرمیچر چرخان تحویل داده می شود . در موتورهای DC براش، برس های کربنی برای انتقال جریان، تماس فیزیکی لغزشی را با یک کموتاتور روی شفت روتور حفظ می کنند. در موتورهای DC بدون جاروبک، این کموتاسیون مکانیکی با سوئیچینگ الکترونیکی از طریق یک کنترلر اختصاصی جایگزین می شود و برس ها را به طور کامل حذف می کند.
موتورهای DC با چندین پارامتر عملکرد کلیدی مشخص میشوند: گشتاور (اندازهگیری شده بر حسب نیوتن متر یا اونس-این)، سرعت (RPM)، راندمان (%)، و رتبه قدرت (وات یا اسب بخار). درک نحوه عملکرد انواع موتورهای مختلف در این پارامترها برای تطبیق موتور با کاربرد ضروری است.
مروری بر همه انواع موتورهای DC
جدول زیر مقایسه سطح بالایی از انواع موتورهای DC اولیه را ارائه می دهد تا قبل از بررسی عمیق هر کدام، بحث را مشخص کند.
| نوع موتور | منبع فیلد | برس ها | کارایی معمولی | تنظیم سرعت | کاربرد اولیه |
|---|---|---|---|---|---|
| سری DC | سیم پیچ سری | بله | 75-85٪ | بیچاره | کشش، جرثقیل، استارت |
| شنت دی سی | سیم پیچی موازی | بله | 80-88٪ | خوب | ماشین تراش، پنکه، نوار نقاله |
| DC مرکب | سری موازی | بله | 78-87٪ | متوسط | پرس، آسانسور، کمپرسور |
| آهنربای دائمی DC | آهنربای دائمی | بله | 80-90٪ | خوب | ابزار برقی، اسباب بازی، خودرو |
| DC بدون جاروبک (BLDC) | آهنربای دائمی | خیر | 85-97٪ | عالی | هواپیماهای بدون سرنشین، EVs، HVAC، روباتیک |
موتورهای براش DC: ساخت و ساز و نحوه کار آنها
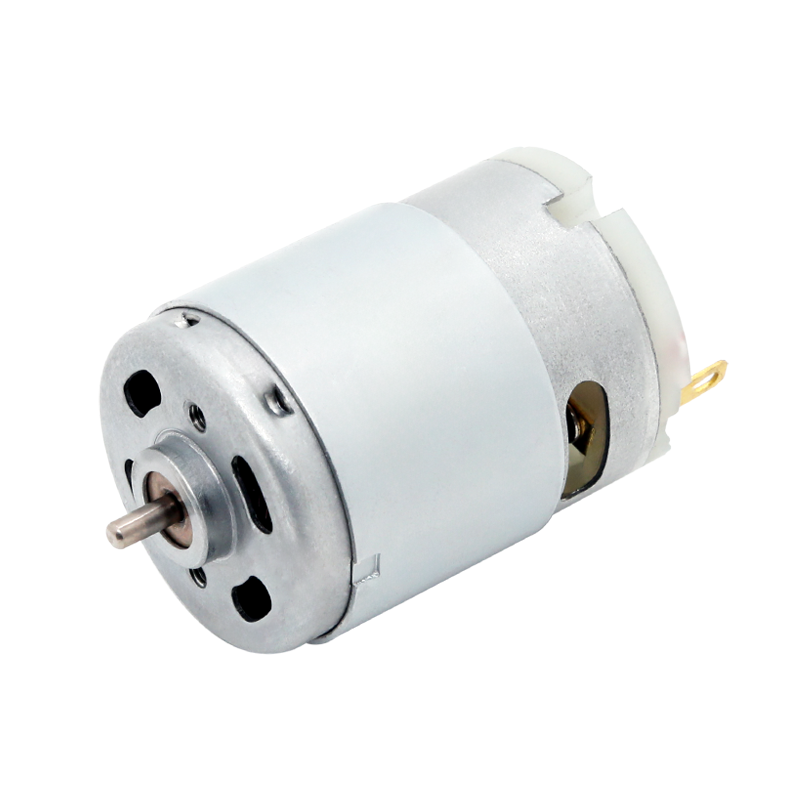
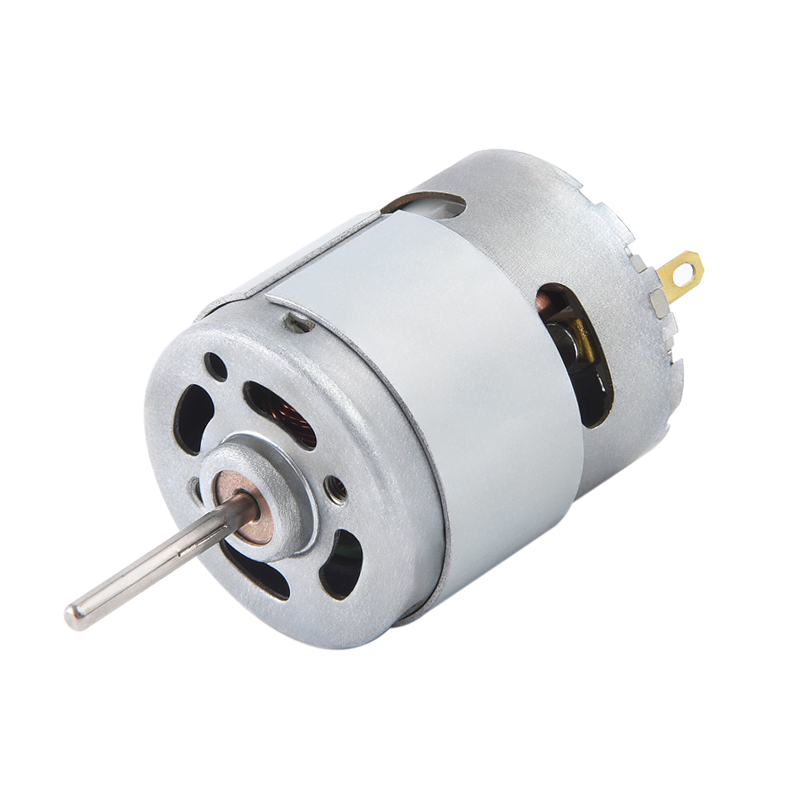
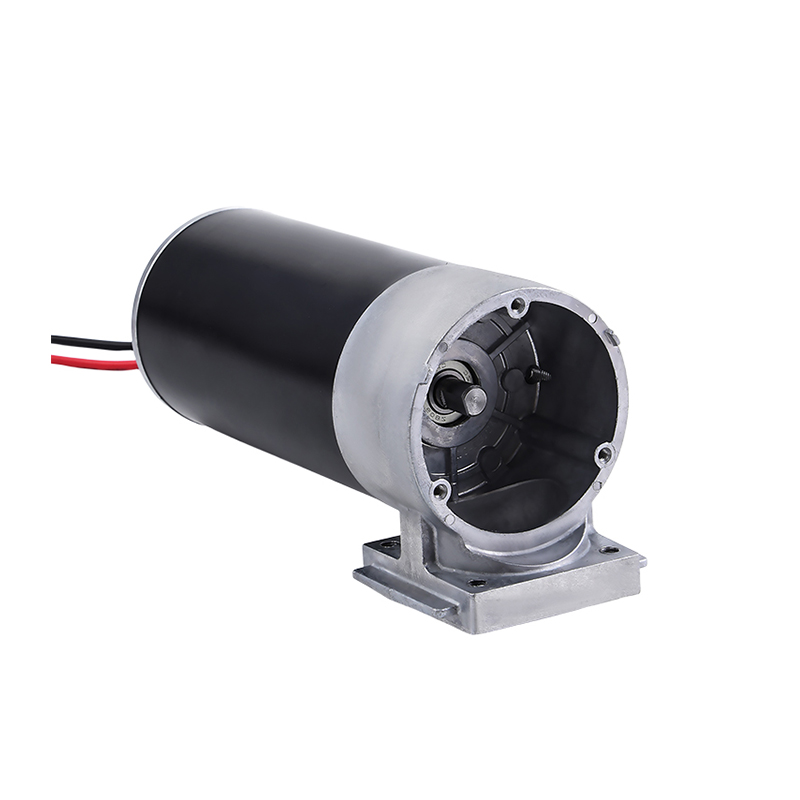
یک موتور DC برس از چهار جزء اصلی تشکیل شده است: یک استاتور (قاب بیرونی ثابت که سیم پیچ های میدان یا آهنرباهای دائمی را نگه می دارد)، یک روتور (آمیچر چرخشی که با سیم پیچ های مسی پیچیده شده است)، یک کموتاتور (یک سیلندر مسی قطعه بندی شده روی محور روتور) و برس های کربنی (بلوک های رسانای ثابت که توسط کموتاتور فنری فشرده می شوند).
همانطور که جریان DC از طریق برس ها به کموتاتور می گذرد، سیم پیچ های آرمیچر خاصی را به ترتیب انرژی می دهد. برهمکنش بین میدان مغناطیسی آرمیچر و میدان استاتور، گشتاوری تولید می کند که شفت را می چرخاند. کموتاتور به طور مکانیکی سوئیچ می کند که سیم پیچ ها با چرخش روتور برق می گیرند و چرخش مداوم را حفظ می کنند. این جابجایی مکانیکی همان چیزی است که به موتور DC برس نام خود - و محدودیت اصلی آن را می دهد.
تماس لغزشی بین برس ها و کموتاتور باعث اصطکاک، گرما و سایش تدریجی می شود. اکثر برس های کربنی بعد از آن نیاز به تعویض دارند 500 تا 1000 ساعت کار در کاربردهای سخت، اگرچه موتورهای کم سرعت ممکن است عمر برس بیش از 3000 ساعت داشته باشند. سایش برس همچنین باعث تولید گرد و غبار کربن می شود که می تواند محیط های حساس را آلوده کند.
چهار نوع موتور براش DC
1. سری موتور DC
در موتورهای DC سری، سیم پیچ میدان به صورت سری به سیم پیچ آرمیچر متصل می شود - به این معنی که جریان یکسانی از هر دو عبور می کند. این پیکربندی تولید می کند گشتاور شروع بسیار بالا ، اغلب 5 تا 8 برابر گشتاور نامی در حال اجرا است. با این حال، سرعت با بارگذاری بهطور چشمگیری تغییر میکند: با کاهش بار، سرعت بدون محدودیت افزایش مییابد و در صورت حذف کامل بار، شرایط فرار خطرناک ایجاد میشود.
- گشتاور راه اندازی: بسیار زیاد - ایده آل برای برنامه هایی که به بارهای اولیه سنگین نیاز دارند
- تنظیم سرعت: ضعیف - با افزایش بار، سرعت به شدت کاهش می یابد
- هرگز نباید بدون بار اجرا شود: سرعت بیش از حد خطرناک می تواند به موتور آسیب برساند و خطرات ایمنی ایجاد کند
- کاربردهای معمولی: موتورهای کششی لوکوموتیو الکتریکی، موتورهای استارت خودرو، بالابر جرثقیل، تراموا برقی
2. موتور DC شنت
در موتور DC شنت، سیم پیچ میدان به صورت موازی (شنت) با آرمیچر در سراسر منبع تغذیه متصل می شود. از آنجایی که سیم پیچ میدان بدون توجه به جریان آرمیچر، ولتاژ ثابتی دریافت می کند، میدان مغناطیسی تقریباً ثابت می ماند. این به موتور شنت ویژگی تعیین کننده آن را می دهد: سرعت تقریباً ثابت در یک محدوده بار گسترده ، معمولاً تنها بین 5 تا 10 درصد از بار بدون بار تا بار کامل تغییر می کند.
- تنظیم سرعت: عالی - برای برنامه هایی که به سرعت ثابت نیاز دارند، مناسب است
- گشتاور راه اندازی: متوسط - پایین تر از نوع سری
- کنترل سرعت: با تغییر ولتاژ آرمیچر یا جریان میدان قابل دستیابی است
- کاربردهای معمولی: درایوهای ماشین ابزار، ماشین تراش، ماشین های فرز، پمپ های گریز از مرکز، فن ها، نوار نقاله ها
3. موتور DC مرکب
یک موتور DC مرکب هر دو سیم پیچ سری و میدان شنت را در همان قطب های استاتور ترکیب می کند و ویژگی های هر دو نوع را با هم ترکیب می کند. در یک ترکیب تجمعی پیکربندی (متداولترین)، میدانهای سری و شنت یکدیگر را تقویت میکنند و گشتاور راهاندازی بالاتری نسبت به موتور شنت خالص ارائه میکنند و در عین حال تنظیم سرعت بهتری را نسبت به موتورهای سری خالص حفظ میکنند.
A ترکیب دیفرانسیل پیکربندی دارای دو میدان است که در مقابل یکدیگر قرار دارند و سرعت بسیار پایدار اما گشتاور راه اندازی کم را تولید می کنند - آرایش کمتر رایجی که در برنامه های خاص با سرعت ثابت استفاده می شود.
- گشتاور راه اندازی: بالا - بهتر از شانت، پایین تر از سری
- تنظیم سرعت: متوسط - بهتر از سری، کمی بدتر از شانت
- تطبیق پذیری: بهترین انتخاب زمانی که هم گشتاور شروع خوب و هم پایداری سرعت معقول مورد نیاز است
- کاربردهای معمولی: پرس پانچ، قیچی، آسانسور، کمپرسور هوا، آسیاب نورد
4. موتور DC آهنربای دائم (PMDC)
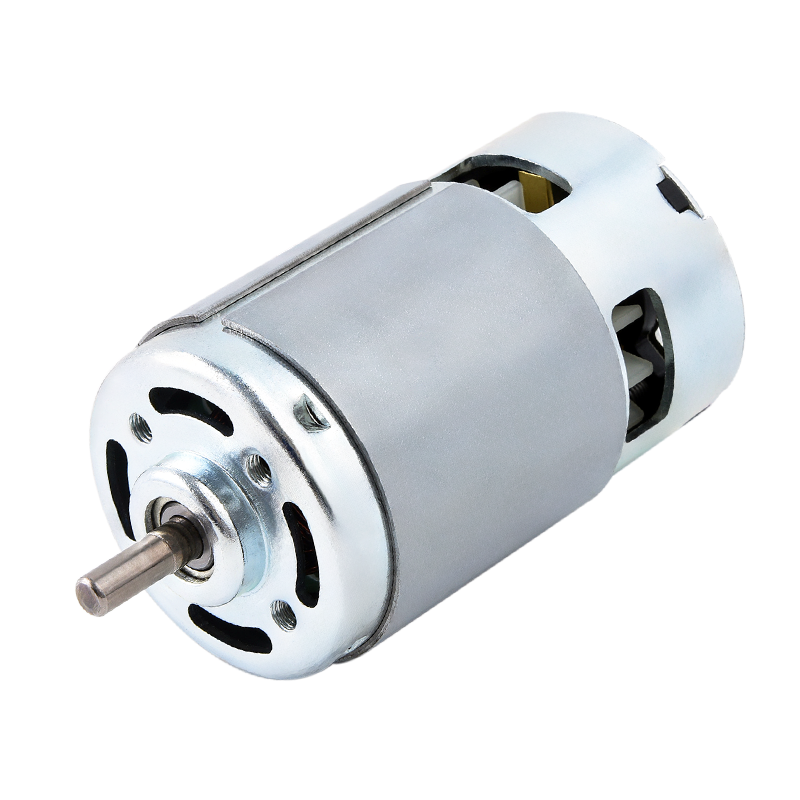
به جای سیم پیچ میدان پیچ، موتور DC آهنربای دائم از آهنرباهای دائمی ثابت برای ایجاد میدان استاتور استفاده می کند. این تلفات مس سیم پیچ میدان را به طور کامل حذف می کند و موتورهای PMDC را می سازد کارآمدتر و فشرده تر نسبت به همتایان خود در میدان زخم با همان توان قدرت. تعادل این است که قدرت میدان را نمی توان تغییر داد و کنترل سرعت را فقط به تنظیم ولتاژ آرمیچر محدود می کند.
موتورهای PMDC پرفروشترین نوع موتور DC برس در سطح جهان هستند که در صدها محصول روزمره ظاهر میشوند. یک موتور بالابر پنجره اتومبیل معمولی یک واحد PMDC است که دارای رتبه بندی است 12 ولت DC، 5 تا 15 نیوتن متر گشتاور تولید می کند در سرعت های 30 تا 100 دور در دقیقه پس از دنده. موتورهای مدرن PMDC آهنربای خاکی کمیاب بازدهی تا 90% در طرح های بهینه
- کارایی: بالاتر از انواع میدان زخمی به دلیل حذف تلفات سیم پیچ میدان
- اندازه و وزن: فشرده تر برای یک توان خروجی معین
- محدودیت: آهنرباهای دائمی می توانند در دماهای بالا مغناطیس زدایی شوند (> 150 درجه سانتیگراد برای فریت؛> 120 درجه سانتیگراد برای برخی از انواع خاکهای کمیاب)
- کاربردهای معمولی: ابزارهای برقی شارژی، محرک های خودرو، اسباب بازی ها، لوازم کوچک، تجهیزات پزشکی
موتور DC بدون جاروبک (BLDC): چگونه کار می کند و چرا متفاوت است
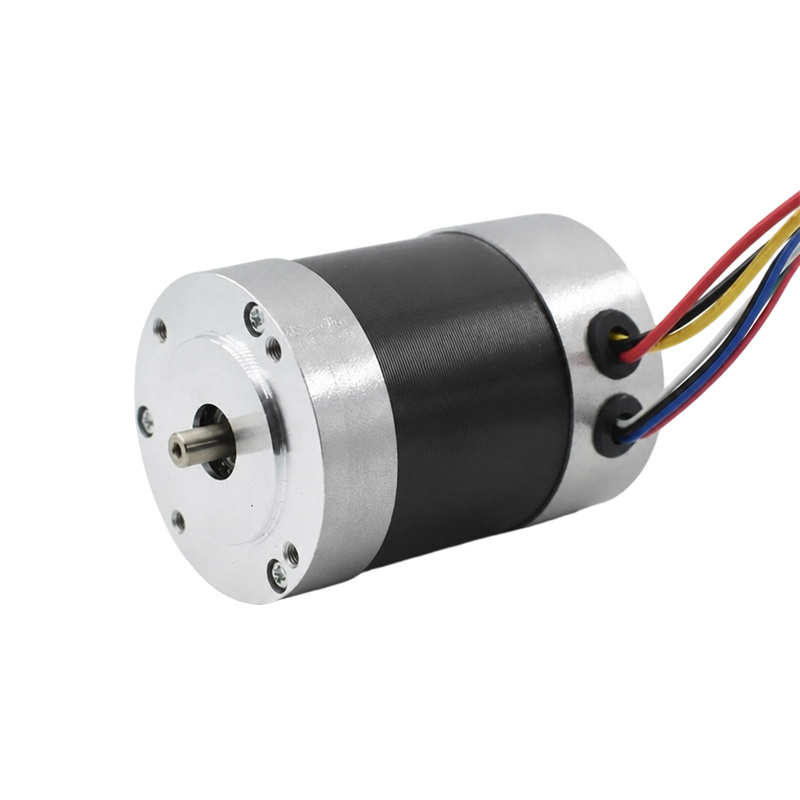
یک موتور DC بدون جاروبک، کموتاتور و برس های کربنی را به طور کامل حذف می کند. در عوض، روتور آهنرباهای دائمی را حمل می کند و استاتور سیم پیچ های مسی را حمل می کند - معکوس آرایش موتور DC برس. تغییر جریان به سیمپیچهای استاتور بهصورت الکترونیکی توسط یک کنترلکننده موتور اختصاصی انجام میشود که از بازخورد موقعیت روتور (معمولاً از سنسورهای اثر هال یا تشخیص EMF برگشتی) استفاده میکند تا سیمپیچهای استاتور صحیح را دقیقاً در لحظه مناسب انرژی دهد.
این کموتاسیون الکترونیکی تمام تماس های لغزنده را از خود موتور حذف می کند. از بین بردن سایش برس، کاهش نویز الکتریکی و افزایش چشمگیر عمر مفید . یک موتور BLDC با طراحی خوب می تواند برای 10000 تا 30000 ساعت بدون تعمیر و نگهداری - در مقایسه با 500 تا 3000 ساعت برای یک موتور DC قابل مقایسه در شرایط مشابه.
Inrunner در مقابل Outrunner BLDC Motors
موتورهای DC بدون جاروبک دارای دو پیکربندی فیزیکی هستند که بر اساس آن قطعه می چرخد:
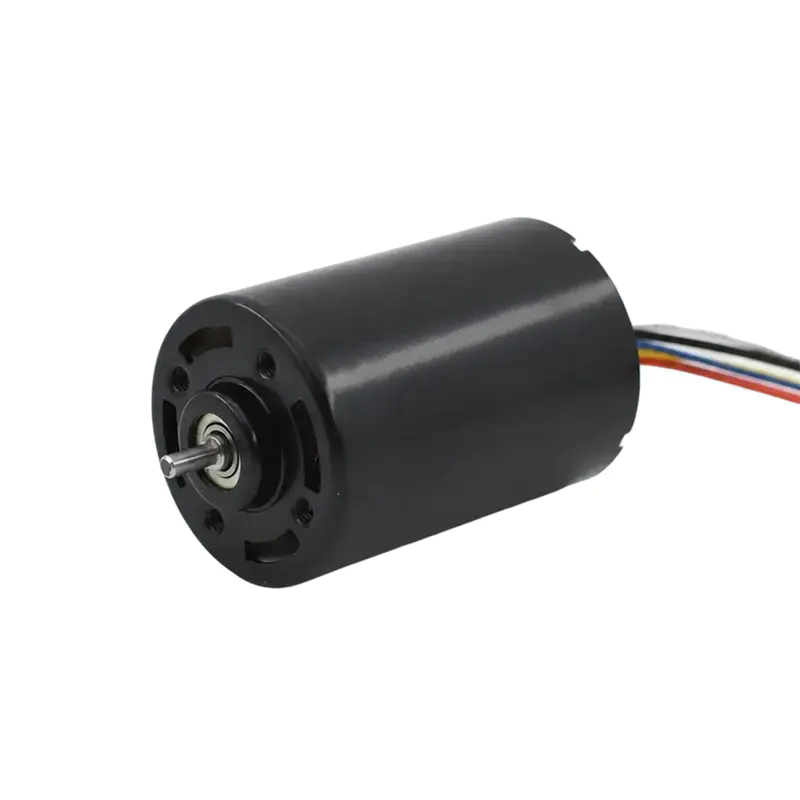
- Inrunner BLDC: روتور آهنربای دائم در داخل استاتور می چرخد - سرعت بالا، گشتاور کمتر. در کاربردهایی مانند اتومبیلهای RC، هواپیماهای بدون سرنشین (طرحهای روتور داخلی) و موتورهای دوکی رایج است. سرعت های معمولی از 10000 تا 50000 دور در دقیقه .
- Outrunner BLDC: محفظه آهنربای دائمی در اطراف بیرون استاتور داخلی می چرخد - سرعت کمتر، گشتاور بیشتر. غالب در پیشرانه پهپادها و موتورهای چرخ مستقیم. سرعت های معمولی از 500-5000 دور در دقیقه با چگالی گشتاور بسیار بالاتر
کنترل BLDC بدون حسگر در مقابل حسگر
موتورهای BLDC با سنسور از حسگرهای جلوه هال تعبیه شده در استاتور برای تشخیص موقعیت روتور در زمان واقعی استفاده کنید که امکان جابجایی دقیق از حالت سکون را فراهم می کند. آنها در کاربردهایی که نیاز به گشتاور کم سرعت قوی و راه اندازی کنترل شده دارند، مانند خودروهای الکتریکی و درایوهای سروو صنعتی ترجیح داده می شوند.
موتورهای BLDC بدون سنسور استنباط موقعیت روتور از ولتاژ back-EMF تولید شده در هنگام چرخش روتور. آنها ساده تر و ارزان تر هستند اما نیاز دارند که موتور بالاتر از حداقل سرعت کار کند (معمولا 5-10٪ سرعت نامی ) قبل از اینکه کموتاسیون پایدار برقرار شود. در کاربردهای فن، پمپ و هواپیماهای بدون سرنشین که شروع از سکون تحت بار لازم نیست، رایج است.
موتور DC براش در مقابل موتور DC بدون جاروبک: مقایسه دقیق
انتخاب بین موتور DC براش و موتور DC بدون جاروبک یکی از رایج ترین تصمیمات در انتخاب موتور است. مقایسه زیر عواملی را که در کاربردهای دنیای واقعی بیشترین اهمیت را دارند پوشش می دهد.
| عامل | براش موتور DC | موتور DC بدون جاروبک |
|---|---|---|
| کارایی | 75-90٪ | 85-97٪ |
| عمر خدمات | 500-3000 ساعت (محدود به قلم مو) | 10000-30000 ساعت |
| تعمیر و نگهداری | نیاز به تعویض منظم برس | عملاً بدون نیاز به تعمیر و نگهداری |
| کنترل سرعت | ساده - ولتاژ تغذیه را تغییر دهید | به ESC/کنترلر اختصاصی نیاز دارد |
| گشتاور در سرعت کم | خوب (especially series type) | عالی with sensored control |
| نویز الکتریکی (EMI) | قوس بلند برس EMI ایجاد می کند | کم - بدون قوس برس |
| تولید گرما | بالاتر - سرد کردن سیم پیچ های روتور سخت تر است | پایین تر - سیم پیچ های استاتور راحت تر خنک می شوند |
| هزینه موتور | پایین تر | بالاتر |
| هزینه سیستم (با کنترلر) | کم | متوسط to High |
| استفاده در محیط های قابل اشتعال | خیرt suitable (sparking risk) | مناسب است |
| نسبت قدرت به وزن | متوسط | بالا |
کاربردهای واقعی هر نوع موتور DC
درک اینکه هر نوع موتور در عمل برتری دارد، به تبدیل مقایسههای فنی به تصمیمهای انتخابی عملی کمک میکند.
برنامه های کاربردی موتور DC سری
- موتورهای کششی راه آهن برقی - برنامه کلاسیک با بهره برداری از گشتاور راه اندازی عظیم
- موتورهای استارت خودرو - گشتاور میل لنگ بالا در ولتاژ پایین
- درایوهای جرثقیل و بالابر - بارهای سنگین متغیر که به حداکثر نیروی راه اندازی نیاز دارند
کاربردهای موتور دی سی شنت و مرکب
- ماشین آلات صنعتی (تراش، ماشین های فرز) - موتورهای شنت برای سرعت برش ثابت
- ماشینهای چاپ - موتورهای ترکیبی برای سرعت مطمئن با بارهای کاغذ متغیر
- آسانسور - ترکیب تجمعی برای شتاب صاف و توقف مطمئن
کاربردهای موتور DC آهنربای دائمی
- دریل ها و پیچ گوشتی های برقی شارژی — کنترل سرعت جمع و جور، کارآمد و ساده از طریق ماشه
- بالابرهای پنجره خودرو، تنظیم کننده صندلی و موتورهای برف پاک کن
- دستگاه های پزشکی از جمله پمپ های تزریق و دمنده های ونتیلاتور
- لوازم الکترونیکی مصرفی و موتورهای اسباب بازی
کاربردهای موتور DC بدون جاروبک
- وسایل نقلیه الکتریکی: موتورهای BLDC در بسیاری از خودروهای برقی نیروی محرکه را تامین می کنند. موتور عقب تسلا مدل 3 تولید می کند 211 کیلووات (283 اسب بخار) از طرح BLDC
- پهپادها و پهپادها: موتورهای Outrunner BLDC نسبت قدرت به وزن بالایی را برای پرواز فراهم می کنند. یک موتور پهپاد معمولی مسابقه ای کمتر از 30 گرم وزن دارد اما بیش از 1 کیلوگرم نیروی رانش تولید می کند
- سیستم های HVAC: موتورهای فن و کمپرسور BLDC مصرف انرژی را در مقایسه با موتورهای القایی AC در کاربردهای با سرعت متغیر 20 تا 40 درصد کاهش میدهند.
- رباتیک صنعتی: موتورهای BLDC درجه سروو با بازخورد رمزگذار، دقت موقعیت یابی زیر میلی متری را در بازوهای رباتیک امکان پذیر می کند.
- هارد دیسک های کامپیوتر و فن های خنک کننده: موتورهای دوکی BLDC در هارد دیسک ها با سرعت 5400 تا 15000 دور در دقیقه به طور مداوم برای سال ها بدون تعمیر می چرخند.
نحوه انتخاب نوع موتور DC مناسب برای برنامه شما
انتخاب نوع صحیح موتور DC مستلزم ارزیابی درخواست شما بر اساس پنج معیار کلیدی است. به طور سیستماتیک از طریق این موارد کار کنید تا انتخاب خود را محدود کنید.
- گشتاور و سرعت مورد نیاز خود را تعریف کنید: گشتاور مورد نیاز در محور (از جمله چرخ دنده) و محدوده سرعت مورد نیاز را محاسبه کنید. اگر به گشتاور راه اندازی بسیار بالا با سرعت متغیر تحت بار سنگین نیاز دارید، موتور DC برس سری یا ترکیبی مناسب است. اگر به سرعت ثابت تحت بار متغیر نیاز دارید، موتور شنت یا BLDC مناسب تر است.
- چرخه وظیفه و انتظارات عمر سرویس را ارزیابی کنید: برای موتورهایی که به طور مداوم یا هزاران ساعت در سال کار می کنند، ماهیت بدون نیاز به تعمیر و نگهداری موتور BLDC هزینه اولیه بالاتر آن را توجیه می کند. برای استفاده متناوب در یک محصول ارزان قیمت، موتور برس PMDC مقرون به صرفه تر است.
- ارزیابی محیط عملیاتی: محیط های گرد و غبار، مرطوب یا بالقوه قابل اشتعال، موتورهای DC برس را به دلیل قوس الکتریکی و گرد و غبار کربن رد می کنند. موتورهای BLDC در کاربردهای ضد انفجار یا اتاق تمیز مورد نیاز هستند.
- پیچیدگی و هزینه سیستم کنترل را در نظر بگیرید: اگر بودجه سیستم شما محدود است و کنترل سرعت ساده است (روشن/خاموش یا PWM اولیه)، یک موتور براش DC با یک درایور ساده انتخاب مناسبی است. اگر به کنترل دقیق سرعت یا موقعیت نیاز دارید، روی یک موتور BLDC با یک کنترلر مناسب سرمایه گذاری کنید.
- عامل هزینه کل سیستم در طول چرخه عمر محصول: یک موتور BLDC ممکن است 2 تا 3 برابر بیشتر از یک موتور DC برس مشابه در جلو قیمت داشته باشد، اما هزینه های تعویض برس و زمان خرابی در طول عمر محصول را حذف می کند. برای موتوری که 8 ساعت در روز کار می کند، BLDC معمولاً به برابری هزینه می رسد 1 تا 3 سال عملیات
تغییر به سمت موتورهای DC بدون جاروبک در کاربردهای مدرن
بازار جهانی موتورهای DC بدون جاروبک تقریباً ارزش گذاری شد 15 میلیارد دلار در سال 2023 و is projected to exceed $25 billion by 2030, driven primarily by electric vehicle adoption, industrial automation, and energy efficiency regulations in HVAC equipment. Meanwhile, the market for brush DC motors remains significant — particularly in low-cost consumer goods and automotive auxiliary applications — but new design wins increasingly favor brushless technology.
کاهش هزینه الکترونیک قدرت و کنترلکنندههای موتور عامل کلیدی بوده است. یک تراشه اصلی محرک موتور BLDC که در سال 2010 8 تا 12 دلار قیمت داشت، اکنون با قیمت کمتر از 2 دلار در دسترس است، که فناوری براشلس را از نظر اقتصادی در محصولاتی که قبلاً تحت سلطه موتورهای براش DC بودند، مقرون به صرفه می کند. ابزارهای برقی بی سیم یک مثال واضح هستند: اکثر ابزارهای شارژی درجه حرفه ای که پس از سال 2018 راه اندازی شدند از موتورهای براشلس استفاده می کنند ، جایگزین موتورهای برس PMDC که برای چندین دهه بر این دسته تسلط داشتند.
علیرغم این روند، موتورهای DC برس برای سالهای زیادی مرتبط باقی خواهند ماند. سادگی، هزینه سیستم کم و سهولت کنترل، جایگاهی را در برنامههای حساس به هزینه و چرخه کار کم تضمین میکند که در آن اقتصاد عملیاتی فناوری براشلس قابل توجیه نیست.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

