

 Eng




انواع موتورهای DC کوچک: راهنمای انتخاب موتورهای DC میکرو
 2026.08.05
 اخبار صنعت
انواع اصلی موتورهای DC کوچک در یک نگاه
موتورهای DC کوچک - اغلب نامیده می شوند موتورهای میکرو DC هنگامی که قطر کمتر از 37 میلی متر است - انرژی الکتریکی جریان مستقیم را به حرکت مکانیکی چرخشی تبدیل کنید. آنها همه چیز را از دستگاه های پزشکی و سیستم های فوکوس خودکار دوربین گرفته تا پهپادهای سرگرمی و محرک های خودرو را تامین می کنند. پنج نوع اصلی مورد استفاده در کاربردهای فشرده عبارتند از: موتورهای DC برس دار، موتورهای DC بدون جاروبک (BLDC)، موتورهای DC بدون هسته، موتورهای پله ای و موتورهای سروو. هر کدام بر اساس مکانیزم داخلی متفاوتی عمل می کنند و با مجموعه متفاوتی از الزامات عملکردی مطابقت دارند.
انتخاب نوع نامناسب برای یک برنامه کاربردی یکی از رایج ترین و پرهزینه ترین اشتباهات مهندسی در مرحله انتخاب کامپوننت است. درک دقیق نحوه عملکرد هر نوع - و نقاط قوت آن - پایه عملی برای برقراری تماس مناسب است.
موتورهای DC Brushed: The Work Horse Small Motion
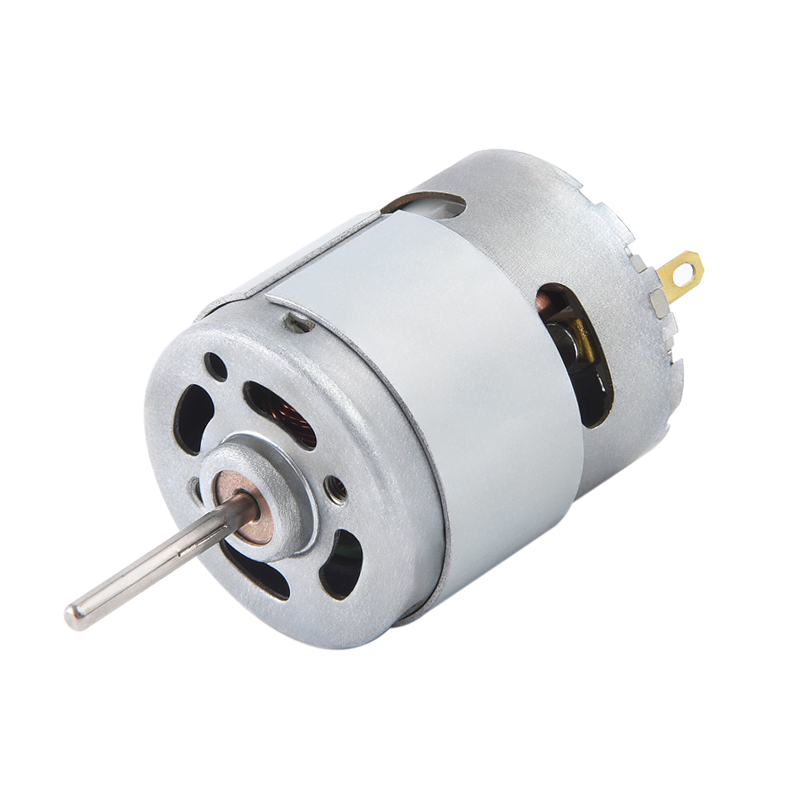
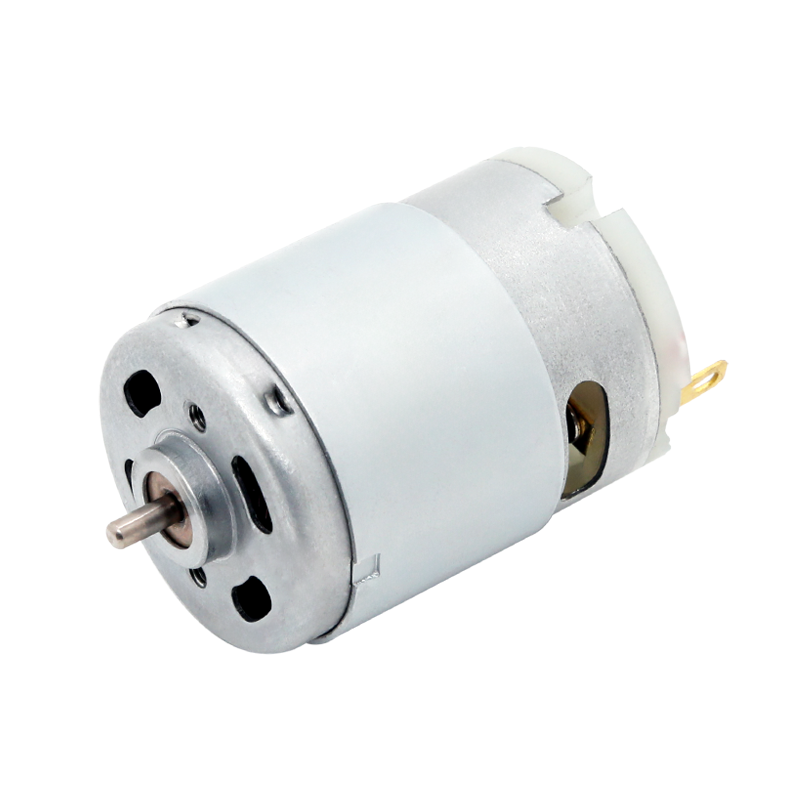
موتورهای DC برس دار پرفروش ترین نوع موتور کوچک در جهان هستند. اصل عملکرد آنها ساده است: برس های کربنی یا فلزی تماس الکتریکی لغزشی را با یک کموتاتور چرخان حفظ می کنند، که به طور متوالی به سیم پیچ های روی روتور انرژی می دهد تا چرخش را حفظ کند. اعمال ولتاژ، چرخش - بدون نیاز به کنترل خارجی.
چگونه کار می کنند
جریان از منبع تغذیه از طریق برس ها به بخش های کموتاتور می گذرد و سیم پیچ های روتور خاص را انرژی می دهد. میدان مغناطیسی حاصل با آهنرباهای دائمی اطراف روتور در تعامل است و گشتاور تولید می کند. با چرخش روتور، کموتاتور سیمپیچهایی که انرژی میگیرند را تغییر میدهد و چرخش مداوم را حفظ میکند. سرعت متناسب با ولتاژ اعمال شده است. گشتاور متناسب با جریان است.
ویژگی های عملکرد
موتورهای DC کوچک برس خورده معمولاً بین دو کار می کنند 1.5 ولت و 24 ولت و می تواند سرعت هایی از چند صد به بیش از آن را بدست آورد 20000 دور در دقیقه . آنها گشتاور راه اندازی بالایی را نسبت به اندازه خود ارائه می دهند و فوراً به تغییرات ولتاژ پاسخ می دهند. یک میکروموتور برس دار استاندارد N20 - یکی از رایج ترین فاکتورهای شکل - در بسته ای با ابعاد فقط 12 × 10 میلی متر قرار می گیرد و می تواند گشتاور معنی داری را در 3 تا 6 ولت تولید کند.
مبادلات کلیدی
رابط برس-کموتاتور اصطکاک و قوس الکتریکی ایجاد می کند، به این معنی که موتورهای برس خورده EMI (تداخل الکترومغناطیسی) تولید می کنند و در طول زمان فرسوده می شوند. طول عمر برس معمولی از 500 تا 2000 ساعت کار بسته به بار و سرعت آنها برای کاربردهایی که به عمر طولانی بدون نیاز به تعمیر و نگهداری یا محیط های با نویز الکتریکی بسیار کم نیاز دارند، مناسب نیستند. با این حال، سادگی و هزینه پایین آنها، آنها را به انتخاب پیش فرض برای اسباب بازی ها، لوازم خانگی، لوازم جانبی خودرو و روباتیک کم هزینه تبدیل می کند.
موتورهای DC بدون جاروبک (BLDC): کارایی بالاتر، عمر طولانی تر
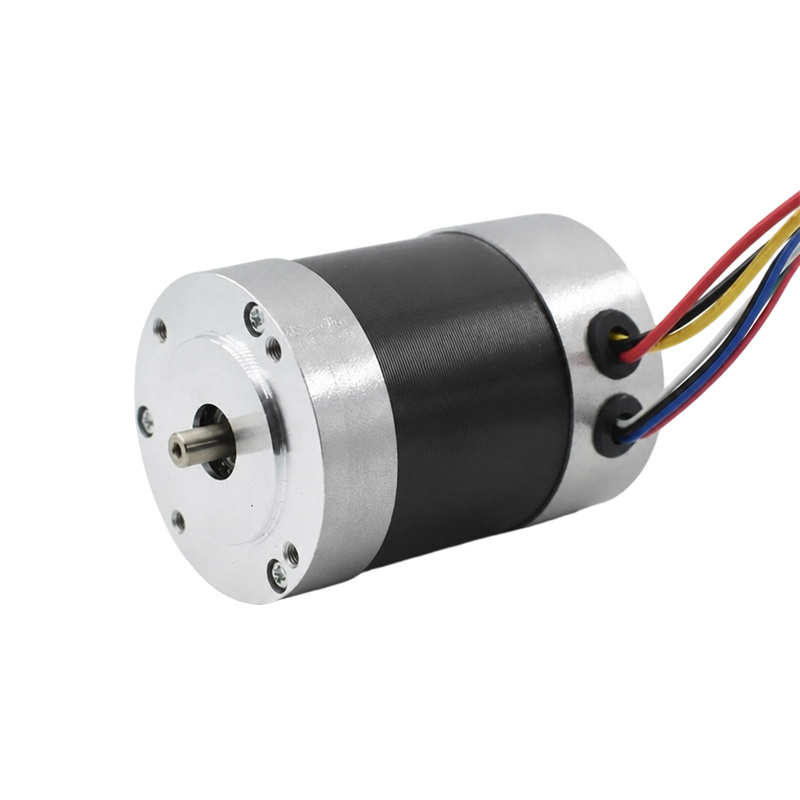
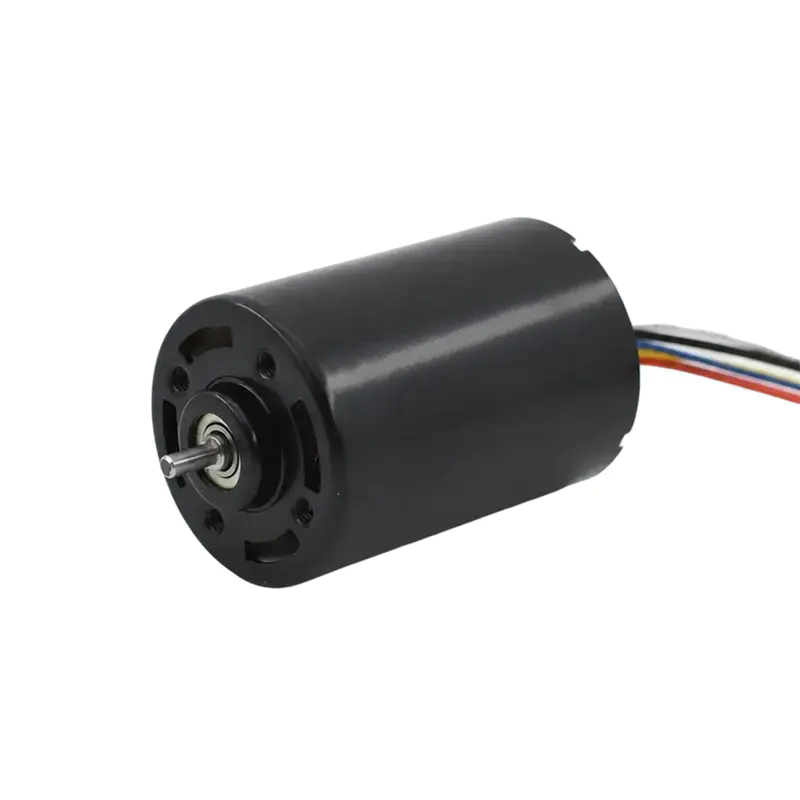
موتورهای DC بدون جاروبک مجموعه برس-کموتاتور را به طور کامل حذف می کنند. در عوض، آهنرباهای دائمی روی روتور هستند و سیم پیچ ها روی استاتور ثابت می شوند. یک کنترلکننده سرعت الکترونیکی خارجی (ESC) از بازخورد موقعیت روتور - معمولاً از سنسورهای اثر هال یا حسگر EMF برگشتی - برای ترتیبدهی سیمپیچهای استاتور و حفظ چرخش به صورت الکترونیکی استفاده میکند.
مزایا نسبت به انواع برس خورده
بدون کموتاسیون مکانیکی، موتورهای BLDC خنک تر، بی صداتر و طولانی تر کار می کنند. طول عمر رتبه بندی شده است 10000-30000 ساعت - مرتبه ای بزرگتر از معادل های برس خورده. آنها همچنین به طور قابل توجهی کارآمدتر هستند: یک موتور BLDC کوچک با کیفیت می تواند به دست آورد راندمان الکتریکی 85 تا 95 درصد ، در مقایسه با 70-80٪ برای موتورهای برس خورده با اندازه مشابه. این باعث میشود که در برنامههای باتریدار که زمان اجرا اهمیت دارد، بهترین گزینه باشند.
جایی که از آنها استفاده می شود
موتورهای میکرو BLDC در پیشرانه پهپادها (جایی که کارایی و وزن حیاتی است)، دوک های درایو دیسک سخت، فن های خنک کننده در لوازم الکترونیکی، ریش تراش های برقی و دستگاه های پزشکی مانند هندپیس های جراحی و ونتیلاتورهای قابل حمل غالب هستند. هزینه اضافی کنترلر با عملکرد و طول عمر تقریباً در هر برنامه کاربردی جبران می شود.
موتورهای DC بدون هسته: اینرسی بسیار کم برای پاسخ دقیق
موتورهای DC بدون هسته - که موتورهای بدون آهن یا روتور توخالی نیز نامیده می شوند - جایگزین روتور هسته آهنی معمولی با یک سیم پیچ استوانه ای سبک وزن می شوند که آزادانه در داخل آهنربای دائمی می چرخد. فقدان هسته آهنی اثر چسبندگی مغناطیسی را از بین می برد و جرم روتور را به طور چشمگیری کاهش می دهد.
چه چیزی آنها را متفاوت می کند
از آنجایی که روتور فاقد آهن است، هیچ گشتاور بی میلی و بدون گیره ای وجود ندارد - موتور در هر موقعیتی به آرامی روشن می شود و متوقف می شود بدون اینکه "پله های" کنده مانندی که در طرح های هسته آهنی احساس می شود. اینرسی روتور است تا 10 برابر کمتر نسبت به یک موتور مشابه با هسته آهنی، که به معنای شتاب و کاهش سرعت بسیار سریع است.
برنامه هایی که این را می طلبند
موتورهای DC بدون هسته در هر جایی که زمان پاسخ موقعیت و صاف بودن غیر قابل مذاکره باشد استفاده می شود: مکانیسم های فوکوس خودکار دوربین و زوم اپتیکال، ابزارهای جراحی رباتیک، محرک های اندام مصنوعی، پلاترهای قلم و تجهیزات اتوماسیون آزمایشگاهی. آنها از جمله گرانترین انواع موتورهای کوچک هستند، اما هیچ چیز دیگری با عملکرد دینامیکی آنها در مقیاس کوچک مطابقت ندارد.
استپر موتورها: کنترل موقعیت دقیق بدون بازخورد
موتورهای پله ای یک چرخش کامل را به تعداد ثابتی از مراحل مساوی تقسیم می کنند - معمولا 200 قدم در هر دور (1.8 درجه در هر گام) برای یک NEMA 17 استاندارد یا تا 400 مرحله در انواع با وضوح بالا. هر پالس الکتریکی روتور را دقیقاً یک مرحله حرکت می دهد. با شمارش پالس ها، موقعیت را می توان بدون رمزگذار یا حسگر بازخورد کنترل کرد.
انواع استپر موتور
در موتورهای پله ای کوچک از سه ساختار داخلی استفاده می شود:
- استپرهای آهنربای دائم (PM): ساده، کم هزینه، معمولاً 48 یا 96 قدم در هر دور. رایج در چاپگرها و لوازم خانگی کوچک.
- استپرهای عدم تمایل متغیر (VR): بدون آهنربای دائمی؛ روتور حرکت می کند تا عدم تمایل مدار مغناطیسی را به حداقل برساند. نرخ گام بالا ممکن است اما گشتاور نگهدارنده کم.
- استپرهای ترکیبی: برای بهترین ترکیب وضوح، گشتاور و دقت گام، اصول PM و VR را ترکیب کنید. نوع غالب در ماشین های CNC، چاپگرهای سه بعدی و ابزار دقیق آزمایشگاهی.
کجا استپرها اکسل و کجا ندارند
پله ها زمانی ایده آل هستند که شما نیاز به کنترل موقعیت حلقه باز و تکرارپذیر بدون هزینه سیستم رمزگذار حلقه بسته دارید. آنها موقعیت خود را تحت بار با گشتاور نامی کامل حتی در حالت ساکن نگه می دارند - خاصیتی به نام گشتاور نگهدارنده که موتورهای DC پیوسته ندارند. مبادله: گشتاور به شدت از چند صد دور در دقیقه افت می کند و مراحل از دست رفته تحت بار اضافی بدون حسگر بازخورد شناسایی نمی شوند. آنها همچنین جریان نامی کامل را حتی زمانی که ساکن هستند میکشند، که باعث میشود در طراحیهای با باتری کارایی کمتری داشته باشند.
سروو موتورها: دقت حلقه بسته برای بارهای دینامیکی
سروو موتور اساساً یک نوع موتور متفاوت نیست - معمولاً یک موتور DC بدون جاروبک یا بدون جاروبک است که با یک رمزگذار موقعیت و یک مدار کنترل جفت می شود که به طور مداوم موقعیت واقعی را با موقعیت فرمان مقایسه می کند و هرگونه خطا را تصحیح می کند. این معماری حلقه بسته همان چیزی است که سیستم های سروو را تحت بارهای مختلف بسیار دقیق تر و پاسخگوتر از پله های حلقه باز می کند.
سرووهای RC در مقابل سروو موتورهای صنعتی
در فضای موتور کوچک، دو دسته متمایز مهم است که باید متمایز شوند:
- سرووهای RC/سرگرمی واحدهای مستقل با گیربکس داخلی، بازخورد پتانسیومتر و مدار کنترل هستند. آنها یک سیگنال PWM استاندارد را می پذیرند و به موقعیتی بین 0 تا 180 درجه می چرخند (یا چرخش مداوم در نسخه های اصلاح شده). آنها در روباتیک، هواپیماهای RC و انیماترونیک استفاده می شوند.
- سیستم های میکرو سروو صنعتی رمزگذارهای با وضوح بالا را جفت کنید (اغلب 1000 تا 10000 شمارش در هر انقلاب ) با سروو درایو و کنترلر اختصاصی. اینها کنترل گشتاور دینامیکی، پروفیل سرعت، و دقت زیر درجه را ارائه میکنند که در محورهای CNC دقیق، ماشینهای انتخاب و جابجایی و روباتیک پزشکی یافت میشود.
چه زمانی باید سروو را از استپر انتخاب کرد
هنگامی که بار به طور غیر قابل پیش بینی تغییر می کند، زمانی که به سرعت بالا و گشتاور بالا به طور همزمان نیاز است، یا زمانی که دقت موقعیت باید در زمان واقعی تایید و اصلاح شود، سیستم های سروو انتخاب مناسبی هستند. آنها پیچیدهتر و گرانتر از سیستمهای پلهای هستند، اما برای کاربردهای دینامیکی و با چرخه کاری بالا، هم دقیقتر و هم کارآمدتر از انرژی هستند – یک سروو موتور فقط جریانی را متناسب با تقاضای گشتاور میکشد، برخلاف پلهای که جریان کامل را به طور مداوم میکشد.
مقایسه جانبی انواع موتورهای DC کوچک
جدول زیر مشخصات کلیدی عملیاتی و کاربرد مناسب برای هر نوع موتور را خلاصه می کند:
| نوع موتور | پیچیدگی کنترل | کارایی معمولی | طول عمر | کنترل موقعیت | هزینه نسبی |
|---|---|---|---|---|---|
| DC برس خورده | خیلی کم | 70-80٪ | 500-2000 ساعت | هیچ (سرعت حلقه باز) | پایین ترین |
| DC بدون براش | متوسط (به ESC نیاز دارد) | 85-95٪ | 10000-30000 ساعت | کنترل سرعت | متوسط |
| DC بدون هسته | کم – متوسط | 75-90٪ | 1000 تا 5000 ساعت | سرعت؛ پاسخ صاف | بالا |
| استپر | متوسط | 50-70٪ | خیلی بلند (بدون برس) | موقعیت حلقه باز | کم – متوسط |
| سروو | بالا | 80-95٪ | طولانی (مبتنی بر BLDC) | دقت حلقه بسته | بالاest |
تنظیمات تخصصی موتور DC کوچک که ارزش دانستن دارد
فراتر از پنج نوع اصلی، چندین پیکربندی تخصصی اغلب در کاربردهای میکرو موتور ظاهر میشوند:
موتورهای دنده ای
یک موتور دنده یک گیربکس را مستقیماً روی هر یک از انواع موتورهای فوق ادغام می کند. نسبت های کاهش از 10:1 تا 1000:1 در عوامل میکرو شکل رایج هستند. این سرعت خروجی را با گشتاور خروجی نسبتاً بالاتر عوض میکند، و این امکان را برای یک موتور کوچک برس خورده با ظرفیت 200 میلیآمپر فراهم میکند تا بتواند بار مکانیکی را به حرکت درآورد که به گشتاور بسیار بیشتری نسبت به موتور لخت نیاز دارد. موتور دنده N20 - یکی از محبوب ترین قطعات سرگرمی و رباتیک - یک موتور DC برس خورده با گیربکس فلزی یکپارچه در بسته ای با طول کمتر از 25 میلی متر است.
موتورهای ویبره (ERM و LRA)
موتورهای جرم دوار غیرعادی (ERM) موتورهای DC برس خورده با وزنی خارج از مرکز متصل به شفت هستند - چرخش جرم نامتعادل باعث ایجاد ارتعاش می شود. محرک های تشدید خطی (LRA) از مکانیزم سیم پیچ صوتی برای تولید بازخورد لمسی دقیق و قابل تنظیم فرکانس استفاده می کنند. هر دو مشتقات موتور DC میکرو هستند که در گوشی های هوشمند، پوشیدنی ها، کنترلرهای بازی و دستگاه های هشدار پزشکی استفاده می شوند. LRA ها ارائه می دهند زمان پاسخ به طور قابل توجهی سریعتر (5-10ms در مقابل 50-100ms برای ERM) و به طور فزاینده ای در کاربردهای لمسی برتر ترجیح داده می شوند.
موتورهای پنکیک (تخت).
موتورهای پنکیک طول محوری را برای یک پروفیل بسیار مسطح قربانی می کنند - برخی از آنها ارتفاع آنها کمتر از 5 میلی متر است. آنها از روتور بدون هسته یا مدار چاپی دیسکی شکل استفاده می کنند و در جایی که عمق نصب محدودیت حیاتی است استفاده می شود: در داخل مفاصل رباتیک نازک، در دستگاه اندازه گیری قند خون، و در محرک های خاص هوافضا.
چگونه موتور DC کوچک مناسب را برای برنامه خود انتخاب کنید
کار از طریق یک فرآیند انتخاب ساختاریافته از رایج ترین عدم تطابق بین نوع موتور و نیاز برنامه جلوگیری می کند:
- بار را تعریف کنید: گشتاور خروجی و سرعت مورد نیاز در شفت را محاسبه کنید. بارهای اوج را در نظر بگیرید، نه فقط بارهای متوسط - موتوری که تقاضای حالت پایدار را کنترل می کند ممکن است در شرایط راه اندازی یا اضافه بار از کار بیفتد یا بیش از حد گرم شود.
- تعیین نیازهای کنترل موقعیت: اگر نیاز به توقف در موقعیت های زاویه ای دقیق دارید، پله ها یا سیستم های سروو مورد نیاز هستند. اگر فقط به کنترل سرعت نیاز دارید، موتورهای DC برس دار یا بدون جاروبک ساده تر و ارزان تر هستند.
- ارزیابی چرخه وظیفه: موتوری که به طور مداوم با بار زیاد کار می کند به راندمان بالا (BLDC) و مدیریت حرارتی کافی نیاز دارد. یک موتور متناوب استفاده شده (محرک لنز دوربین که به مدت 0.5 ثانیه حرکت می کند) می تواند بازده کمتری را تحمل کند.
- بررسی محیط عملیاتی: حساسیت بالای EMI (تجهیزات پزشکی، ابزار دقیق) موتورهای برس خورده را رد می کند. محیطهایی که به آببندی با درجه IP نیاز دارند، طرحهای بدون جاروبک را ترجیح میدهند که در آن جابهجایی به جای مکانیکی، الکترونیکی است.
- عوامل مورد نیاز طول عمر: محصولات مصرفی با طول عمر طراحی کوتاه می توانند از موتورهای برس دار استفاده کنند. دستگاه هایی که نیاز به 5 تا 10 سال کارکرد مطمئن بدون تعمیر و نگهداری دارند باید از انواع BLDC یا پله ای استفاده کنند.
- برای هر واحد بودجه تعیین کنید: حجم موتورهای برس شده کمتر از 1 دلار شروع می شود. سیستم های بدون هسته یا سروو دقیق می توانند 50 تا 500 دلار کار کنند. سود عملکرد باید دلتای هزینه برای برنامه خاص را توجیه کند.
برای اکثر برنامه های کم هزینه و کم کار - اسباب بازی ها، رباتیک های اولیه، محرک های ساده - موتور DC برس خورده با یا بدون گیربکس نقطه شروع عملگرایانه است. هنگامی که کارایی، طول عمر، نویز یا دقت وارد تصویر می شود، انتخاب منحنی پیچیدگی و هزینه را به سمت راه حل های BLDC، بدون هسته، پله یا سروو حرکت می دهد.
برنامه های رایج که به نوع موتور نگاشت شده اند
مثال های کاربردی دنیای واقعی منطق انتخاب را ملموس تر می کند:
| برنامه | نوع موتور Used | دلیل کلیدی |
|---|---|---|
| چرخ های محرک ماشین اسباب بازی | DC برس خورده | پایین ترین cost, simple control |
| پیشرانه پهپاد | DC بدون براش | راندمان، دور در دقیقه بالا، عمر طولانی |
| فوکوس خودکار دوربین | DC بدون هسته | اینرسی بسیار کم، پاسخ صاف |
| محورهای چاپگر سه بعدی | استپر هیبریدی | موقعیت حلقه باز, high holding torque |
| مفاصل بازوی رباتیک | سروو (BLDC-based) | دقت حلقه بسته, dynamic load handling |
| لمسی گوشی های هوشمند | موتور ویبره LRA | پاسخ سریع، کنترل بازخورد دقیق |
| دمنده هواکش قابل حمل | DC بدون براش | طول عمر طولانی، EMI کم، کارایی |
| سروو RC (فرمان فرمان) | DC برس خورده gearbox pot | کنترل موقعیت فشرده و مستقل |
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

