

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / آشنایی با موتورهای DC: چگونه یک ساختمان ساده در مقابل موتورهای میکرو DC حرفه ای بسازیم
آشنایی با موتورهای DC: چگونه یک ساختمان ساده در مقابل موتورهای میکرو DC حرفه ای بسازیم
 2026.06.03
 اخبار صنعت
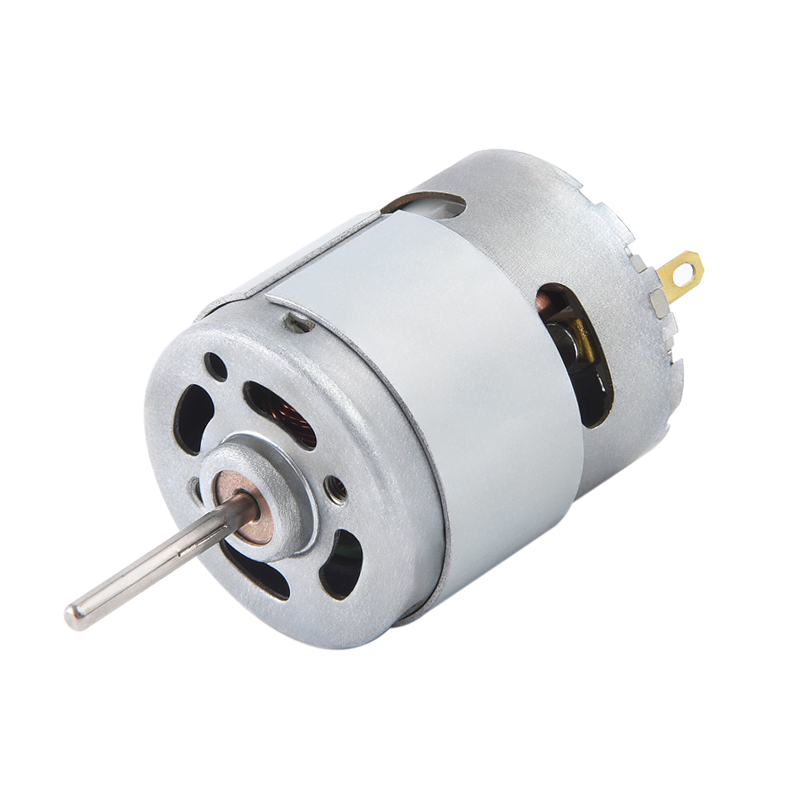
A موتور DC انرژی الکتریکی جریان مستقیم را با استفاده از برهمکنش بین میدان مغناطیسی و هادی های حامل جریان به انرژی چرخشی مکانیکی تبدیل می کند. شما می توانید یک موتور DC اصلی را با باتری، سیم مسی، آهنربای دائمی و کموتاتور گیره کاغذ در کمتر از 30 دقیقه بسازید. - اما درک کامل فرآیند ساخت و ساز نشان می دهد که چرا موتورهای تجاری، به ویژه موتورهای میکرو DC ، به چنین تلورانس های دقیقی مهندسی شده اند. این مقاله همه چیز را از ساختهای خانگی گرفته تا مشخصات میکرو موتور حرفهای را پوشش میدهد.
اجزای اصلی هر موتور DC
قبل از ساخت یا انتخاب یک موتور DC، باید اجزای اساسی آن را بدانید. هر جزء نقش غیر قابل مذاکره در تبدیل الکتریسیته به چرخش دارد.
- استاتور: بخش ثابتی که میدان مغناطیسی را از طریق آهنرباهای دائمی یا سیم پیچ های میدان فراهم می کند.
- روتور (آرماتور): قسمت دوار با سیم پیچ های مسی پیچیده می شود که جریان را حمل می کند و گشتاور تولید می کند.
- کموتاتور: یک حلقه مسی قطعهبندی شده که جهت جریان را در سیمپیچهای آرمیچر معکوس میکند تا چرخش مداوم را حفظ کند.
- برس ها: کنتاکت های کربن یا گرافیت که جریان را از مدار خارجی به کموتاتور منتقل می کنند.
- شفت: محور خروجی که نیروی مکانیکی را به بار می رساند.
- مسکن/قاب: پشتیبانی ساختاری و مسیر شار مغناطیسی را در طرح های هسته آهنی فراهم می کند.
در موتورهای DC میکرو که در دستگاههایی مانند پهپاد، سمعک یا تجهیزات پزشکی دقیق استفاده میشوند، هر شش جزء به قطر کوچکتر میشوند. 4 میلی متر ، با این حال فیزیک زیربنایی با یک موتور صنعتی تمام اندازه یکسان است.
نحوه ساخت یک موتور DC پایه: گام به گام
این ساخت DIY اصل عملکرد را با استفاده از مواد خانگی نشان می دهد. این برای دانش آموزان، مربیان و مهندسانی که می خواهند یک مدل مرجع عملی داشته باشند، ایده آل است.
مواد مورد نیاز
- باتری 1.5 ولت یا 3 ولت AA (یا نگهدارنده باتری)
- تقریباً 1 متر سیم آهنربای مسی میناکاری شده 26 AWG
- دو پین ایمنی فولادی بزرگ یا گیره کاغذ (برای تکیه گاه برس)
- یک آهنربای دیسک نئودیمیوم یا سرامیکی (حداقل قطر 10 میلی متر)
- کاغذ سنباده (ریخته، 400)
- نوار الکتریکی یا نوار لاستیکی برای ایمن کردن اتصالات
ساخت و ساز گام به گام
- سیم پیچ آرمیچر را بپیچید: سیم مسی را 15 تا 20 بار دور یک جسم استوانه ای شکل (مثلاً یک باتری AA) محکم بپیچید تا یک سیم پیچ فشرده تشکیل شود. تقریباً 3 سانتیمتر سیم از هر انتها به عنوان سرب بگذارید.
- سیم پیچ را محکم کنید: دو سر آزاد را دوبار دور بدنه سیم پیچ بپیچید تا شکل آن حفظ شود. لیدها باید به صورت محوری از مرکز هر طرف امتداد داشته باشند.
- مخاطبین کموتاتور را آماده کنید: روی یک سرب، مینای دندان را از همه طرف به طور کامل سنباده بزنید. از طرف دیگر، فقط نیمه بالایی مینا را سمباده بزنید. این عدم تقارن اثر جابجایی را ایجاد می کند - جریان فقط در طول نیمی از چرخش جریان دارد.
- پایه های برس را بسازید: دو گیره کاغذ را در پایه های U شکل خم کرده و با استفاده از نوار به پایانه های مثبت و منفی باتری وصل کنید. سیم پیچ ها در داخل این گهواره ها قرار می گیرند و می چرخند.
- کویل را متعادل کنید: سیم پیچ ها را داخل پایه های گیره کاغذ قرار دهید. اگر سیم پیچ به طور ناهموار می چرخد، به آرامی آن را تغییر شکل دهید تا مرکز جرم آن با محور چرخش همسو شود.
- مگنت را در موقعیت قرار دهید: آهنربای نئودیمیوم را مستقیماً زیر یا بالای سیم پیچ قرار دهید. میدان باید عمود بر صفحه سیم پیچ در وضعیت استراحت باشد.
- تست و عیب یابی: سیم پیچ را به آرامی بچرخانید. اگر به چرخش ادامه نمیدهد، کیفیت تماس را در پایهها بررسی کنید، کابلها را دوباره سنباده بزنید یا قطبیت آهنربا را برگردانید. یک موتور در حال کار معمولاً می رسد 1000 تا 3000 دور در دقیقه در منبع 1.5 ولت بسته به جرم سیم پیچ و قدرت آهنربا.
پیکربندی سیم پیچ موتور DC و تاثیر آنها
در موتورهای DC تجاری، نحوه اتصال سیم پیچ های میدان و سیم پیچ های آرمیچر، رفتار سرعت-گشتاور موتور را تعیین می کند. چهار پیکربندی استاندارد وجود دارد:
| نوع سیم پیچ | اتصال | تنظیم سرعت | برنامه معمولی |
|---|---|---|---|
| سری | میدان به صورت سری با آرمیچر | ضعیف (سرعت در زیر بار کاهش می یابد) | کشش الکتریکی، جرثقیل |
| شانت | میدان به موازات آرمیچر | خوب (سرعت تقریباً ثابت) | ماشین تراش، پنکه، نوار نقاله |
| مرکب | سیم پیچی سری و شنت | متوسط | آسانسور، پرس |
| آهنربای دائمی | بدون سیم پیچ میدان؛ آهنرباهای ثابت | خوب | موتورهای میکرو DC، اسباب بازی، رباتیک |
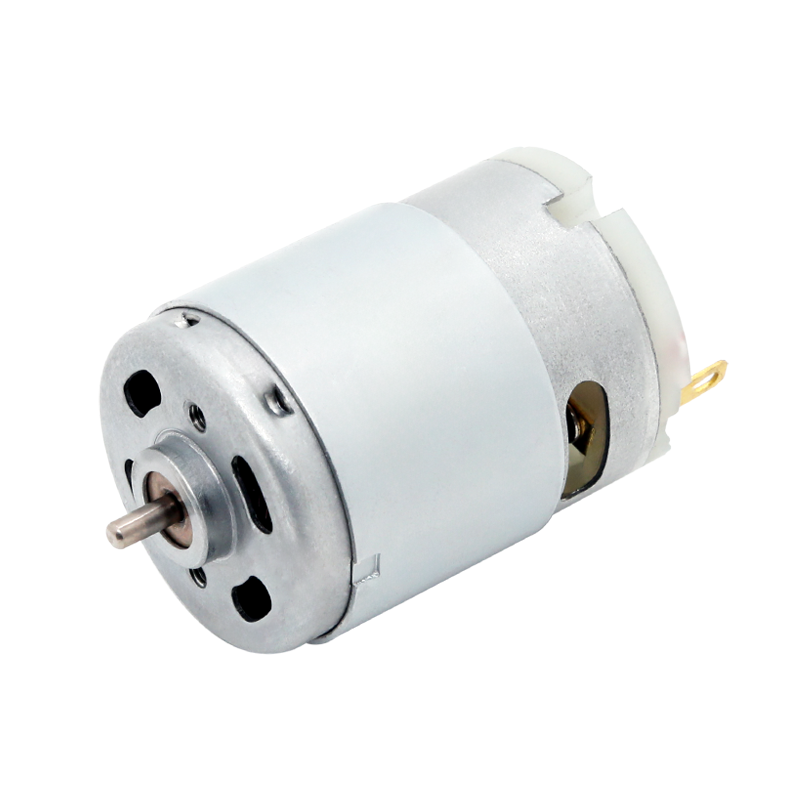
موتورهای آهنربای دائم DC (PMDC) بر بخش میکرو موتور غالب هستند زیرا حذف سیم پیچ های میدان باعث کاهش اندازه، وزن و تلفات توان به طور همزمان می شود. اکثر موتورهای میکرو DC با قطر کمتر از 50 میلی متر از این پیکربندی استفاده می کنند.
موتورهای DC میکرو: مشخصات، اندازه ها و معیارهای انتخاب
موتورهای میکرو DC نسخه های کوچک شده موتورهای DC استاندارد هستند که معمولاً به عنوان موتورهایی با قطر بدنه زیر تعریف می شوند. 36 میلی متر و ولتاژ کاری بین 1.5 ولت و 24 ولت . آنها برای دقت، مصرف انرژی کم و سرعت چرخش بالا نسبت به اندازه آنها مهندسی شده اند.
کلاس های رایج اندازه موتور میکرو DC
| تعیین | قطر (میلی متر) | ولتاژ معمولی (V) | سرعت بدون بار (RPM) | گشتاور استال (mNm) |
|---|---|---|---|---|
| 4 میلی متر class | 4 | 1.5 - 3 | 50000 – 100000 | 0.02 - 0.1 |
| کلاس 8 میلی متر | 8 | 3-6 | 20000 – 60000 | 0.1 - 0.5 |
| کلاس 12 میلی متر (نوع 130) | 12-15 | 3-12 | 8000 – 25000 | 1-10 |
| کلاس 24 میلی متر (نوع 280) | 24-28 | 6 - 24 | 3000 – 15000 | 10-80 |
| 36 میلی متر class (370-type) | 35-36 | 12-24 | 2000 – 8000 | 50 - 300 |
پارامترهای کلیدی برای ارزیابی هنگام انتخاب یک موتور DC میکرو
- رتبه بندی KV (RPM/V): سرعت در هر ولت را تعریف می کند. یک موتور 3000 کیلوولت با ولتاژ 5 ولت تقریباً 15000 دور در دقیقه تحت شرایط بدون بار تولید می کند.
- گشتاور استال: حداکثر گشتاوری که موتور می تواند در سرعت صفر تولید کند. بیش از این مقدار باعث گرم شدن بیش از حد در چند ثانیه می شود.
- جریان بی باری: جریان کشیده شده هنگام چرخش آزادانه، نشان دهنده اصطکاک یاتاقان و تلفات برس است. مقادیر معمولی: 20-150 میلی آمپر برای موتورهای 8-24 میلی متر.
- مقاومت ترمینال: مقاومت کمتر باعث جریان و گشتاور بیشتر می شود اما گرمای بیشتری تولید می کند. مقادیر از 0.5 Ω تا 30 Ω در میکرو موتورها متغیر است.
- کارایی در نقطه عملیاتی: اکثر موتورهای میکرو DC در اوج خود هستند راندمان 50 تا 75 درصد در حدود 10 تا 20 درصد گشتاور استال.
نقش مواد مغناطیسی در عملکرد موتور DC
انتخاب ماده آهنربا به طور قابل توجهی چگالی توان موتور DC را تعیین می کند، به خصوص در فرمت های میکرو که هر میلی گرم و میلی متر مکعب اهمیت دارد.
- آهنرباهای فریت (سرامیکی): کم هزینه، مقاوم در برابر خوردگی، اما چگالی انرژی ضعیف (~3.5 MGOe). رایج در موتورهای ارزان قیمت و اسباب بازی ها.
- آهنرباهای آلنیکو: پایداری دمایی خوب (قابل استفاده تا 540 درجه سانتیگراد)، چگالی انرژی متوسط (~5 MGOe). در طرح های موتورهای قدیمی و کاربردهای تخصصی در دمای بالا یافت می شود.
- ساماریوم کبالت (SmCo): چگالی انرژی بالا (~ 18-30 MGOe)، مقاومت در برابر حرارت عالی (تا 300 درجه سانتیگراد). برای میکرو موتورهای هوافضا و نظامی ترجیح داده می شود.
- نئودیمیم آهن بور (NdFeB): بالاترین چگالی انرژی موجود (~35-52 MGOe). در بیش از 80 درصد از موتورهای میکرو DC مدرن با کارایی بالا استفاده می شود به دلیل توانایی آن در ارائه حداکثر گشتاور در حداقل حجم، اگرچه به پوشش های محافظ در برابر خوردگی نیاز دارد.
جابجایی از فریت به آهنربای NdFeB با همان ابعاد می تواند گشتاور توقف موتور را با ضریب 3 تا 5× افزایش دهد، به همین دلیل است که کوچک سازی تنها پس از تولید انبوه آهنرباهای NdFeB در اواخر دهه 1980 از نظر تجاری قابل دوام شد.
روش های کنترل سرعت موتور DC
کنترل سرعت یک موتور DC تقریباً در هر برنامه دنیای واقعی ضروری است. سه روش اصلی هر کدام با سناریوهای متفاوتی مطابقت دارند:
مدولاسیون عرض پالس (PWM)
PWM به سرعت ولتاژ منبع تغذیه را روشن و خاموش می کند. با تغییر چرخه کار - درصد زمانی که ولتاژ روشن است - ولتاژ موثر و در نتیجه سرعت کنترل می شود. یک چرخه کاری 50% در 12 ولت مانند ولتاژ متوسط 6 ولت عمل می کند. PWM بسیار کارآمد است زیرا ترانزیستور سوئیچینگ حداقل انرژی را تلف می کند. فرکانس های 20-25 کیلوهرتز برای جلوگیری از نویز شنیداری رایج است. این روش استانداردی است که در درایورهای موتور مبتنی بر آردوینو، آیسیهای پل H مانند L298N و اکثر کنترلکنندههای میکرو موتور DC استفاده میشود.
کنترل ولتاژ آرمیچر
تغییر ولتاژ تغذیه DC مستقیماً سرعت را کمتر از سرعت پایه تغییر می دهد. این روش کنترل سرعت صاف را ارائه می دهد و در موتورهای شنت و PMDC استفاده می شود. این به یک منبع تغذیه متغیر DC یا یک مبدل باک نیاز دارد، که سخت افزار آن را بیشتر از PWM می کند.
تضعیف میدان (برای موتورهای میدان زخمی)
کاهش جریان سیم پیچ میدان، میدان مغناطیسی را تضعیف میکند و به روتور اجازه میدهد تا با کاهش گشتاور، سریعتر از سرعت پایه بچرخد. این تکنیک سرعت های بالاتر از امتیاز اسمی را امکان پذیر می کند و در سیستم های کشش و درایوهای اسپیندل صنعتی استفاده می شود.
کاربردهای واقعی موتورهای DC میکرو
موتورهای میکرو DC در صدها محصول روزمره تعبیه شده اند. محدوده کاربرد آنها نشان می دهد که چقدر مهندسی در قطعاتی که اغلب کمتر از 5 گرم وزن دارند، بسته بندی شده است.
- وسایل پزشکی: پمپهای انسولین از موتورهای 6 تا 10 میلیمتری PMDC برای ارائه حجمهای دوز دقیق استفاده میکنند. ابزارهای رباتیک جراحی متکی به موتورهای کلاس 24 میلی متری هستند که قادر به دقت موقعیت مکرر در محدوده 0.1 ± میلی متر هستند.
- لوازم الکترونیکی مصرفی: موتورهای ارتعاشی در گوشیهای هوشمند، موتورهای میکرو DC مسطح از نوع سکهای هستند که معمولاً 8 تا 10 میلیمتر قطر دارند و در ولتاژ 3 ولت با جرم چرخش غیرعادی برای بازخورد لمسی کار میکنند.
- سیستم های خودرو: یک وسیله نقلیه مسافربری مدرن شامل بین موتورهای 40 و 80 کوچک DC برای عملکردهایی از جمله تنظیم آینه، بالابر پنجره ها، تعیین موقعیت صندلی و دمپرهای HVAC.
- هواپیماهای بدون سرنشین و وسایل نقلیه RC: موتورهای میکرو DC برس خورده در محدوده 8 تا 24 میلیمتر، محورهای انحرافی، پیچ و رول را در کوادکوپترهای کوچک تامین میکنند، اگرچه طراحیهای بدون براش برای طول عمر بیشتر ترجیح داده میشوند.
- اتوماسیون صنعتی: موتورهای میکرو DC مکانیسمهای فوکوس را در دوربینهای بینایی ماشین و پیچهای اصلی مراحل CNC فشرده که به موقعیتیابی زیر میلیمتری نیاز دارند، هدایت میکنند.
خطاهای رایج موتور DC و نحوه تشخیص آنها
چه خودتان یک موتور DC ساخته باشید و چه در حال نگهداری یک موتور میکرو در یک محصول باشید، درک حالت های خرابی باعث صرفه جویی در زمان و جلوگیری از آسیب می شود.
| علامت | علت احتمالی | روش تشخیصی |
|---|---|---|
| موتور نمی چرخد | مدار باز در آرمیچر یا تماس برس قطع شد | اندازه گیری مقاومت ترمینال؛ نباید ∞ باشد |
| جرقه زدن بیش از حد در برس ها | برس های فرسوده، کموتاتور کثیف، یا اضافه بار | سطح کموتاتور را بازرسی کنید. قرعه کشی فعلی را بررسی کنید |
| سرعت کم یا گشتاور کم | آهنرباهای دائمی غیر مغناطیس شده یا مقاومت بالای برس | مقایسه سرعت بدون بار با دیتاشیت؛ فشار تماس برس را بررسی کنید |
| گرم شدن بیش از حد | عملیات مداوم در نزدیکی گشتاور استال | اندازه گیری جریان؛ مقایسه با رتبه فعلی استال |
| لرزش یا سر و صدا | محور خمیده، یاتاقان های فرسوده یا عدم تعادل سیم پیچ | چرخش شفت با دست؛ پخش شعاعی > 0.05 میلی متر را بررسی کنید |
موتورهای DC بدون جاروبک در مقابل براش: زمان استفاده از هر کدام
اصطلاح "موتور DC" به طور فزاینده ای شامل طرح های برس دار و بدون جاروبک (BLDC) می شود. درک مبادلات، انتخاب مناسب برای هر پروژه را تعیین می کند.
- موتورهای DC برس خورده: کنترل ساده تر (ولتاژ مستقیم یا PWM)، هزینه کمتر، اما برس ها فرسوده می شوند. طول عمر برس معمولی است 500-3000 ساعت بسته به بار و سرعت ایده آل برای محصولات مصرفی کم هزینه، اسباب بازی ها و نمونه های اولیه.
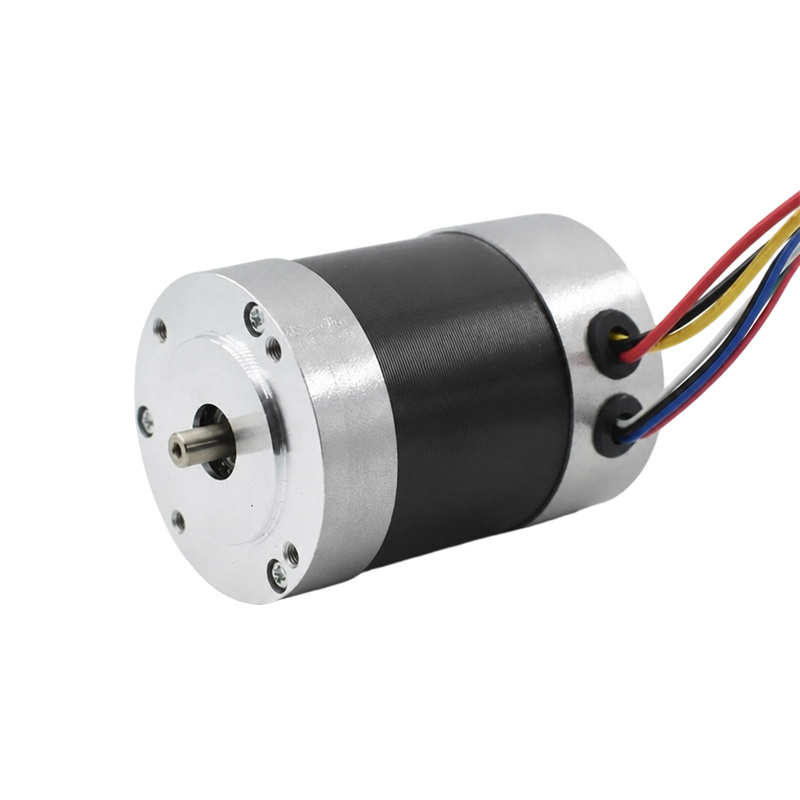
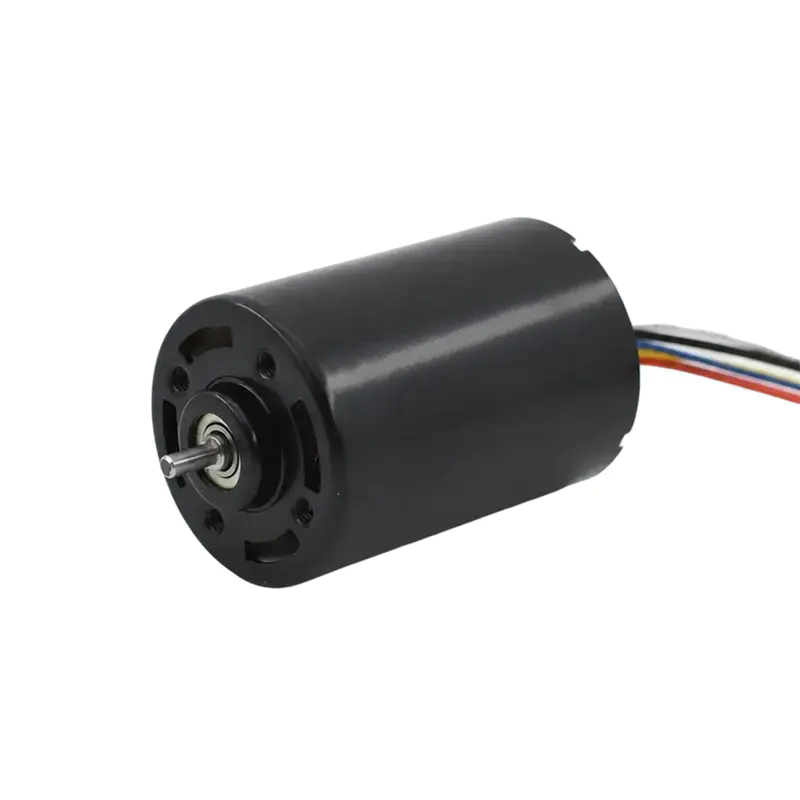
- موتورهای DC بدون جاروبک: کموتاسیون الکترونیکی از طریق آی سی کنترلر به طور کامل جایگزین برس ها می شود. طول عمر بیشتر می شود 10000 ساعت ، راندمان 5 تا 15 درصد بیشتر است و سرعت اوج بالاتر است. برای هواپیماهای بدون سرنشین، رباتیک دقیق و ایمپلنتهای پزشکی که قابلیت اطمینان غیرقابل مذاکره است، مورد نیاز است.
برای یک علاقهمند DIY که اولین موتور را میسازد یا نمونه اولیه یک ربات کوچک را میسازد، موتورهای PMDC برسخورده در فرم فاکتور 130 یا 180 سادهترین نقطه ورود را ارائه میکنند - آنها به طور گسترده در دسترس هستند، هر کدام کمتر از 1 دلار آمریکا قیمت دارند و مستقیماً با هر محافظ درایور موتور PWM کار میکنند.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

