

 Eng




راهنمای موتورهای DC بدون جاروبک: نحوه کار و عملکرد موتورهای BLDC
 2026.07.15
 اخبار صنعت
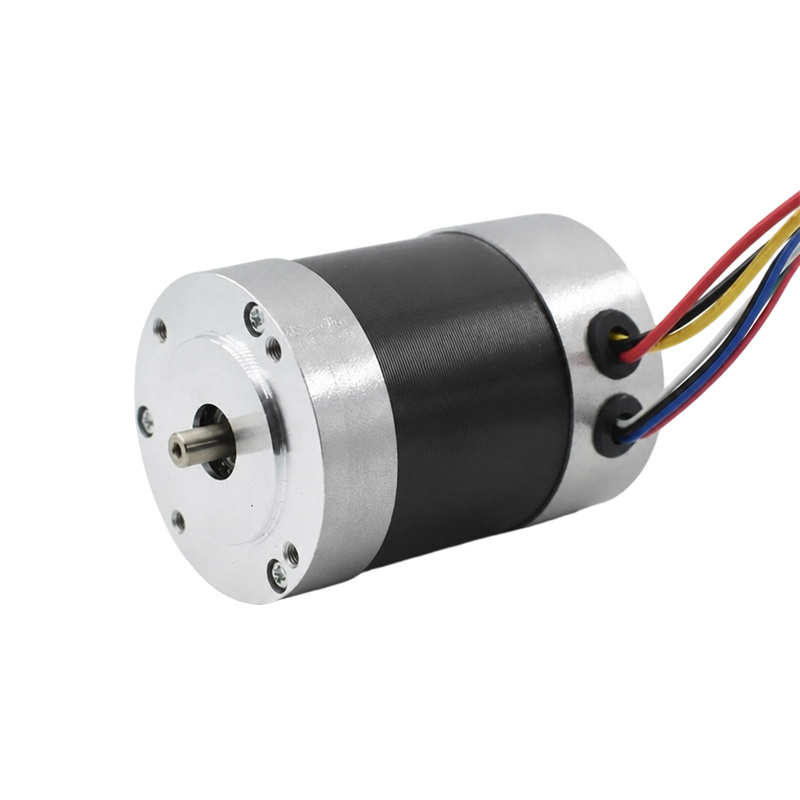
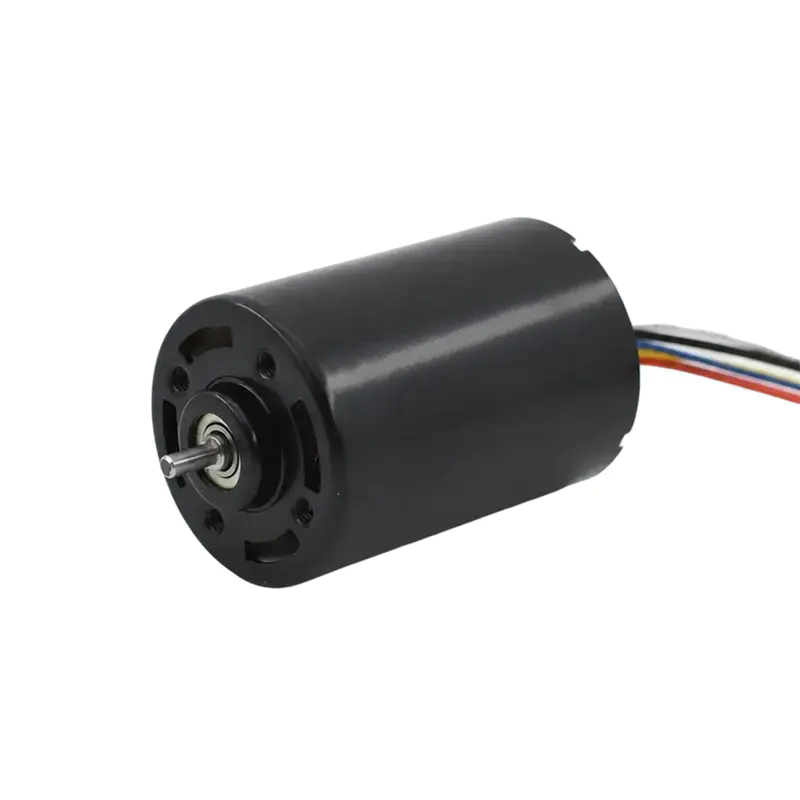
A موتور DC بدون جاروبک (BLDC) جايگزين برسهاي كربني و كموتاتور مكانيكي يك موتور DC سنتي با سوئيچگيري الكترونيكي، آهنرباهاي دائمي روي روتور، و كنترل كنندهاي است كه موقعيت روتور را حس ميكند تا سيمپيچها را بهترتيب شليك كند. پرداخت مستقیم است: راندمان 82 تا 93 درصد در مقابل 70 تا 85 درصد برای موتورهای برس خورده، سه تا پنج برابر طول عمر بیشتر و بدون نگهداری برس . مبادله به همان اندازه مستقیم است - شما در حال خرید یک کنترل کننده الکترونیکی به همراه موتور هستید، و این کنترل کننده چیزی است که باعث می شود کل سیستم کار کند.
این تغییر طراحی واحد - انتقال کموتاسیون از یک تماس مکانیکی به یک مدار الکترونیکی - مسئول تقریباً همه چیزهایی است که موتورهای BLDC به آنها معروف هستند: عملکرد آرام تر، حداکثر سرعت بالاتر، اتلاف گرما بهتر و طول عمری که در ده ها هزار ساعت به جای چند هزار ساعت اندازه گیری می شود. بخشهای زیر نحوه کارکرد، بازدهی واقعی از کجا میآید، هزینههای آن در عمل و نحوه تصمیمگیری در مورد اینکه آیا موتور BLDC برای یک کاربرد خاص مناسب است یا خیر، توضیح میدهد.
چگونه یک موتور DC بدون برس واقعاً کار می کند
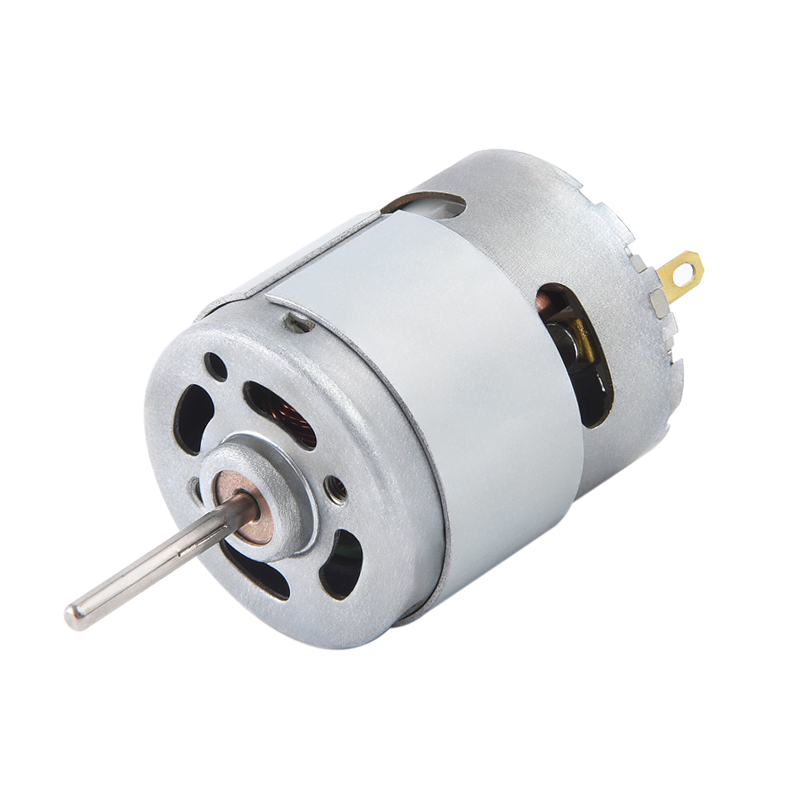
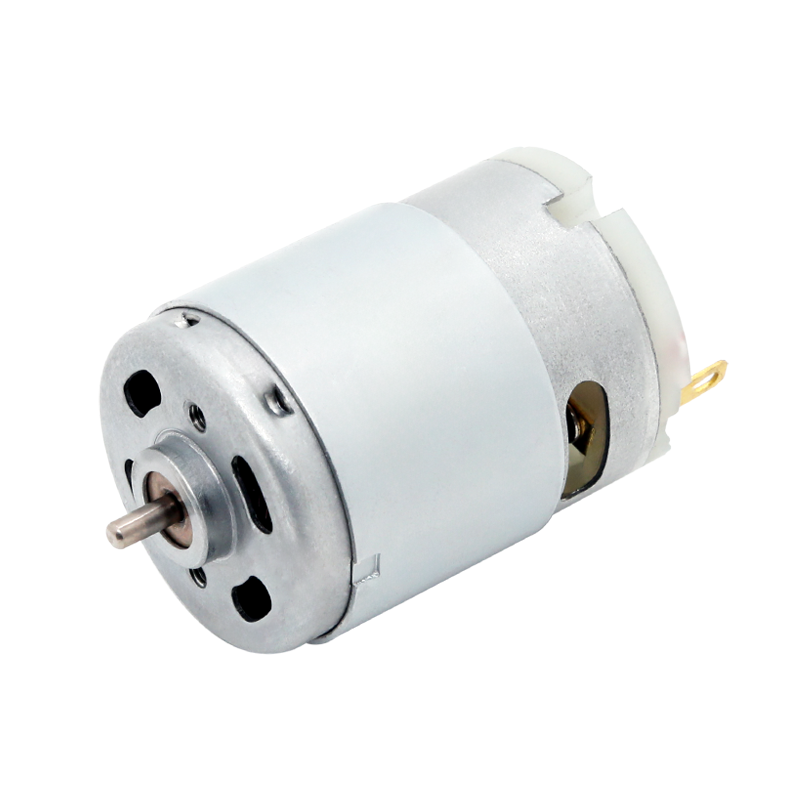
در یک موتور برس خورده، روتور سیم پیچ ها را حمل می کند و یک کموتاتور چرخان به طور فیزیکی برس ها را روی بخش های مسی می کشد تا جهت جریان را در لحظه مناسب معکوس کند. در یک موتور BLDC، این آرایش برگردانده می شود: سیم پیچ ها روی استاتور ثابت می نشینند ، و روتور دارای آهنرباهای دائمی است . از آنجایی که هیچ چیز روی روتور به اتصال الکتریکی نیاز ندارد، هیچ برس، کموتاتور و هیچ تماس کشویی وجود ندارد.
در عوض، یک کنترلکننده الکترونیکی جریان را از طریق سیمپیچهای استاتور در یک توالی خاص سوئیچ میکند، و این ترتیب باید در موقعیت واقعی روتور تنظیم شود - در غیر این صورت موتور متوقف میشود یا به عقب حرکت میکند. اینجاست که موتورهای BLDC به دو رویکرد کلی تقسیم میشوند:
کنترل حسگر (حسگرهای اثر هال)
سنسورهای کوچک اثر هال که در نزدیکی روتور نصب شدهاند، موقعیت آهنربای دائمی را مستقیماً، حتی در حالت توقف، تشخیص میدهند. این امر، کنترل حسگر را به انتخاب استاندارد برای هر چیزی که نیاز به گشتاور راه اندازی قابل اطمینان تحت بار دارد - آسانسورها، دوچرخه های الکترونیکی روی تپه، روباتیک - تبدیل می کند، زیرا کنترل کننده همیشه دقیقاً می داند که روتور کجاست، از دور صفر به بعد.
کنترل بدون سنسور (تشخیص Back-EMF)
به جای اضافه کردن سنسورها، کنترلر اندازه گیری می کند نیروی محرکه الکتریکی عقب در سیم پیچی تولید می شود که در حال حاضر انرژی ندارد و از این ولتاژ برای استنباط موقعیت روتور استفاده می کند. ارزانتر است و سیمکشی و نقاط خرابی را کاهش میدهد، اما تنها زمانی کار میکند که موتور به اندازه کافی سریع بچرخد تا سیگنال قابل استفاده تولید کند - راهاندازی و سرعتهای بسیار پایین نقطه ضعف آن است، به همین دلیل است که طرحهای بدون حسگر در پهپادها و فنها غالب هستند، اما به ندرت در جایی که گشتاور راهاندازی بالا تحت بار مهم است استفاده میشود.
کنترل ذوزنقه ای، سینوسی و میدان گرا
فراتر از سنجش موقعیت روتور، انتخابی در نحوه شکل گیری خود جریان نیز وجود دارد. جابجایی ذوزنقه ای (شش مرحله ای). سادهترین و ارزانترین روش برای اجرا است و به دو فاز از سه فاز در یک زمان انرژی میدهد - در فنها، پمپها و ابزارهای برقی که هزینه آن بیشتر از صاف بودن اهمیت دارد، رایج است. کنترل میدان گرا (FOC) جریان سینوسی صاف را هدایت می کند و به طور پیوسته زاویه بهینه بین میدان های استاتور و روتور را محاسبه می کند، موج گشتاور کمتر، عملکرد آرام تر و کارایی بهتر در سرعت کم - به قیمت نیاز به یک میکروکنترلر قوی تر. موتورهای سروو و رباتیک دقیق تقریباً همیشه از FOC یا کنترل ذوزنقه ای حسگر استفاده می کنند. محصولات حساس به هزینه و با حجم بالا اغلب با ذوزنقهای بدون حسگر میچسبند.
چرا موتورهای BLDC کارآمدتر هستند - با اعداد
بهره وری تنها بزرگترین دلیلی است که مهندسان به BLDC روی می آورند، و این یک تفاوت حاشیه ای نیست. در موتورهای برس خورده، جریان باید از یک تماس فیزیکی برس به کموتاتور عبور کند که باعث افزایش مقاومت، ایجاد اصطکاک و هدر رفتن انرژی به عنوان گرما می شود. حذف آن نقطه تماس کل دسته از دست دادن ها را حذف می کند.
82-93٪ بازده موتور BLDC معمولی
70-85٪ راندمان موتور DC برس خورده معمولی
3-5 برابر عمر طولانی تر در مقایسه با مسواک زدن
1-3٪ توان ورودی به تنهایی با مقاومت تماس برس از دست میرود
یک موتور 100 وات برس شده که با راندمان 78 درصد کار می کند، 128 وات از منبع خود می گیرد، در حالی که معادل براشلس با راندمان 90 درصد فقط 111 وات - 17 وات کمتر، به طور مداوم مصرف می کند. بیش از 2000 ساعت کار با تقریباً 0.12 دلار در هر کیلووات ساعت، این شکاف به تنهایی تقریباً 40 دلار در برق صرفه جویی می کند، قبل از اینکه باعث کاهش تجمع گرما و سایش کمتر یاتاقان شود. آن را به یک مرکز که ده ها موتور را به طور مداوم کار می کند، مقیاس کنید، و شکاف راندمان به جای یک خطای گرد کردن، به یک آیتم خط واقعی تبدیل می شود.
بخشی از این افزایش بهره وری نیز به جایی بر می گردد که گرما به پایان می رسد. موتورهای برس دار از طریق اصطکاک برس گرما را مستقیماً در روتور تولید می کنند و این گرما در داخل مجموعه دوار محبوس می شود و مدت زمان کارکرد مداوم موتور را محدود می کند. موتورهای BLDC گرمای خود را در سیمپیچهای ثابت استاتور تولید میکنند که خنک شدن آنها بسیار آسانتر است - این دلیل عمدهای است که موتورهای BLDC چرخههای کاری مداوم را تحمل میکنند که باعث گرم شدن بیش از حد موتور در عرض چند دقیقه میشود.
یک هشدار که ارزش دانستن دارد
کارایی بی قید و شرط نیست موتورهای براشلس تلفات جریان گردابی دارند که موتورهای برس خورده با استاتورهای آهنربای دائمی این تلفات را ندارند، و این تلفات با مجذور سرعت چرخش افزایش مییابد - بنابراین در RPM بسیار بالا، شکاف راندمان بین موتورهای BLDC و موتورهای برس خورده کاهش مییابد. همچنین لازم به یادآوری است که یک مقایسه بازده کامل باید برای کل سیستم محرک، از جمله کنترلر و هر گیربکس، نه فقط موتور لخت، در نظر گرفته شود.
عمر سرویس و نگهداری: آنچه در واقع فرسوده می شود
طول عمر جایی است که شکاف برس شده در مقابل بدون جاروبکی بسیار چشمگیر است، و این توسط یک واقعیت مکانیکی ساده هدایت می شود: عمر برس معمولاً به 1000 تا 3000 ساعت کارکرد محدود می شود، در حالی که موتورهای براشلس معمولاً به ده ها هزار ساعت می رسد، زیرا هیچ سطح تماسی برای شروع وجود ندارد.
این تفاوت مستقیماً در هزینه تعمیر و نگهداری ظاهر می شود، نه فقط در طول عمر نظری. تعویض برس های کربنی در یک گیربکس معمولی با فریم کوچک 20 تا 40 دقیقه زمان تکنسین به اضافه 5 تا 20 دلار در قطعات نیاز دارد. این مقدار را در کارخانهای که 20 گیربکس را در یک شیفت کار میکند، ضرب کنید، و یک چرخه تعویض برس میتواند 40 تا 80 ساعت کار تعمیر و نگهداری را مصرف کند - هزینهای که به ندرت وقتی قیمت برچسبها را در زمان خرید مقایسه میکند نشان میدهد.
| عامل | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| کارایی معمولی | 70-85٪ | 82-93٪ |
| عمر سرویس | 1000-3000 ساعت | ده ها هزار ساعت |
| تعمیر و نگهداری | نیاز به تعویض دوره ای برس | به طور موثر بدون نیاز به تعمیر و نگهداری |
| گشتاور راه اندازی | فوری، قوی از سکون | قوی با کنترل حسگر؛ بدون سنسور برای تثبیت نیاز به سرعت دارد |
| دست زدن به گرما | گرمای محبوس شده در روتور، کار مداوم را محدود می کند | گرما از استاتور دفع می شود و از چرخه های کاری طولانی تری پشتیبانی می کند |
| کنترلر مورد نیاز است | ساده - مستقیماً از ولتاژ DC خارج می شود | مورد نیاز - هزینه و پیچیدگی اولیه را اضافه می کند |
| هزینه اولیه | پایین تر | به طور معمول 30-50٪ بالاتر است |
هزینه اضافی کجا می رود - و زمانی که نتیجه می دهد
خرید موتورهای BLDC هزینه بیشتری دارد. این یک موضوع چرخش بازاریابی نیست، بلکه پیامد مستقیم نیاز به کنترلکننده سرعت الکترونیکی برای انجام کارهای مکانیکی است. یک حس تقریبی از جایی که در سطح قطعات نشان میدهد: یک گیربکس با کیفیت ۱۰۰ وات برسشده DC با نسبت دنده 30:1 معمولاً 30-80 دلار قیمت دارد، در حالی که یک گیربکس بدون جاروبک BLDC 80-200 دلار کار میکند.
این که آیا این حق بیمه ارزش دارد، تقریباً به طور کامل به چرخه وظیفه بستگی دارد. به عنوان یک قانون عملی از راهنمای مهندسی موتور دنده:
- عملیات مداوم یا با وظیفه بالا (بیش از تقریباً 40٪ چرخه کاری): BLDC هزینه خود را از طریق صرفه جویی در انرژی، کاهش گرما و حذف نیروی کار تعمیر و نگهداری می پردازد.
- استفاده متناوب و کم کار (توفیق های کوتاه گاه به گاه): هزینه اولیه پایین تر موتور برس خورده اغلب برنده است، زیرا زمان اجرا کافی برای جبران حق بیمه کنترلر وجود ندارد.
- طراحی های محدود به فضا: موتورهای BLDC گشتاور بیشتری نسبت به اندازه خود ارائه میکنند، زیرا هیچ مجموعه برس حجیمی برای قرار گرفتن در اطراف وجود ندارد.
- الزامات قابلیت اطمینان بالا (5000 ساعت، تاسیسات با دسترسی سخت): BLDC نزدیک به تنها انتخاب معقول است، زیرا خرابی برس در یک مکان غیرقابل دسترس به معنای خرابی واقعی است.
تطبیق نوع موتور با برنامه مناسب
هر موردی نیاز به موتور براشلس ندارد، و انتخاب یکی برای کار اشتباه فقط هزینه را بدون سود واقعی اضافه می کند. واضح ترین راه برای تصمیم گیری این است که به آنچه که برنامه واقعاً می خواهد نگاه کنید.
- وسایل نقلیه برقی و دوچرخه های الکترونیکی BLDC در اینجا غالب است زیرا برد باتری مستقیماً به راندمان پیشرانه بستگی دارد و باند گشتاور گسترده و ثابت برای سواری با سرعت متغیر مناسب است.
- هواپیماهای بدون سرنشین و نیروی محرکه BLDC بدون سنسور استاندارد تقریباً جهانی است - وزن سبک، دور در دقیقه بالا و بدون سیمکشی حسگر برای عبور از بدنه کوچک هواپیما.
- دمنده ها و کمپرسورهای HVAC موتورهای BLDC مصرف الکتریسیته را در تجهیزاتی که سالها به طور مداوم کار میکنند، کاهش میدهند، که دقیقاً همان جایی است که شکاف راندمان ترکیب میشود.
- ابزار برقی (دریل، اره) BLDC به طور فزاینده ای برای زمان اجرا و گشتاور تحت بار، اگرچه موتورهای برس خورده هنوز در ابزارهای ارزان قیمتی که گشتاور و قیمت آنی مهمتر از چرخه کار هستند، ظاهر می شوند.
- رباتیک و موقعیت یابی دقیق سنسور BLDC با کنترل FOC استاندارد است، زیرا گشتاور دقیق در سرعت پایین و حرکت صاف برای کاربردهای سروو غیرقابل مذاکره است.
- دستگاه های ساده با استفاده متناوب یک موتور برس دار اولیه (اسباب بازی، پنکه ارزان قیمت، وسیله یکبار مصرف) اغلب انتخاب معقول تر و اقتصادی تر است.
چک لیست سریع قبل از انتخاب موتور BLDC
قبل از تعیین یک موتور بدون جاروبک برای طراحی، ارزش تایید چند نکته را دارد، زیرا کنترل کننده و روش سنجش انتخاب شده در این مرحله بعداً بدون طراحی مجدد به سختی تغییر میکنند:
- آیا برنامه نیاز به گشتاور قوی از توقف مرده تحت بار دارد؟ اگر بله، با حسگر (Hall-effect) بروید، نه بدون حسگر.
- آیا حرکت صاف و کم نویز مهمتر از هزینه خام است؟ روی کنترل ذوزنقه ای به سمت FOC متمایل شوید.
- آیا موتور تقریباً بیش از 40٪ چرخه کاری کار می کند؟ این آستانه ناهمواری است که مزایای بهره وری و طول عمر BLDC معمولاً از هزینه بالاتر کنترل کننده جلویی بیشتر است.
- آیا دسترسی به نصب برای تعمیر و نگهداری سخت است؟ این به تنهایی اغلب BLDC را بدون توجه به چرخه کار توجیه می کند، زیرا تعویض برس در یک مکان غیرقابل دسترس بسیار بیشتر از خود قطعه هزینه دارد.
- آیا بودجه طراحی مربوط به کنترلر است، نه فقط موتور؟ کنترل کننده سرعت الکترونیکی یک آیتم خط واقعی است، نه یک لوازم جانبی اختیاری.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

