

 Eng



 صفحه اصلی / اخبار / اخبار صنعت / موتور دنده در مقابل استپر موتور: تفاوت ها، راهنمای انتخاب و مشخصات موتور دنده کوچک
موتور دنده در مقابل استپر موتور: تفاوت ها، راهنمای انتخاب و مشخصات موتور دنده کوچک
 2026.07.22
 اخبار صنعت
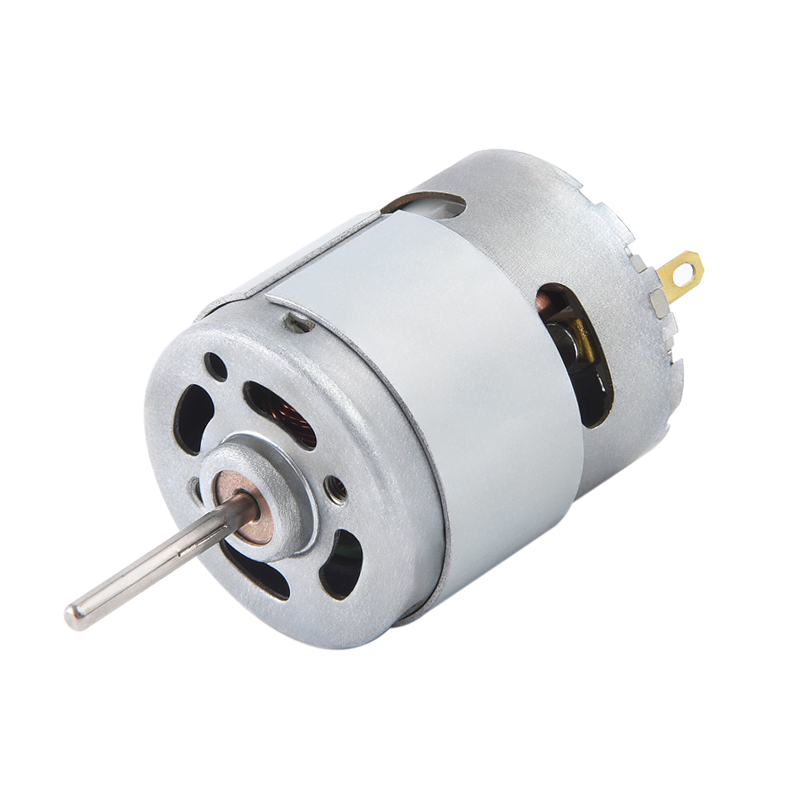
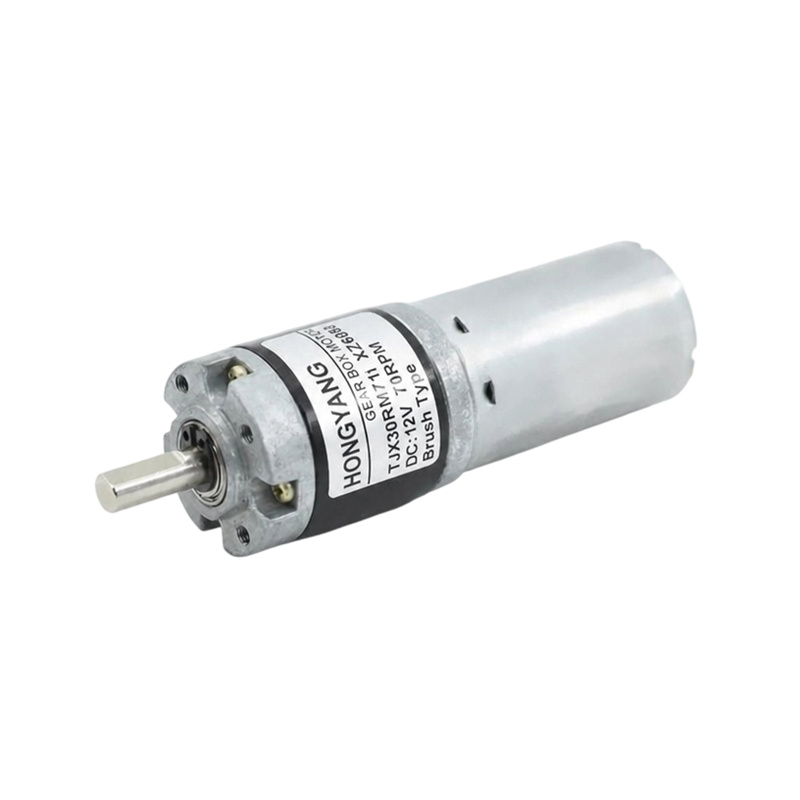
در یک موتور دنده ای در مقایسه با موتور پله ای، پاسخ کوتاه این است: هنگامی که برای چرخش مداوم به گشتاور بالا و ثابت در سرعت کم نیاز دارید، یک موتور دنده را انتخاب کنید و زمانی که به موقعیت دقیق و قابل تکرار نیاز دارید، یک موتور دنده ای را انتخاب کنید. . یک موتور دنده ای یک موتور استاندارد را با یک جعبه دنده جفت می کند که به صورت مکانیکی گشتاور را چند برابر می کند و سرعت خروجی را کاهش می دهد، در حالی که یک موتور پله ای با افزایش های زاویه ای ثابت و مجزا که مستقیماً توسط پالس های الکتریکی کنترل می شود حرکت می کند - نیازی به گیربکس نیست، اگرچه هنوز هم می توان برای گشتاور اضافی به جعبه دنده اضافه کرد. الف موتور دنده کوچک همان اصل ضرب گشتاور را در مقیاس مینیاتوری، معمولاً با قطر 6 تا 42 میلی متر، برای دستگاه های جمع و جور مانند قفل در، گیمبال دوربین و روباتیک اعمال می کند. در زیر، نحوه عملکرد هر نوع موتور را بررسی میکنیم، عملکرد واقعی آنها را مقایسه میکنیم و در مورد مواردی که هنگام تعیین یک موتور دنده کوچک باید به دنبال آن باشیم، توضیح میدهیم.
موتور دنده چگونه کار می کند
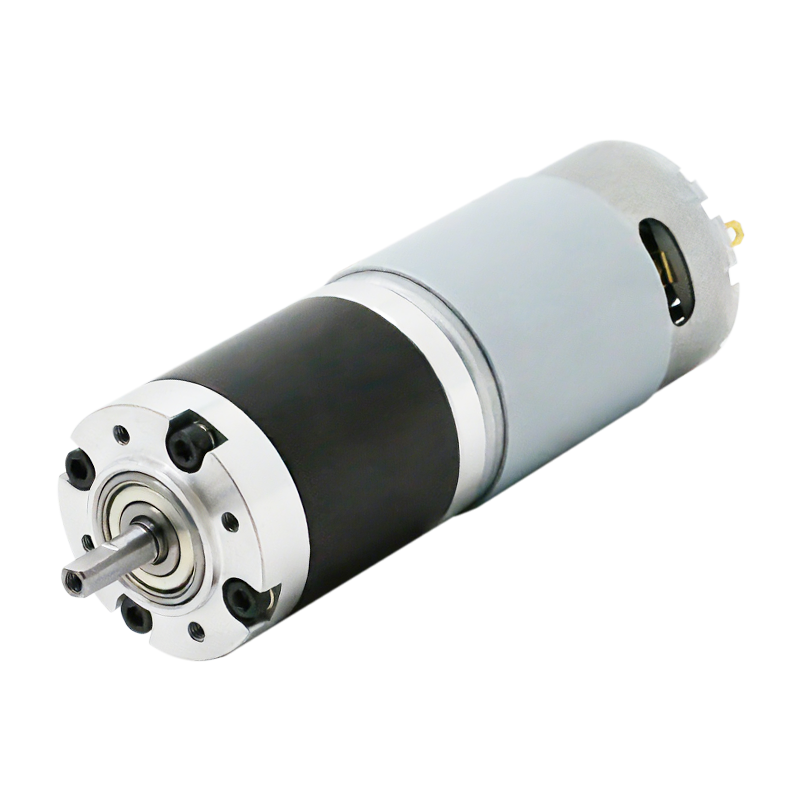
موتور دنده ای یک موتور AC یا DC استاندارد است که با یک گیربکس یا سیستم کاهش دنده ترکیب شده است که مستقیماً به شفت خروجی آن متصل است. گیربکس به عنوان یک ضربکننده گشتاور عمل میکند: یک موتور کوچک و کارآمد سریع اما ضعیف میچرخد و چرخ دندهها آن سرعت را با نیرو عوض میکنند و به شفت خروجی نهایی اجازه میدهند در حالی که فشار میدهد یا میکشد با گشتاور بسیار بیشتری کندتر بچرخد.
این طراحی موتورهای دنده ای را به انتخاب پیش فرض برای کاربردهایی تبدیل می کند که به نیروی چرخشی پایدار به جای نقاط توقف دقیق نیاز دارند - تسمه نقاله، آسانسور، پیشرانه وسایل نقلیه الکتریکی و ماشین آلات صنعتی عمومی همگی به این تجارت گشتاور در برابر سرعت متکی هستند.
انواع گیربکس رایج مورد استفاده در موتورهای دنده ای عبارتند از:
- گیربکس های اسپور - ساده، کارآمد و مقرون به صرفه برای نیازهای گشتاور و سرعت متوسط
- گیربکس های حلزونی - دندانهای زاویهدار عملکرد نرمتر و بیصداتری را تحت بارهای بالاتر ایجاد میکنند
- گیربکس های سیاره ای - بسیار فشرده با چگالی گشتاور عالی، رایج در جاهایی که فضا محدود است
- گیربکس های حلزونی - نسبتهای کاهش بسیار بالایی را ارائه میکنند و غیرقابل راندن به عقب هستند، که یک اثر نگهداشتن یا ترمز طبیعی ایجاد میکند.
چگونه یک موتور پله ای کار می کند
موتور پلهای نوعی موتور است که یک چرخش کامل را به تعداد ثابتی از مراحل مساوی تقسیم میکند و محور خود را بهجای چرخش پیوسته و هموار، با افزایشهای زاویهای گسسته و دقیق حرکت میدهد. یک موتور پله ای استاندارد 1.8 درجه، 200 مرحله کامل را در هر دور کامل می کند و با microstepping - تقسیم الکترونیکی هر مرحله - این وضوح می تواند حتی بیشتر اصلاح شود.
از آنجایی که موقعیت مستقیماً با شمارش پالسهای الکتریکی کنترل میشود، موتورهای پلهای میتوانند به موقعیتیابی دقیق در یک سیستم حلقه باز دست یابند، به این معنی که لزوماً نیازی به رمزگذار یا حسگر بازخورد ندارند تا بدانند شفت در کجا قرار گرفته است. این دلیل اصلی استاندارد بودن آنها در تجهیزاتی مانند چاپگرهای سه بعدی، ماشینهای CNC و دستگاههای پخش خودکار است، جایی که حرکت دقیق و قابل تکرار بیشتر از نیروی چرخشی خام اهمیت دارد.
موتورهای پله ای همچنین گشتاور نگهدارنده قوی را در حالت سکون ارائه می دهند، و شفت را در موقعیت تحت بار بدون رانش قفل می کنند - برای کاربردهایی مانند مفاصل بازوی رباتیک که نیاز به ثابت ماندن بین حرکات دارند مفید است.
موتور دنده در مقابل موتور پله ای: مقایسه مستقیم
جدول زیر تفاوتهای عملی را نشان میدهد که معمولاً تعیین میکند کدام نوع موتور متناسب با یک طراحی خاص است.
| عامل | موتور دنده ای | استپر موتور |
|---|---|---|
| قدرت اولیه | گشتاور بالا و ثابت | موقعیت یابی دقیق و قابل تکرار |
| نوع حرکت | چرخش مداوم | مراحل گسسته و با زاویه ثابت |
| گشتاور در محدوده سرعت | سازگار | بالا در سرعت کم، با افزایش سرعت به شدت کاهش می یابد |
| بازخورد موقعیت مورد نیاز است | به طور معمول بله، برای کنترل دقیق | خیر - موقعیت یابی حلقه باز با شمارش پالس |
| راندمان در بار زیاد | با اصطکاک دنده تقریباً 5-20٪ کاهش می یابد | در صورت فشار دادن شدید می تواند به زیر 50 درصد برسد |
| هزینه اولیه | بالاتر، به دلیل گیربکس | متوسط |
موتورهای دنده ای همچنین یک ویژگی مکانیکی را معرفی می کنند که ارزش دانستن آن را قبل از مشخص کردن آن دارد: واکنش برگشتی چرخ دنده - مقدار کمی بازی بین دندانه های دنده مشبک - معمولاً 0.5 تا 3 درجه اجرا می شود. ، که می تواند به کاهش جزئی دقت در برنامه های حساس به موقعیت ترجمه شود. طراحی درایو مستقیم یک موتور پله ای به طور کامل از این مسئله جلوگیری می کند، که بخشی از دلیل تسلط آن در تجهیزات تعیین موقعیت حیاتی است.
زمان انتخاب هر نوع موتور
تطبیق موتور با کار معمولاً به پاسخ دادن به یک سؤال ختم می شود: آیا برنامه باید چیزی را با نیرو حرکت دهد یا دقیقاً چیزی را قرار دهد؟
موتور دنده ای را انتخاب کنید که
- این برنامه به گشتاور بالا در سرعت کم و پیوسته نیاز دارد - نوار نقاله، آسانسور و ماشین آلات سنگین
- بار قابل توجه است و موقعیت توقف دقیق کمتر از نیروی کشش یا فشار خام است
- مکانیسم به جای شروع و توقف در افزایش های گسسته، به طور مداوم اجرا می شود
هنگامی که یک موتور پله ای انتخاب کنید
- موقعیت یابی دقیق و قابل تکرار اولویت است - چاپگرهای سه بعدی، سرهای برش CNC و مکانیسم های فوکوس دوربین
- این طراحی از کنترل حلقه باز سود می برد و از هزینه و پیچیدگی اضافی رمزگذار جلوگیری می کند
- یک شفت نیاز دارد که موقعیت ثابتی را تحت بار بدون جابجایی بین حرکات نگه دارد
برخی از طرحها از یک موتور پلهای دندهای برای به دست آوردن بهترین هر دو دنیا استفاده میکنند - گیربکس گشتاور اصلی استپر را چند برابر میکند و در عین حال وضوح گام موثر آن را نیز اصلاح میکند، زیرا هر پله موتور اکنون با زاویه کوچکتری در محور خروجی پس از کاهش دنده مطابقت دارد.
چه چیزی یک موتور دنده کوچک را تعریف می کند
یک موتور دنده کوچک از همان اصل موتور به اضافه گیربکس در مقیاس مینیاتوری استفاده می کند، که برای کاربردهایی ساخته شده است که هم گشتاور و هم ردپای فیزیکی مهم هستند. سازندگان معمولاً موتورهای دنده ای کوچک را ارائه می دهند از حدود 6 میلی متر تا 42 میلی متر در قطر بیرونی ، با ولتاژهای نامی معمولاً بین 2 ولت تا 24 ولت DC و سرعت های خروجی از تقریباً 5 دور در دقیقه تا 2000 دور در دقیقه بسته به نسبت دنده انتخابی.
در کوچکترین نقطه این محدوده، یک موتور دندهای 6 میلیمتری میتواند بیش از یک گرم وزن داشته باشد - به اندازه کافی برای رباتیک مینیاتوری، گیمبال دوربین یا قفل خودکار درب - در حالی که هنوز گشتاور را بسیار فراتر از آن چیزی که موتور لخت میتواند به تنهایی ارائه دهد، چند برابر کند. به عنوان مثال، یک واحد میکروسیارهای نماینده، یک موتور 8-10 میلیمتری را با یک گیربکس تقریباً 10 میلیمتری ترکیب میکند تا نسبت کاهش 1:171 را تولید کند، که در مواردی که خروجی بسیار آهسته و با گشتاور بالا از یک بسته کوچک مورد نیاز است مفید است.
انتخاب مواد و نسبت گیربکس برای یک موتور دنده کوچک
هنگامی که روی یک موتور دنده کوچک قرار گرفتید، دو انتخاب از مشخصات بسیار مهم است: دنده ها از چه ساخته شده اند و نسبت کاهش چقدر تهاجمی است.
- چرخ دنده های پلاستیکی سبکتر، بیصداتر و مقرونبهصرفهتر هستند - مناسب برای لوازم الکترونیکی مصرفی، اسباببازیها و مکانیسمهای سبکتر با چرخههای کاری محدود.
- چرخ دنده های فلزی نیروهای بزرگتر را انتقال داده و به میزان قابل توجهی تحت بار یکسان دوام می آورد - معمولاً دو تا سه برابر عمر مفید یک گیربکس پلاستیکی معادل - آنها را به انتخاب بهتری برای کاربردهای سخت یا مستمر تبدیل می کند.
- گیربکس های مخلوط فلزی و پلاستیکی میانه ای را ارائه دهید، اغلب از پلاستیک در مرحله ورودی سریع چرخش برای کاهش نویز استفاده می شود و در عین حال فلز را در مراحل خروجی با گشتاور بالاتر نگه می دارد.
- نسبت دنده های بالاتر، حداکثر سرعت را با ضرب گشتاور بیشتر عوض می کند - نسبت 1:171 گشتاور خروجی بسیار بیشتری نسبت به نسبت 1:27 از همان موتور پایه تولید می کند، اما شفت خروجی را بسیار کندتر می چرخاند.
هنگام تعیین یک موتور دنده کوچک برای طراحی جدید، ارزش دارد بار هدف، چرخه کاری و تحمل نویز را مستقیماً با سازنده به اشتراک بگذارید - نسبت دنده، مواد گیربکس، سبک شفت خروجی و ولتاژ همگی معمولا قابل تنظیم هستند حتی در این قطرهای کوچک، بنابراین به ندرت نیاز است که یک قطعه سهام به مصالحه نهایی تبدیل شود.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

