

 Eng




نحوه کار موتورهای DC برس خورده: قطعات، اصول و موارد استفاده
 2026.04.01
 اخبار صنعت
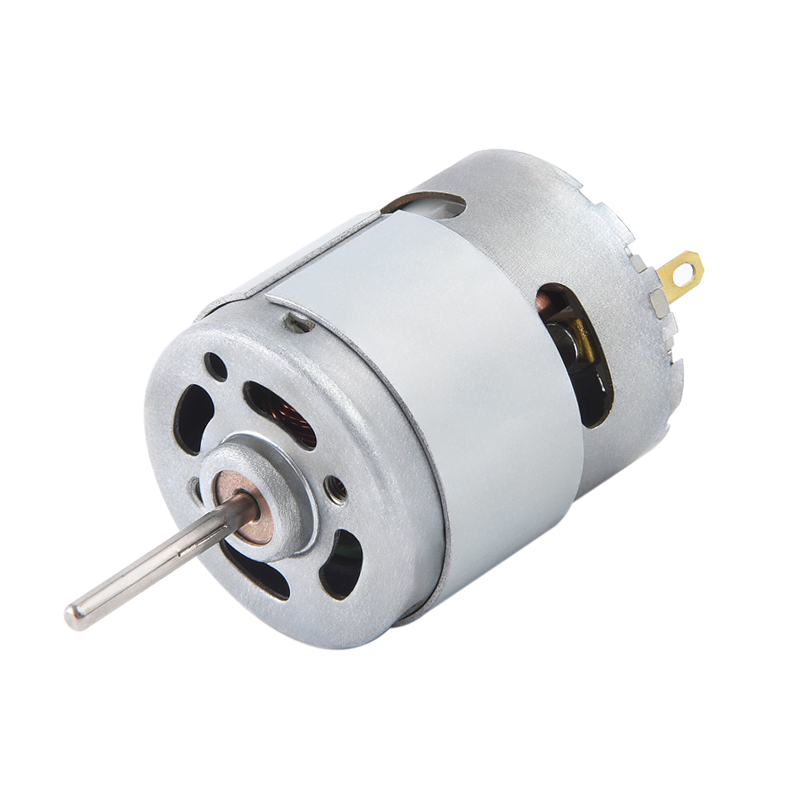
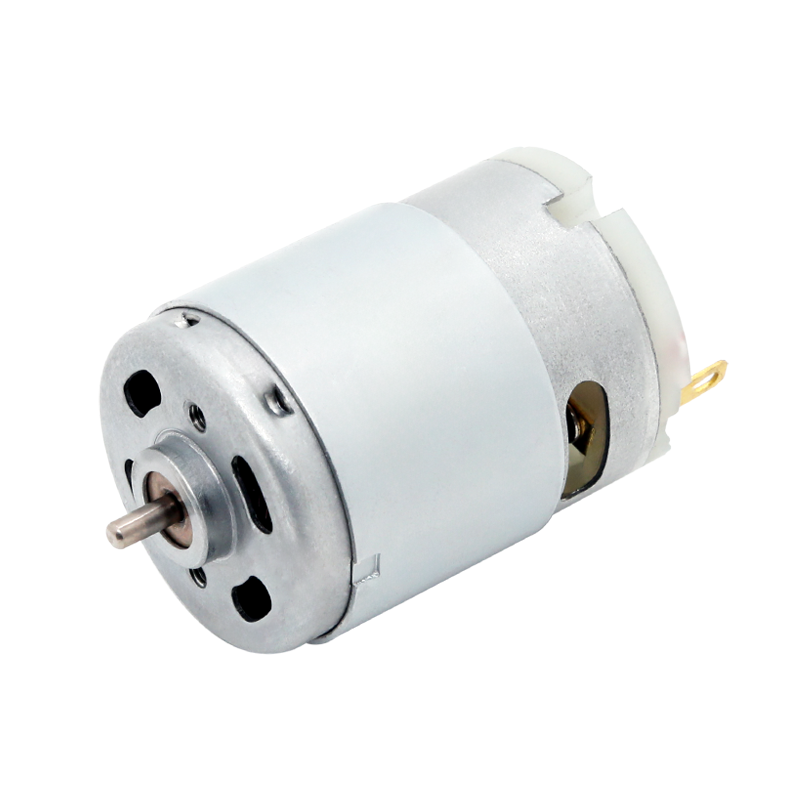
A موتور DC برس خورده انرژی الکتریکی را با عبور جریان مستقیم از یک سیم پیچ دوار در داخل یک میدان مغناطیسی به چرخش مکانیکی تبدیل می کند - برهمکنش بین نیروی الکترومغناطیسی و میدان مغناطیسی ثابت گشتاور تولید می کند که شفت را می چرخاند. "برس" در نام خود به تماس های کربن یا گرافیت اشاره دارد که اتصال الکتریکی به سیم پیچ دوار را از طریق یک کموتاتور حفظ می کند و به طور مداوم جهت جریان را تغییر می دهد تا چرخش را حفظ کند. موتورهای الکتریکی DC برس خورده یکی از قدیمی ترین و پرکاربردترین انواع موتور در تاریخ است که همه چیز از مسواک برقی و ابزار برقی گرفته تا لوازم جانبی خودرو و محرک های صنعتی را تامین می کند.
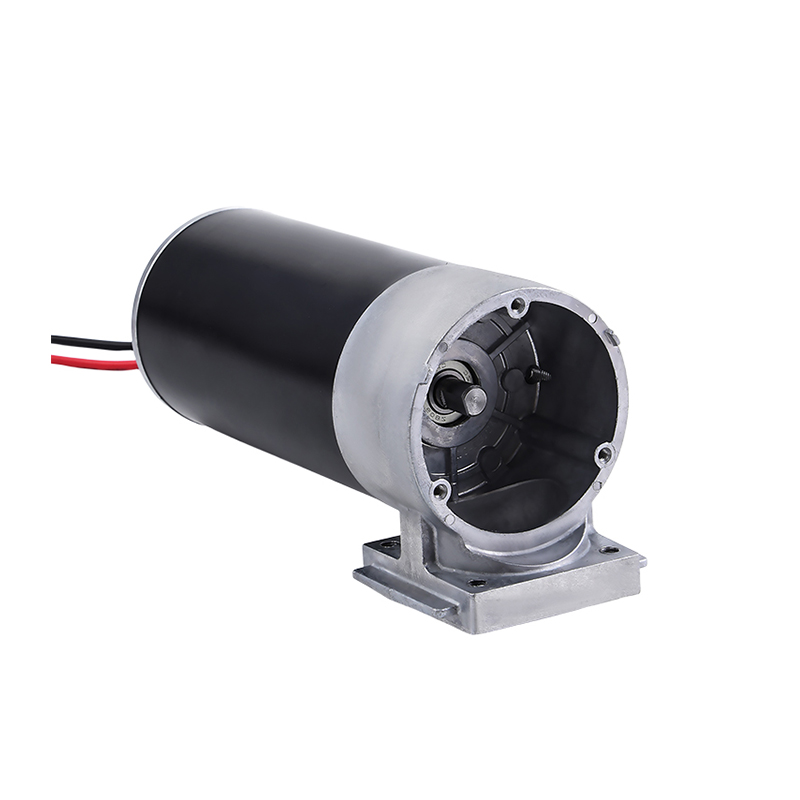
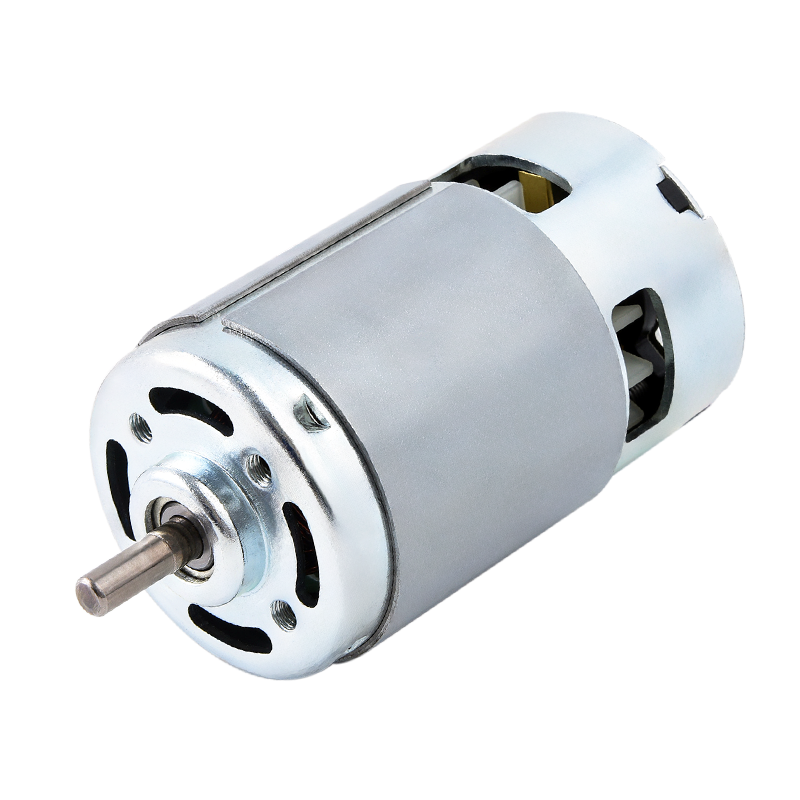
اجزای اصلی یک موتور الکتریکی DC برس خورده
هر موتور DC برس خورده - صرف نظر از اندازه یا کاربرد - شامل همان قطعات اساسی است که با هم کار می کنند. درک هر یک از اجزاء روشن می کند که چرا موتور در شرایط عملکردی متفاوت رفتار می کند.
استاتور (مگنت میدانی)
استاتور محفظه بیرونی ثابت موتور است. این شامل آهنرباهای دائمی (در موتورهای کوچک) یا سیم پیچ های میدان پیچشی (در موتورهای بزرگتر) است که یک میدان مغناطیسی ثابت ایجاد می کند که از طریق آن روتور می چرخد. استاتورهای آهنربای دائم در موتورها تا تقریباً استفاده می شوند 2 کیلو وات ; استاتورهای میدان زخمی در موتورها از اسب بخار کسری تا صدها کیلووات ظاهر می شوند که قدرت میدان باید قابل تنظیم باشد.
روتور (آرماتور)
روتور - که آرمیچر نیز نامیده می شود - جزء دوار است. این شامل یک هسته آهنی چند لایه با سیم پیچ های متعدد سیم مسی است. لمینیت تلفات جریان گردابی را تا میزان کاهش می دهد 60-70٪ در مقایسه با یک هسته آهنی جامد. سیمپیچها در فواصل زمانی مشخصی که توسط الگوی سیمپیچ تعیین میشود به بخشهای کموتاتور متصل میشوند. هنگامی که جریان از سیم پیچ های آرمیچر عبور می کند، سیم پیچ ها به آهنرباهای الکتریکی تبدیل می شوند که در برابر میدان استاتور واکنش نشان می دهند و نیروی چرخشی تولید می کنند.
کموتاتور
کموتاتور مجموعه ای استوانه ای از قطعات مسی است که روی محور روتور نصب شده و توسط نوارهای میکا از یکدیگر عایق شده اند. هر بخش به سیم پیچ آرمیچر خاصی متصل می شود. با چرخش روتور، بخشهای مختلف با برسها تماس پیدا میکنند و بهطور خودکار جهت جریان را از طریق سیمپیچ فعال معکوس میکنند - فرآیندی به نام کموتاسیون. بدون کموتاسیون، روتور پس از یک چرخش نیمه متوقف می شود زیرا نیروهای مغناطیسی جهت را معکوس می کنند. یک کموتاتور موتور کوچک معمولی دارد 3 تا 12 بخش ; موتورهای صنعتی بزرگ ممکن است بیش از 100 داشته باشند.
برس ها
برس ها are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically فشار تماس 15-30 کیلو پاسکال ). آنها جریان را از مدار خارجی به کموتاتور دوار منتقل می کنند. کربن ماده ترجیحی است زیرا خود روان کننده، رسانای الکتریکی است و به اندازه کافی نرم است که قبل از آسیب رساندن به سطح کموتاتور، می تواند پوشیده شود. طول عمر برس از 500 ساعت در موتورهای با جریان بالا تا بیش از 5000 ساعت در برنامه های کم بارگذاری شده
بلبرینگ و زنگ پایان
شفت روتور در هر انتها توسط بلبرینگ های ساچمه ای یا آستینی که در زنگ های انتهایی (درپوش های انتهایی) قرار دارند، پشتیبانی می شود. اینها شکاف هوایی دقیق را حفظ می کنند - معمولا 0.5 میلی متر تا 2 میلی متر - بین روتور و استاتور که برای بازده مغناطیسی حیاتی است. شکاف هوا باید یکنواخت باشد. تغییر حتی 0.1 میلی متر می تواند باعث لرزش، گشتاور ناهموار و سایش زودرس شود.
چگونه یک موتور DC برس خورده کار می کند: گام به گام
توالی عملکرد یک موتور الکتریکی DC برس خورده از اصول الکترومغناطیسی پیروی می کند که توسط مایکل فارادی و آندره ماری آمپر در اوایل قرن نوزدهم کشف شد. در اینجا دقیقاً چیزی است که از روشن شدن تا چرخش ثابت اتفاق می افتد:
- ولتاژ DC اعمال می شود به پایانه های برس جریان از برس مثبت، از طریق بخش کموتاتور در تماس با آن، به سیم پیچ آرمیچر جریان می یابد و از طریق برس منفی به بیرون باز می گردد.
- سیم پیچ حامل جریان یک میدان مغناطیسی ایجاد می کند در اطراف خود طبق قانون دست راست - سیم پیچ به یک آهنربای الکتریکی با قطب شمال و جنوب تبدیل می شود.
- نیروی لورنتس بر روی سیم پیچ تاثیر می گذارد - برهمکنش بین میدان مغناطیسی آرمیچر و میدان ثابت استاتور نیرویی تولید می کند (F = BIL، که در آن B قدرت میدان، I جریان، و L طول هادی است) که سیم پیچ را به طرفین فشار می دهد و گشتاور ایجاد می کند.
- روتور شروع به چرخش می کند همانطور که نیرو آن را به سمت تراز مغناطیسی می چرخاند. اگر جریان در جهت ثابت بماند، چرخش در موقعیت تراز متوقف می شود.
- کموتاتور جریان را تغییر می دهد - درست زمانی که سیم پیچ به تراز (نقطه گشتاور صفر) می رسد، برس ها از یک بخش کموتاتور به قسمت بعدی عبور می کنند و جهت جریان را در سیم پیچ معکوس می کنند. قطب های سیم پیچ می چرخند و چرخه دافعه-جذب دوباره شروع می شود.
- چرخش مداوم پایدار است زیرا کموتاتور جریان معکوس را در هر سیم پیچ در حین عبور از موقعیت خنثی نگه می دارد و اطمینان حاصل می کند که گشتاور همیشه در یک جهت چرخشی عمل می کند.
با سیم پیچ های آرمیچر متعدد - یک موتور معمولی دارای 9 تا 24 سیم پیچ است - موج گشتاور به حداقل می رسد و خروجی صاف و تقریباً ثابتی ایجاد می کند. هر چه تعداد سیم پیچ ها بیشتر باشد، منحنی گشتاور هموارتر می شود.
Back-EMF: تنظیم کننده سرعت داخلی موتور
همانطور که آرمیچر در میدان مغناطیسی می چرخد، به طور همزمان به عنوان یک ژنراتور عمل می کند - سیم پیچ های دوار خطوط میدان مغناطیسی را قطع می کنند و ولتاژی را تولید می کنند که مخالف ولتاژ تغذیه اعمال شده است. این نیروی الکتروموتور برگشتی (back-EMF) نامیده می شود و برای درک رفتار موتور DC برس بسیار مهم است.
معادله حاکم این است: V = E_back I × R ، که در آن V ولتاژ تغذیه، E_back برگشت-EMF، I جریان آرمیچر و R مقاومت آرمیچر است. هنگام راه اندازی، Back-EMF صفر است، بنابراین جریان - و در نتیجه گشتاور - در حداکثر است. یک موتور 12 ولت با مقاومت آرمیچر 1Ω می کشد 12 آمپر هنگام راه اندازی . با افزایش سرعت، Back-EMF افزایش می یابد و جریان را محدود می کند. در سرعت ثابت بدون بار، Back-EMF تقریباً برابر است با ولتاژ تغذیه و کاهش جریان به اندازه کافی برای غلبه بر تلفات اصطکاک.
این رفتار خودتنظیمی به این معنی است که اگر بار افزایش یابد و موتور کند شود، EMF برگشتی کاهش مییابد، جریان به طور خودکار افزایش مییابد و گشتاور برای جبران افزایش مییابد - همه اینها بدون هیچ مدار کنترل خارجی. این یکی از کاربردی ترین مزایای موتورهای DC براش است.
انواع موتورهای DC برس دار و تفاوت آنها
الکتروموتورهای DC برس دار بر اساس نحوه اتصال سیم پیچ میدان آنها (سیم پیچ استاتور) نسبت به آرمیچر طبقه بندی می شوند. هر پیکربندی رابطه سرعت-گشتاور متفاوتی را ایجاد می کند.
| نوع موتور | اتصال فیلد | تنظیم سرعت | گشتاور شروع | استفاده معمولی |
|---|---|---|---|---|
| آهنربای دائمی (PMDC) | بدون سیم پیچ میدان؛ آهنرباهای ثابت | خوب (سرعت-گشتاور خطی) | متوسط | اسباب بازی، خودرو، ابزار کوچک |
| سریال زخم | میدان به صورت سری با آرمیچر | ضعیف (سرعت با بار بسیار متفاوت است) | خیلی بالا | جرثقیل، کشش، استارت |
| زخم شانت | میدان به موازات آرمیچر | عالی (سرعت تقریباً ثابت) | متوسط | ماشین تراش، پمپ، فن |
| زخم مرکب | سیم پیچی سری و شنت | خوب (ویژگی متعادل) | بالا | آسانسور، کمپرسور، پرس |
موتورهای زخم سری: حداکثر گشتاور راه اندازی
در یک موتور DC برس خورده سری، سیم پیچ میدان جریان کامل آرمیچر را حمل می کند. در هنگام راه اندازی، هم قدرت میدان و هم جریان آرمیچر به طور همزمان حداکثر هستند و گشتاور راه اندازی را تولید می کنند. 3 تا 5 برابر بیشتر است از گشتاور نامی به همین دلیل است که موتورهای سری به لکوموتیوهای دیزلی و ترامواهای الکتریکی اولیه نیرو می دادند. خطر حیاتی: در شرایط بدون بار، جریان میدان کاهش مییابد و موتور میتواند تا سرعتهای مخرب شتاب بگیرد - موتورهای پیچ سری همیشه باید تحت بار کار کنند.
موتورهای زخم شنت: سرعت تقریباً ثابت
در موتورهای پیچ شنت، سیمپیچ میدان مستقیماً به ولتاژ تغذیه متصل میشود و بدون توجه به بار آرمیچر جریان ثابت میکشد. قدرت میدان تقریباً ثابت میماند، بنابراین سرعت از حالت بیبار به بار کامل تقریباً ثابت میماند - معمولاً کمتر از 5-10٪ در سراسر محدوده عملیاتی این باعث میشود موتورهای شنت برای ماشینابزارهایی که سرعت دوک باید ثابت بماند، ایدهآل میشود.
روش های کنترل سرعت برای موتورهای براش DC
یکی از مهمترین مزایای عملی موتورهای DC برس دار این است که به راحتی می توان سرعت آنها را کنترل کرد. برخلاف موتورهای القایی AC که به درایوهای فرکانس متغیر نیاز دارند، موتورهای DC برس به دستکاری مستقیم ولتاژ و جریان پاسخ می دهند.
کنترل ولتاژ (PWM)
مدولاسیون عرض پالس (PWM) کارآمدترین روش کنترل سرعت است. یک کنترل کننده PWM به سرعت ولتاژ منبع تغذیه را روشن و خاموش می کند - در فرکانس های معمولاً بین 1 کیلوهرتز و 20 کیلوهرتز - تغییر چرخه کار برای تنظیم میانگین ولتاژ تحویلی به موتور. در چرخه کاری 50%، ولتاژ متوسط نصف منبع تغذیه است. در 75٪، سه چهارم. اندوکتانس موتور جریان پالسی را به جریان تقریبا پیوسته تبدیل می کند. کنترل کننده های PWM به دست می آورند راندمان 90 تا 97 درصد ، در مقایسه با 60-80٪ برای تقسیم کننده های ولتاژ مقاومتی.
کنترل مقاومت آرمیچر
افزودن مقاومت به صورت سری با آرمیچر باعث کاهش ولتاژ در آن و کاهش سرعت می شود. این روش ساده و ارزان است، اما انرژی را به عنوان گرما در سراسر مقاومت هدر می دهد - راندمان متناسب با کاهش سرعت کاهش می یابد. عمدتاً برای کاربردهای کم هزینه و متناوب که در آن کنترل دقیق سرعت غیر ضروری است استفاده می شود.
تضعیف میدان (بالاتر از سرعت پایه)
در موتورهای میدان زخمی، کاهش جریان میدان میدان مغناطیسی استاتور را تضعیف می کند. با مخالفت کمتر از back-EMF، موتور فراتر از سرعت پایه نامی خود شتاب می گیرد - تکنیکی به نام تضعیف میدان. افزایش سرعت از سرعت پایه 2× تا 4× قابل دستیابی هستند، اگرچه گشتاور به طور متناسب کاهش می یابد. این معمولاً در درایوهای صنعتی که به محدوده سرعت وسیع در خروجی توان ثابت نیاز دارند استفاده می شود.
H-Bridge برای کنترل برگشت پذیر
معکوس کردن یک موتور DC برس خورده به سادگی نیاز به معکوس کردن جهت جریان از طریق آرمیچر دارد. یک مدار پل H - چهار ترانزیستور سوئیچینگ که در یک پیکربندی H مرتب شده اند - این کار را به صورت الکترونیکی انجام می دهد. در ترکیب با PWM، یک پل H فراهم می کند کنترل کامل چهار ربعی : درایو رو به جلو، درایو معکوس، ترمز احیا کننده و ترمز پویا. آی سی های پل H مانند L298N یا DRV8833 اجزای استاندارد در رباتیک و سیستم های تعبیه شده هستند.
ویژگی های عملکرد: گشتاور، سرعت و کارایی
منحنی سرعت-گشتاور موتور DC برس خورده یکی از مهمترین ویژگی های عملی آن است. برای یک موتور DC آهنربای دائم، این رابطه خطی و قابل پیش بینی است:
- سرعت بدون بار (ω₀): حداکثر سرعت زمانی که شفت خروجی بار صفر را حمل می کند. Back-EMF تقریباً برابر با ولتاژ تغذیه است. جریان حداقل است
- گشتاور استال (T_stall): حداکثر گشتاور در سرعت صفر؛ هنگامی رخ می دهد که شفت ثابت نگه داشته شود. جریان برابر با V/R (حداکثر ممکن) است. می تواند باشد 5-10× گشتاور پیوسته نامی
- نقطه عملیاتی رتبه بندی شده: سرعت و گشتاور مشخص شده توسط سازنده در جایی که راندمان بهینه شده است، معمولاً در 70 تا 80 درصد سرعت بدون بار
- اوج بازده: موتورهای DC برس خورده معمولاً به دست می آورند بازده 75 تا 85 درصد در نقطه عملیاتی رتبه بندی شده خود؛ انواع آهنربای دائمی به سمت انتهای بالاتر عمل می کنند
یک مثال عینی: یک موتور 24 ولتی PMDC با توان 100 وات با سرعت بی باری 3000 دور در دقیقه و گشتاور توقف 0.5 نیوتن متر حداکثر قدرت را در حدود 1500 دور در دقیقه و 0.25 نیوتن متر ارائه می دهد که تقریباً می کشد. 4.2 آمپر با بازده 80 درصد .
| کلاس قدرت | محدوده ولتاژ | سرعت معمولی | اوج راندمان | برنامه های کاربردی رایج |
|---|---|---|---|---|
| <10 وات (میکرو) | 1.5-9 ولت | 3000-15000 دور در دقیقه | 50-65٪ | اسباب بازی، سرگرمی، طرفداران کوچک |
| 10W-500W | 12-48 ولت | 1000-6000 دور در دقیقه | 70-83٪ | ابزار برقی، رباتیک، خودرو |
| 500W-10kW | 48-300 ولت | 500-3000 دور در دقیقه | 80-88٪ | ماشین آلات صنعتی، لیفتراک |
| > 10 کیلو وات (بزرگ) | 250-750 ولت | 300-1500 دور در دقیقه | 85-92٪ | کارخانه های نورد، درایوهای کششی |
جایی که امروزه از موتورهای DC برس خورده استفاده می شود
علیرغم رقابت موتورهای القایی DC و AC بدون جاروبک، موتورهای الکتریکی DC برس خورده در کاربردهایی که سادگی، هزینه کم یا گشتاور راهاندازی بالا بیشتر از معایب تعمیر و نگهداری آنها است، غالب باقی میمانند. بازار جهانی موتور DC برس دار تقریباً ارزش گذاری شد 12 میلیارد دلار در سال 2023 و به ایفای نقش های حیاتی در صنایع ادامه می دهد.
برنامه های کاربردی خودرو
- موتورهای استارت: موتورهای DC برس پیچ سری که گشتاورهای استال را ارائه می دهند 100-300 نیوتن متر برای به کار انداختن موتورهای احتراق داخلی
- تنظیم کننده های پنجره، تنظیم کننده های صندلی، موتورهای آینه: موتورهای PMDC ولتاژ پایین (12 ولت، 10 تا 30 وات)
- موتورهای برف پاک کن: پیچ شنت برای سرعت تقریباً ثابت در بارهای مختلف تیغه
- موتورهای دمنده HVAC: معمولا 12 ولت PMDC، 50 تا 150 وات، با کنترل سرعت مقاومتی
ابزارهای برقی و محصولات مصرفی
- دریل ها و پیچ گوشتی های شارژی: تولید موتورهای 12-20 ولت PMDC گشتاور 30-80 نیوتن متر در چاک از طریق کاهش گیربکس
- آسیاب های زاویه ای و اره های مدور: موتورهای یونیورسال (شکلی از موتورهای DC زخمی سری که با AC نیز کار می کند) در 5000-10000 دور در دقیقه
- جاروبرقی: موتورهای جهانی در 15000 تا 30000 دور در دقیقه برای قدرت مکش بالا از یک بسته کوچک
- مسواک و ریش تراش برقی: موتورهای مینیاتوری PMDC زیر 1 وات که در 3-6 ولت کار می کنند
کاربردهای صنعتی و رباتیک
- درایوهای نوار نقاله و محرک که در آن به کنترل PWM و معکوس کردن ساده نیاز است
- اتصالات رباتیک در سکوهای آموزشی و سطح مبتدی که در آن هزینه و قابلیت کنترل بیشتر از کارایی اهمیت دارد.
- سیستم های سروو با بازخورد رمزگذار برای کنترل موقعیت دقیق در دستگاه های CNC و پزشکی
- درایوهای آسیاب نورد و بالابرهای جرثقیل که در آن موتورهای پیچ سری گشتاور راه اندازی عظیمی ارائه می دهند
موتور DC Brushed در مقابل موتور DC بدون برس: تفاوت های کلیدی
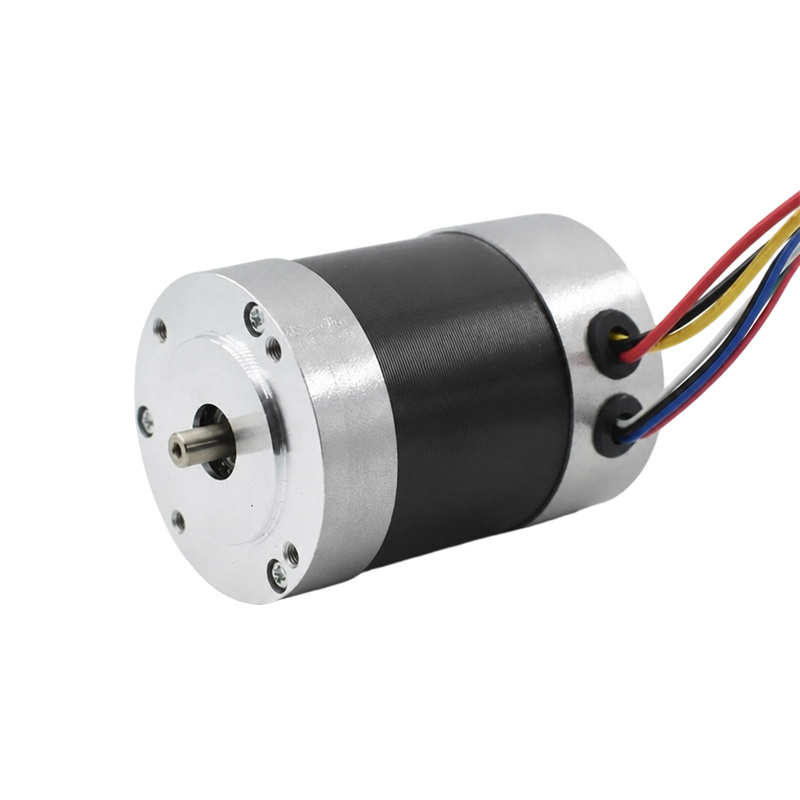
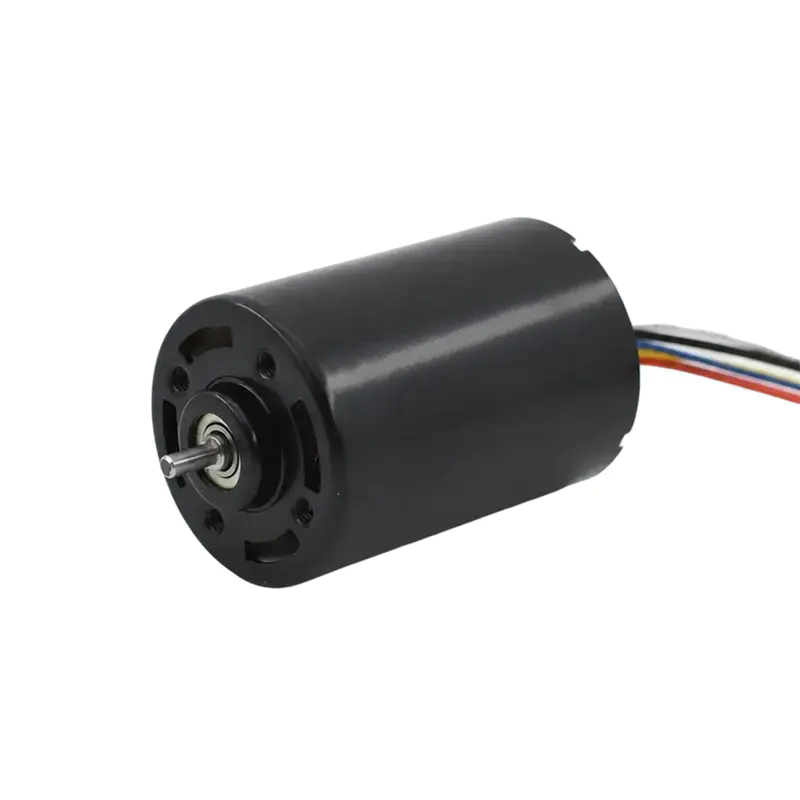
موتور DC بدون جاروبک (BLDC) از کموتاسیون الکترونیکی از طریق یک کنترلکننده به جای برسهای فیزیکی و کموتاتور استفاده میکند. هر دو نوع موتور با DC تغذیه می شوند و اصول الکترومغناطیسی مشابهی دارند، اما مبادلات عملی آنها به طور قابل توجهی متفاوت است.
| عامل | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| کموتاسیون | مکانیکی (کموتاتور برس) | الکترونیکی (سنسورهای کنترل کننده) |
| کارایی | 75-88٪ | 85-95٪ |
| تعمیر و نگهداری | نیاز به تعویض منظم برس | عملاً بدون نیاز به تعمیر و نگهداری |
| هزینه (فقط موتور) | کم | بالاer (30–100% more) |
| کنترلر مورد نیاز است | اختیاری (مقاومتی ساده یا PWM) | اجباری (درایور ESC یا BLDC) |
| طول عمر | 500-5000 ساعت (محدود به قلم مو) | 10000-50000 ساعت |
| نویز و EMI | بالاer (brush arcing generates EMI) | کمer |
| سادگی کنترل سرعت | بسیار ساده (تنظیم ولتاژ) | پیچیده (نیاز به سیستم عامل/حسگرها) |
حکم: زمانی که یک موتور DC برس خورده را انتخاب کنید هزینه اولیه پایین، کنترل ساده و گشتاور راه اندازی بالا اولویت هستند. زمانی که برنامه به عمر طولانی، راندمان بالا یا عملکرد در محیط های مهر و موم شده و حساس به جرقه نیاز دارد، BLDC را انتخاب کنید.
حالت های رایج خرابی و نحوه افزایش عمر موتور DC برس
درک حالت های خرابی به مهندسان و تکنسین ها کمک می کند تا از خرابی های پرهزینه جلوگیری کنند. موتور الکتریکی DC برس دار دارای الگوهای سایش کاملاً مستند است که با نگهداری مناسب قابل پیش بینی و مدیریت است.
پوشیدن برس
برس ها wear at a rate of approximately 0.01-0.05 میلی متر در ساعت عملکرد بسته به چگالی جریان، سرعت و فشار فنر. هنگامی که برس ها کمتر از حداقل طول خود (معمولاً 25 تا 30 درصد طول اولیه) سایش می کنند، فشار تماس کاهش می یابد، قوس الکتریکی افزایش می یابد و آسیب کموتاتور تسریع می شود. برسها را در هر بازه زمانی برنامهریزیشده تعمیر و نگهداری بررسی کنید و قبل از رسیدن به حداقل طول آنها را تعویض کنید – تعویض برسها کسری از تعویض کموتاتور آسیبدیده هزینه دارد.
کموتاتور Damage
قوس زیاد - ناشی از فرسودگی برس ها، آلودگی یا جریان بیش از حد - مس کموتاتور را فرسایش می دهد و سطح را سوراخ می کند. یک کموتاتور حفره ای لرزش را افزایش می دهد، باعث سایش ناهموار برس و کاهش کارایی می شود. حفره های جزئی را می توان با ماشینکاری کموتاتور بر روی یک ماشین تراش و برش دادن عایق میکا تا 0.5 تا 1.0 میلی متر زیر سطح مس اصلاح کرد. آسیب شدید مستلزم تعویض کموتاتور یا پیچیدن موتور است.
خرابی سیم پیچ آرمیچر
گرمای بیش از حد ناشی از جریان اضافه پایدار (عملکرد بالاتر از جریان نامی برای دوره های طولانی) عایق سیم پیچ را تخریب می کند. عایق کلاس B (استاندارد) درجه بندی شده است حداکثر دمای سیم پیچ 130 درجه سانتی گراد ; کلاس F تا 155 درجه سانتیگراد؛ کلاس H تا 180 درجه سانتیگراد. هر 10 درجه سانتی گراد بالاتر از دمای نامی تقریباً عمر عایق را به نصف کاهش می دهد. از موتورهایی با درجه حرارتی مناسب برای چرخه کار استفاده کنید و حفاظت حرارتی (ترمیستورهای PTC یا کلیدهای دو فلزی) را در کاربردهای حیاتی نصب کنید.
نکات عملی افزایش عمر
- هرگز موتور برس خورده را بیش از چند ثانیه در حالت توقف کار نکنید - جریان استال است جریان نامی 5-10× و گرمای شدید تولید می کند
- فشار فنر برس را در محدوده مشخص شده سازنده نگه دارید - خیلی کم باعث ایجاد قوس می شود. خیلی سنگین سایش مکانیکی را تسریع می کند
- موتور را در یک دوره "Bedding-in" با بار سبک برای 10 تا 20 ساعت اول کار کنید تا برس ها با مشخصات سطح کموتاتور مطابقت داشته باشند.
- موتور را تمیز و خشک نگه دارید - گرد و غبار کربن ناشی از سایش برس رسانا است و در صورت تجمع در محفظه می تواند باعث اتصال کوتاه شود.
- یک خازن اسنابر اضافه کنید (معمولا سرامیک 0.1μF ) در سراسر پایانه های براش برای سرکوب EMI ناشی از قوس الکتریکی در محیط های الکترونیکی حساس
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

