

 Eng




موتور DC بدون براش چیست؟ نحوه کار و انواع کلید
 2026.03.25
 اخبار صنعت
A موتور DC بدون جاروبک (موتور BLDC) یک موتور سنکرون با کموتاسیون الکتریکی است که با جریان مستقیم تغذیه می شود، که در آن سیستم مکانیکی برس و کموتاتور سنتی با سوئیچینگ الکترونیکی جایگزین می شود. نتیجه موتوری است که خنکتر کار میکند، دوام بیشتری دارد، بیصداتر کار میکند و راندمان بالاتری را ارائه میکند - معمولا 85-93٪ در مقایسه با 75-80٪ برای موتورهای DC برس خورده معادل. این مزایا موتورهای BLDC را به انتخاب غالب در کاربردهای مختلف از فن های خنک کننده کامپیوتر گرفته تا وسایل نقلیه الکتریکی و اتوماسیون صنعتی تبدیل کرده است.
موتور DC بدون براش چگونه کار می کند
در یک موتور DC برسدار معمولی، برسهای کربنی به طور فیزیکی روی یک کموتاتور چرخان میلغزند تا جهت جریان را در سیمپیچهای روتور تغییر دهند و چرخش مداوم ایجاد کنند. این تماس مکانیکی باعث ایجاد اصطکاک، گرما و سایش می شود. یک موتور DC بدون جاروبک این موضوع را کاملاً از بین می برد.
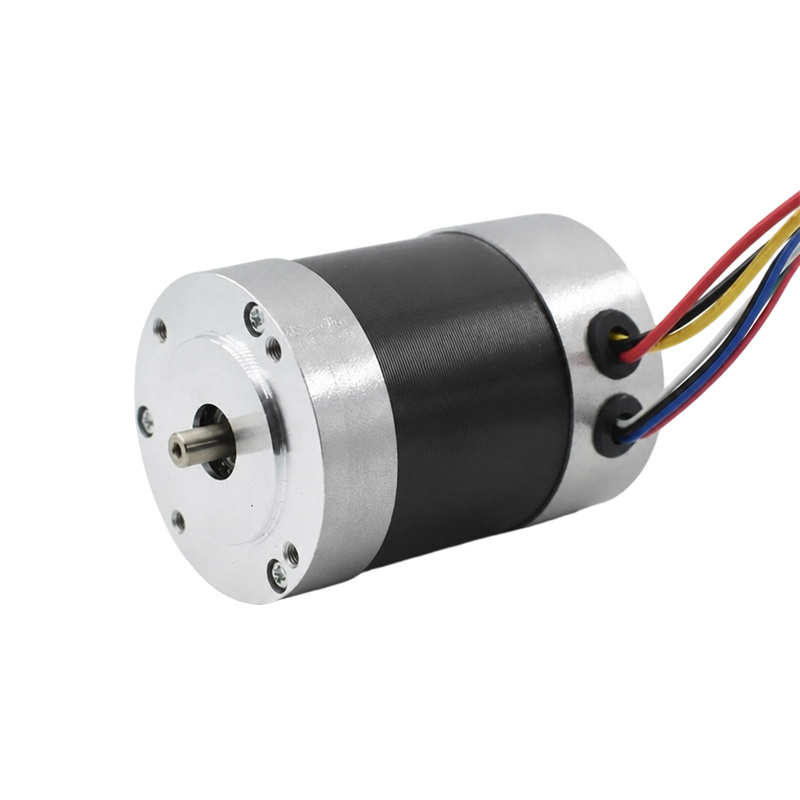
در یک موتور BLDC، آهنرباهای دائمی روی روتور هستند و کویل های زخمی (سیم پیچی استاتور) ساکن هستند . یک کنترلکننده الکترونیکی - که معمولاً از ماسفتها یا IGBT استفاده میکند - به سیمپیچهای استاتور در یک توالی دقیق انرژی میدهد و یک میدان مغناطیسی چرخشی ایجاد میکند که آهنرباهای دائمی روتور از آن پیروی میکنند. یک سنسور یا رمزگذار جلوه هال موقعیت روتور را نظارت می کند تا کنترل کننده دقیقا بداند چه زمانی باید هر فاز را تغییر دهد.
دنباله کموتاسیون
اکثر موتورهای BLDC از سیم پیچی سه فاز در پیکربندی ستاره (Y) یا مثلث استفاده می کنند. کنترلکننده دو فاز از سه فاز را در هر لحظه روشن میکند و در هر دور الکتریکی از شش حالت سوئیچینگ عبور میکند. این کموتاسیون شش مرحله ای میدان مغناطیسی دوار را تولید می کند. در درایوهای BLDC بدون سنسور، EMF عقب (نیروی حرکت الکتریکی) که در فاز بدون نیرو شناسایی میشود، جایگزین حسگرهای هال میشود - هزینه را کاهش میدهد و عملکرد را در دماهای شدید که در آن سنسورها از کار میافتند، امکانپذیر میکند.
اجزای اصلی یک موتور DC بدون جاروبک
- استاتور: مجموعه بیرونی ثابت که هسته های آهنی چند لایه را حمل می کند با کویل های مسی پیچیده می شود. تلفات هسته و تلفات مس راندمان موتور را تعیین می کند. ورقه های فولادی سیلیکونی با عیار بالا تلفات جریان گردابی را کاهش می دهند.
- روتور: مجموعه داخلی چرخان مجهز به آهنرباهای دائمی خاکی کمیاب - معمولاً نئودیمیم-آهن-بور (NdFeB) - که چگالی شار بالایی را در حجم فشرده ارائه می کند.
- سنسورهای اثر هال: سه حسگر با فاصله 120 درجه از هم، موقعیت قطب مغناطیسی روتور را تشخیص میدهند و سیگنالهای ESC/درایور را برای زمانبندی دقیق کموتاسیون تغذیه میکنند.
- کنترل کننده سرعت الکترونیکی (ESC) / راننده: مغز سیستم. بازخورد موقعیت را تفسیر می کند، سوئیچ فاز را کنترل می کند، سرعت را از طریق PWM (مدولاسیون عرض پالس) تنظیم می کند و در برابر جریان اضافی و دمای اضافی محافظت می کند.
- بلبرینگ: یاتاقان های توپ (متداول ترین) یا یاتاقان های آستین از شفت روتور پشتیبانی می کنند. کیفیت بلبرینگ مستقیماً بر سطح نویز و عمر مفید تأثیر می گذارد.
موتور DC بدون جاروبک در مقابل موتور DC Brushed: مقایسه مستقیم
| پارامتر | موتور DC بدون جاروبک | موتور DC برس خورده |
|---|---|---|
| کارایی | 85-93٪ | 75-80٪ |
| عمر خدمات | 10000-30000 ساعت | 1000-5000 ساعت |
| تعمیر و نگهداری | حداقل (بدون تعویض برس) | بازرسی/تعویض دوره ای برس |
| نویز و EMI | کم (بدون قوس برس) | بالاتر (جرقه برس EMI ایجاد می کند) |
| کنترل سرعت | دقیق و دامنه وسیع از طریق ESC | کنترل ولتاژ ساده تر |
| چگالی توان | بالاتر (گرما در استاتور، به راحتی دفع می شود) | پایین (گرمای تولید شده در روتور دوار) |
| هزینه سیستم | بالاتر (نیاز به الکترونیک راننده) | هزینه اولیه پایین تر |
| خطر جرقه / انفجار | هیچ (ایمن برای محیط های خطرناک) | حال (قوس قلم مو) |
انواع موتورهای DC بدون جاروبک با پیکربندی روتور
روتور داخلی (Inrunner) موتور BLDC
روتور در داخل استاتور قرار می گیرد، آرایش معمولی. موتورهای اینرانر معمولاً دارند اینرسی روتور پایین ، امکان شتاب و کاهش سرعت بیشتر را فراهم می کند. آنها برای کاربردهای پرسرعت مانند هواپیماهای RC که دور در دقیقه ممکن است از آن فراتر رود، مناسب هستند 50000 دور در دقیقه . با این حال، قطر روتور کوچکتر آنها بازوی گشتاور را محدود می کند و در نتیجه گشتاور کمتری در قدرت معادل ایجاد می کند.
روتور بیرونی (Outrunner) موتور BLDC
روتور بیرونی استاتور را میپیچد. این هندسه شعاع موثر روتور را افزایش می دهد و تولید می کند گشتاور به طور قابل توجهی در سرعت های پایین تر بدون گیربکس موتورهای Outrunner انتخاب استاندارد برای پیشرانه پهپادها، میزهای گردان مستقیم و موتورهای هاب دوچرخه الکترونیکی هستند. یک موتور پهپاد معمولی پیشتاز با سرعت 1000 کیلوولت (1000 دور در دقیقه در ولت) میتواند ارائه دهد. 3-5× گشتاور یک Inrunner قابل مقایسه با همان توان قدرت.
موتور BLDC شار محوری
شار مغناطیسی به جای شعاعی به موازات محور موتور حرکت می کند. این معماری یک موتور بسیار نازک و دیسکی شکل با نسبت قدرت به وزن استثنایی - برخی از طرح های شار محوری به چگالی توان بالا دست می یابند 5 کیلو وات بر کیلوگرم ، آنها را برای وسایل نقلیه الکتریکی، هواپیماها و تجهیزات صنعتی محدود به فضا جذاب می کند.
موتور DC بدون برس میکرو: دقت در یک بسته مینیاتوری
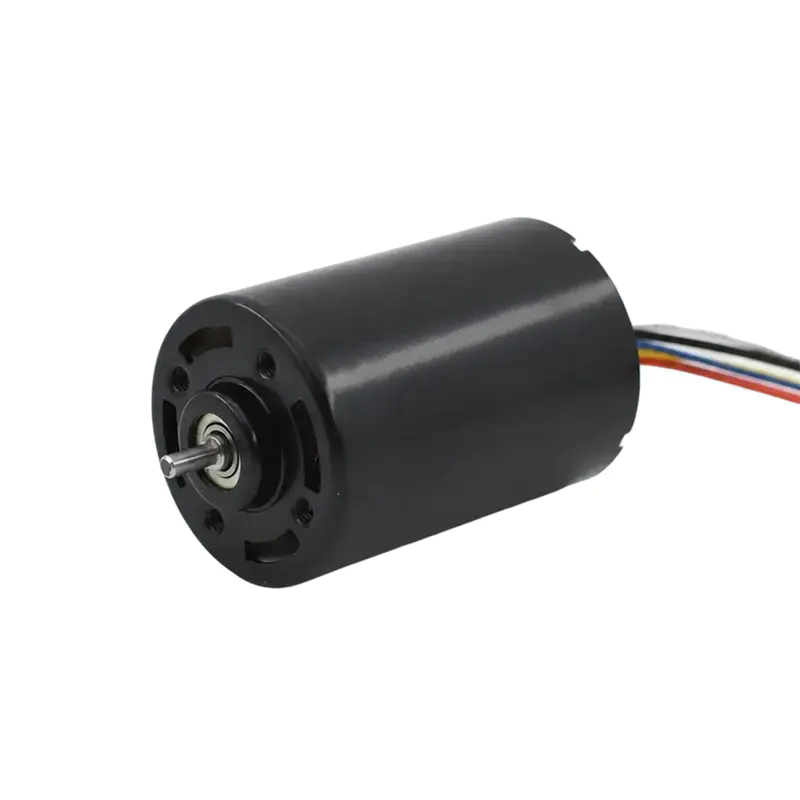
A موتور میکرو براشلس DC فناوری BLDC را در مقیاس بسیار کوچک به کار میبرد - معمولاً با قطرهای خارجی متفاوت از 4 میلی متر تا 22 میلی متر و توان خروجی از کمتر از 1 وات تا حدود 50 وات. حذف برس ها به ویژه در این مقیاس بسیار مهم است زیرا برس های کوچک شده بسیار سریع فرسوده می شوند و آلودگی ذرات ایجاد می کنند که در تجهیزات پزشکی یا نوری غیرقابل قبول است.
مشخصات کلیدی موتورهای میکرو BLDC
| قطر | ولتاژ معمولی | سرعت بدون بار | توان پیوسته | برنامه معمولی |
|---|---|---|---|---|
| 4-6 میلی متر | 3.3-5 V | 50000-100000 دور در دقیقه | < 1 وات | پهپادهای میکرو، پوشیدنی |
| 8-12 میلی متر | 5-12 V | 20000-60000 دور در دقیقه | 1-5 وات | تجهیزات پزشکی، ابزار دندانپزشکی |
| 16-22 میلی متر | 12-24 V | 10000-30000 دور در دقیقه | 5-50 وات | رباتیک، اتوماسیون آزمایشگاهی، گیمبال های دوربین |
جایی که از موتورهای DC بدون برس میکرو استفاده می شود
- ابزار پزشکی و جراحی: هندپیسهای دندانپزشکی، آندوسکوپها، پمپهای تزریق و رباتهای جراحی به موتورهایی نیاز دارند که آلودگی ذرات صفر را تولید کنند و چرخههای استریلسازی را حفظ کنند - نیازهایی که فقط طرحهای بدون برس میتوانند به طور قابل اعتماد پاسخگو باشند.
- پهپادها و پهپادهای مینیاتوری: موتورهای میکرو BLDC در برد 8 تا 16 میلیمتر، ملخها را بر روی پهپادهای نانو و پهپادهای داخلی هدایت میکنند که وزن آنها بر حسب گرم اندازهگیری میشود.
- تثبیت کننده دوربین (گیمبال): موتورهای میکرو BLDC صاف و با چسبندگی کم، جهت گیری دوربین را بدون ایجاد لرزش در فیلم حفظ می کنند.
- ابزار آزمایشگاهی و تحلیلی: سانتریفیوژها، میکروپمپ ها و تجهیزات طیف سنجی به کنترل دقیق سرعت و فواصل نگهداری طولانی متکی هستند.
- لوازم الکترونیکی مصرفی: موتورهای اسپیندل درایو دیسک سخت، فن های خنک کننده نوت بوک و مسواک های برقی همگی از فناوری کوچک BLDC استفاده می کنند.
پارامترهای عملکرد موتور BLDC که باید بدانید
انتخاب یک موتور DC بدون جاروبک بدون درک مشخصات اصلی آن منجر به عملکرد ضعیف یا خرابی زودرس می شود. مهم ترین پارامترها عبارتند از:
- رتبه بندی KV (rpm/V): تعیین می کند که موتور در هر ولت منبع تغذیه بدون بار چند دور در دقیقه تولید می کند. یک موتور 1500 کیلوولت در 12 ولت تقریباً 18000 دور در دقیقه تخلیه می شود. KV کمتر = گشتاور بیشتر. KV بالاتر = سرعت بیشتر.
- رتبهبندی جریان پیوسته (A): حداکثر جریان پایدار بدون تجاوز از محدودیت های حرارتی. فراتر از این درجه، عایق سیم پیچ را تخریب می کند و در عرض چند دقیقه باعث آسیب غیرقابل برگشت می شود.
- گشتاور استال (N·m یا mN·m): حداکثر گشتاوری که موتور در سرعت صفر تولید می کند. این امر گیربکس ها یا بارهایی را که می توان مستقیماً هدایت کرد، محدود می کند.
- ثابت Back-EMF (Ke): ارتباط نزدیک با KV. تعیین می کند که موتور در واحد سرعت چه مقدار ولتاژ تولید می کند. برای طراحی راننده و محاسبات ترمز احیا کننده حیاتی است.
- تعداد قطب ها: قطب های بیشتر = گشتاور نرم تر در سرعت های پایین اما حداکثر RPM را محدود می کند. موتورهای دو قطبی می توانند به سرعت بسیار بالایی برسند. موتورهای 14 قطبی گشتاور کم سرعت صاف را برای کاربردهای درایو مستقیم فراهم می کنند.
- مقاومت حرارتی (°C/W): نشان می دهد که موتور به ازای هر وات اتلاف چقدر سریع گرم می شود. موتورهای با مقاومت حرارتی پایین (تاتباع حرارت خوب) بارهای پیوسته بالاتری را تحمل می کنند.
نحوه انتخاب موتور DC بدون برس مناسب
- گشتاور بار و سرعت مورد نیاز را تعریف کنید. نقطه عملیاتی را محاسبه کنید: چه گشتاور (N·m) در چه سرعتی (rpm) مورد نیاز است؟ این مقدار توان مورد نیاز را تنظیم می کند: P = T × ω.
- روتور داخلی یا روتور بیرونی را انتخاب کنید. بارهای با سرعت بالا و گشتاور کم به نفع رانندگان است. بارهای درایو مستقیم با سرعت کم و گشتاور بالا به نفع پیشی گیران است. اگر گیربکس قابل قبول باشد، هر کدام از تنظیمات کار می کند.
- ولتاژ را بر اساس گذرگاه سیستم انتخاب کنید. KV موتور را با ولتاژ تغذیه خود مطابقت دهید تا نقطه کار در نقشه بازده موتور قرار گیرد. راه اندازی یک موتور با KV بالا در ولتاژ بالا بدون محدودیت بار باعث اتلاف انرژی و خطر افزایش سرعت می شود.
- بررسی محدودیت های حرارتی تأیید کنید که میزان جریان پیوسته از جریان مورد نیاز شما در نقطه عملیاتی با حداقل حاشیه بیشتر است 20-30٪ .
- تغییر سنسور در مقابل بدون حسگر را انتخاب کنید. موتورهای حسگر (حسگرهای هال) در کاربردهای بار متغیر که نیاز به راهاندازی نرم دارند، برتری دارند. طراحی های بدون سنسور برای کاربردهای با سرعت ثابت مانند فن ها و پمپ ها ساده تر و مقرون به صرفه تر هستند.
- درایور/ESC سازگار را انتخاب کنید. محدوده ولتاژ راننده، درجه جریان و نوع کموتاسیون (حسگر/بدون حسگر) را با موتور مطابقت دهید. درایور ناهماهنگ شایع ترین علت خرابی سیستم BLDC در برنامه های کاربردی است.
کاربردهای رایج موتورهای DC بدون جاروبک توسط صنعت
| صنعت | کاربرد | چرا BLDC؟ |
|---|---|---|
| خودرو / EV | موتورهای کششی، فرمان برقی، دمنده های HVAC | راندمان بالا، عمر طولانی، کنترل دقیق |
| لوازم الکترونیکی مصرفی | دوک های HDD، فن های لپ تاپ، ابزار برقی بی سیم | سر و صدای کم، اندازه جمع و جور، قابلیت اطمینان |
| HVAC / لوازم خانگی | کمپرسور اینورتر، فن، درام ماشین لباسشویی | کنترل سرعت متغیر، صرفه جویی در انرژی تا 30٪ |
| اتوماسیون صنعتی | درایوهای سرو، سیستم های نوار نقاله، دوک های CNC | موقعیت یابی دقیق، چرخه کاری بالا، تعمیر و نگهداری کم |
| هوافضا / هواپیماهای بدون سرنشین | پیشرانه پهپاد، محرک ها، چرخ های واکنش | نسبت قدرت به وزن، قابلیت اطمینان در محیط های سخت |
| پزشکی | ربات های جراحی، پمپ های تزریق، ونتیلاتور | آلودگی ذرات برس صفر، سازگاری با استریلیزاسیون |
مزایا و محدودیت ها: یک ارزیابی صادقانه
مزایا
- عمر عملیاتی طولانی تر: بدون برس برای پوشیدن، موتورهای BLDC به طور معمول به موفقیت می رسند 20000-30000 ساعت MTBF (میانگین زمان بین خرابی ها)، اغلب بیش از تجهیزاتی که در آن نصب شده اند.
- راندمان بالاتر در محدوده سرعت: کموتاسیون الکترونیکی در هر نقطه عملیاتی بهینه شده است. موتورهای برس خورده در بارهای جزئی به دلیل مقاومت ثابت تماس با برس کارایی خود را از دست می دهند.
- مدیریت حرارتی بهتر: گرما در استاتور ثابت تولید میشود که میتواند مستقیماً به محفظه موتور منتقل شود - بسیار مؤثرتر از خنک کردن روتور در حال چرخش.
- تداخل الکترومغناطیسی کم (EMI): بدون قوس برس به این معنی است که موتورهای BLDC با استانداردهای سختگیرانه EMI (EN 55014، CISPR 11) بدون فیلتر خارجی گسترده مطابقت دارند.
- ایمن در محیط های خطرناک: عدم وجود قوس، موتورهای BLDC را برای محیطهای قابل اشتعال یا گرد و غبار که در آن موتورهای برسکشی شده ممنوع است، مناسب میسازد.
محدودیت ها
- هزینه سیستم بالاتر: ممکن است خود موتور فقط کمی بیشتر از یک معادل برس خورده قیمت داشته باشد، اما درایور/ESC مورد نیاز اضافه می کند 30-100٪ به کل هزینه سیستم بسته به سطح توان.
- کنترل پیچیده تر: پیادهسازی نرمافزار راهاندازی، به حداقل رساندن موجهای گشتاور، و تضعیف میدان برای عملیات با سرعت بالاتر، نیازمند سیستمافزار پیچیده است - یک تلاش مهندسی قابل توجه.
- وابستگی آهنربای خاکی کمیاب: آهنرباهای NdFeB در معرض محدودیت های زنجیره تامین و نوسان قیمت هستند. آنها همچنین بالاتر از دمای کوری خود مغناطیس زدایی می کنند (معمولا 80-120 درجه سانتیگراد برای نمرات استاندارد).
- گشتاور گیره: در سرعتهای بسیار پایین، برهمکنش بین شکافهای استاتور و آهنرباهای روتور، موجهای گشتاور ("cogging") ایجاد میکند که باید از طریق انحراف یا الگوریتمهای کنترل پیشرفته در کاربردهای موقعیتیابی دقیق کاهش یابد.
روندهای آینده در فناوری موتور DC بدون جاروبک
فن آوری موتور BLDC به سرعت به تکامل خود ادامه می دهد که توسط برقی شدن حمل و نقل و گسترش رباتیک هدایت می شود. مسیرهای توسعه کلیدی عبارتند از:
- ماژول های موتور محرک یکپارچه: ترکیب موتور و قطعات الکترونیکی محرک آن در یک واحد مهر و موم شده، نصب را ساده می کند و سیم کشی را کاهش می دهد، که قبلاً در موتورهای میکرو BLDC 22 میلی متری و کوچکتر رایج است.
- درایورهای نیمه هادی با فاصله وسیع (WBG): دستگاه های سوئیچینگ کاربید سیلیکون (SiC) و نیترید گالیم (GaN) فرکانس های سوئیچینگ بالاتر را با تلفات کمتر ممکن می کنند و بازده سیستم را بالاتر می برند. 97% در برنامه های پریمیوم EV
- جایگزین های آهنربای فریت: هدف تحقیق در مورد موتورهای BLDC مبتنی بر فریت، کاهش وابستگی به خاک کمیاب و در عین حال حفظ عملکرد رقابتی از طریق هندسه بهینه استاتور است.
- تعمیر و نگهداری پیش بینی مبتنی بر هوش مصنوعی: تجزیه و تحلیل امضای جریان و ارتعاش در زمان واقعی، تشخیص زودهنگام سایش یاتاقان و تخریب سیمپیچ را امکانپذیر میسازد و عمر مفید کارآمد را فراتر از ارقام پایه چشمگیر افزایش میدهد.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

