

 Eng




موتور دنده DC چیست؟ انواع، کاربردها و نحوه عملکرد آن
 2026.04.15
 اخبار صنعت
موتور دنده دی سی چیست؟ پاسخ مستقیم
A DC موتور دنده ای یک موتور الکتریکی جریان مستقیم است که با یک کاهنده دنده (گیربکس) یکپارچه شده است. موتور انرژی الکتریکی را به انرژی مکانیکی چرخشی تبدیل می کند، در حالی که گیربکس متصل سرعت خروجی را کاهش می دهد و گشتاور خروجی را به نسبت افزایش می دهد. نتیجه یک واحد محرک فشرده و مستقل است که ارائه می دهد گشتاور بالا در سرعت پایین - ترکیبی که یک موتور DC استاندارد به تنهایی نمی تواند به طور موثر به آن دست یابد.
به طور عملی: اگر یک موتور DC برهنه با سرعت 5000 دور در دقیقه می چرخد اما برای به حرکت درآوردن تسمه نقاله با نیروی کششی قوی به 50 دور در دقیقه نیاز دارید، موتور دنده ای با نسبت دنده 100:1 دقیقاً همان را ارائه می دهد - در حالی که گشتاور را تقریباً 100 برابر می کند (منهای تلفات راندمان دنده، معمولاً 70-95٪).
موتورهای دنده DC یکی از پرکاربردترین اجزای حرکتی در مهندسی هستند که در همه چیز از بازوهای رباتیک و ویلچرهای برقی گرفته تا شیشه های اتوماتیک خودرو و خطوط مونتاژ صنعتی ظاهر می شوند.
موتور دنده DC چگونه کار می کند: مکانیسم هسته
درک موتور دنده DC مستلزم درک دو سیستم یکپارچه آن است که به ترتیب کار می کنند.
مرحله موتور DC
هنگامی که ولتاژ DC به پایانه های ورودی موتور اعمال می شود، جریان از سیم پیچ های آرمیچر داخل یک میدان مغناطیسی (که توسط آهنرباهای دائمی یا آهنرباهای الکتریکی ایجاد می شود) جریان می یابد. این فعل و انفعال نیروی چرخشی – گشتاور – تولید می کند که شفت موتور را می چرخاند. سرعت چرخش به ولتاژ اعمال شده بستگی دارد، در حالی که گشتاور به جریان بستگی دارد. اکثر موتورهای دنده DC کوچک بر روی آن کار می کنند 3 ولت، 6 ولت، 12 ولت یا 24 ولت ولتاژهای تغذیه
مرحله گیربکس
شفت موتور مستقیماً به یک جعبه دنده حاوی یک سری چرخ دنده های مشبک تغذیه می شود. هر مرحله دنده سرعت را با یک نسبت ثابت کاهش می دهد و گشتاور را چند برابر می کند. به عنوان مثال، یک گیربکس دو مرحله ای با نسبت 10:1 در هر مرحله، یک گیربکس کلی تولید می کند. کاهش 100:1 . شفت خروجی گیربکس با 1/100 سرعت موتور اما با گشتاور 100 برابر (قبل از کاهش بازده) می چرخد.
معاوضه گشتاور-سرعت
این اصل مهندسی اساسی در پشت هر موتور دنده ای است: سرعت و گشتاور با هم نسبت معکوس دارند در یک ورودی برق معین دوبرابر کردن ضریب دنده سرعت خروجی را به نصف و گشتاور خروجی را دو برابر می کند. این به مهندسان اجازه میدهد تا دقیقاً یک سیستم درایو را تنظیم کنند تا با نیازهای مکانیکی هر برنامهای بدون تغییر خود موتور مطابقت داشته باشد.
انواع اصلی موتورهای دنده DC
موتورهای دنده DC بر اساس نوع موتور DC مورد استفاده و پیکربندی گیربکس طبقه بندی می شوند. هر ترکیب با الزامات عملکرد متفاوتی مطابقت دارد.
بر اساس نوع موتور
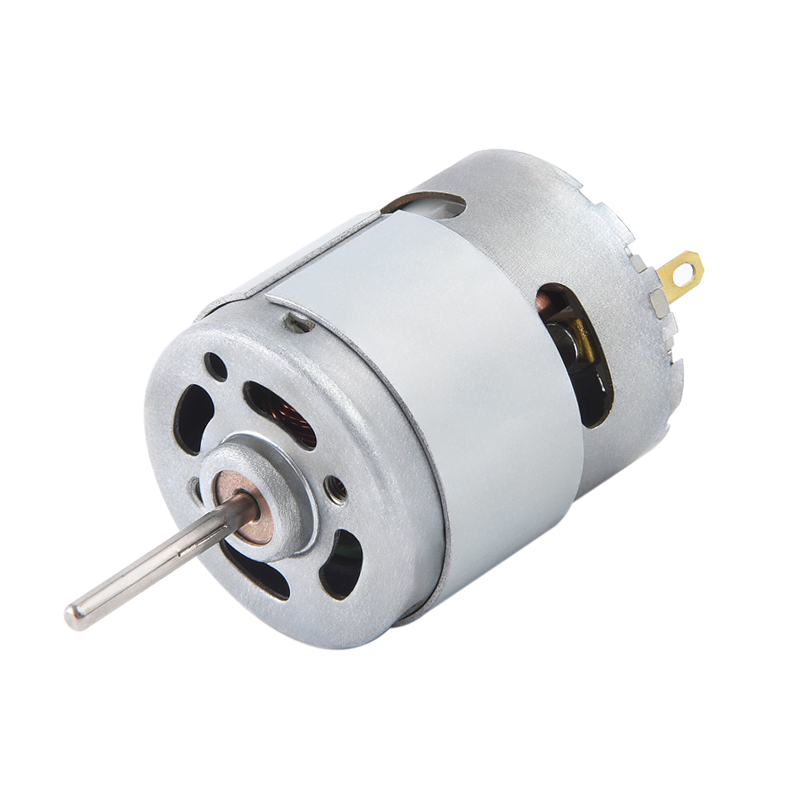
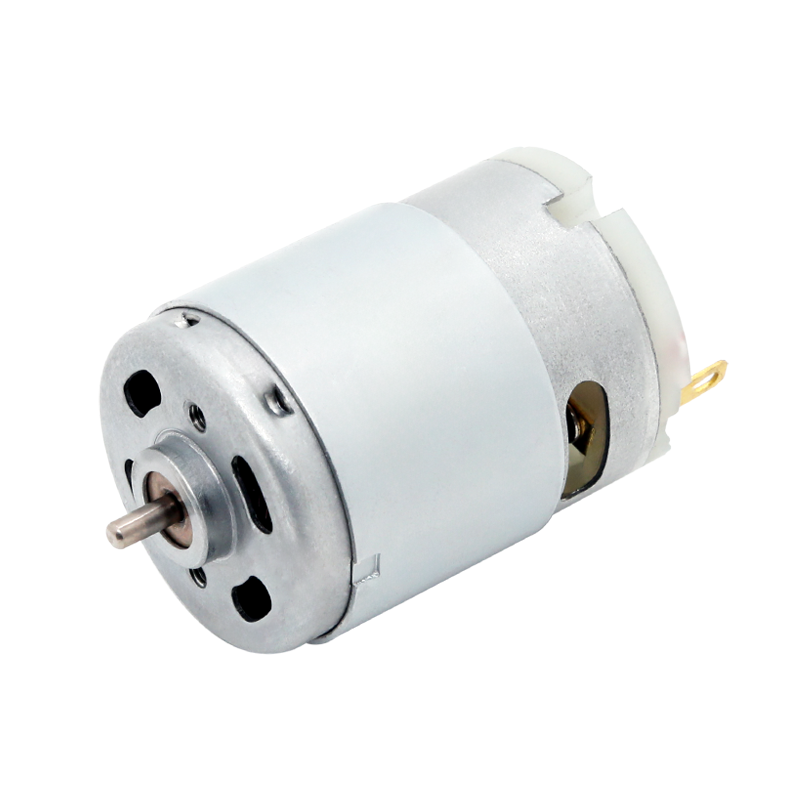
- موتور دنده DC برس خورده: از برس های کربن و یک کموتاتور برای انتقال جریان به آرمیچر دوار استفاده می کند. کنترل ساده، کم هزینه و آسان با مدارهای اصلی PWM. برس ها به مرور زمان فرسوده می شوند و معمولاً پس از آن نیاز به تعویض دارند 500-2000 ساعت عملیات رایج در اسباببازیها، محرکها، و برنامههای کم کار.
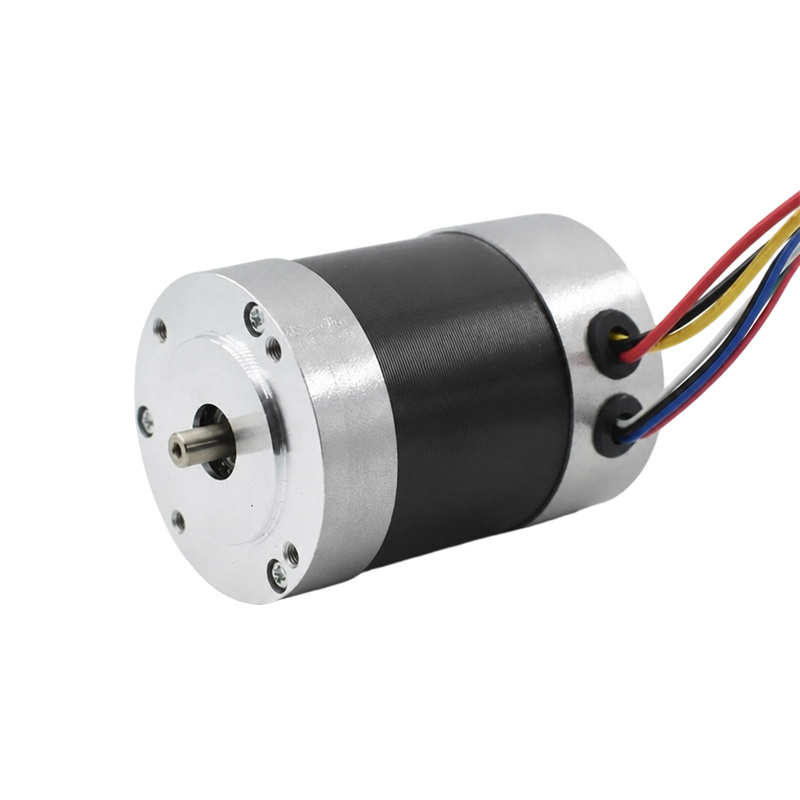
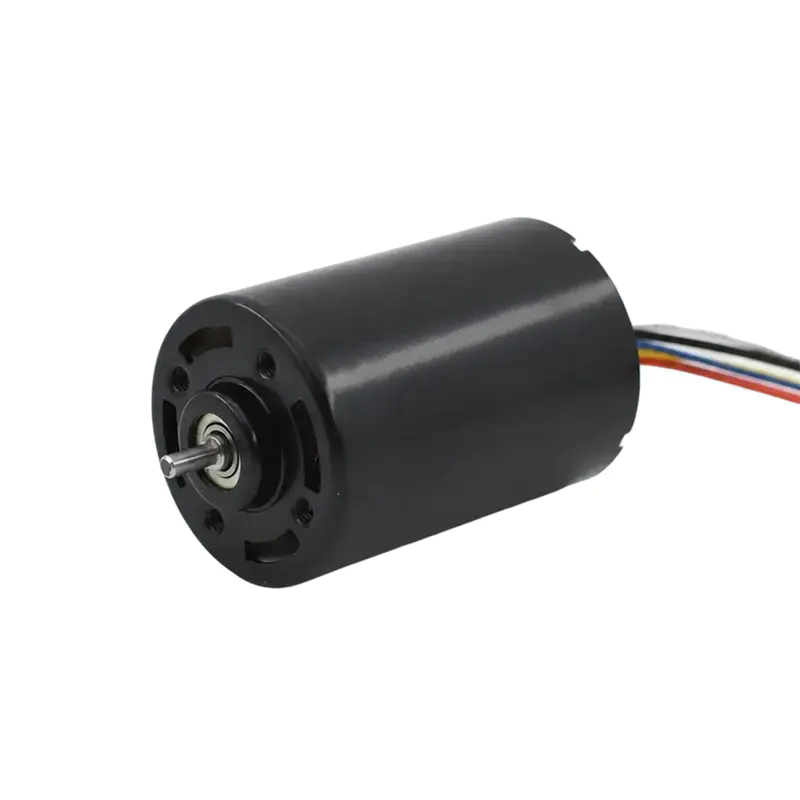
- موتور دنده DC بدون جاروبک (BLDC): با استفاده از کموتاسیون الکترونیکی برس ها را از بین می برد. عمر طولانی تری را ارائه می دهد (اغلب 10000 ساعت راندمان بالاتر (85-95%)، تداخل الکترومغناطیسی کمتر و مدیریت گرما بهتر. مورد استفاده در تجهیزات پزشکی، هواپیماهای بدون سرنشین و اتوماسیون دقیق.
- موتور دنده DC بدون هسته: آرمیچر فاقد هسته آهنی است، بنابراین بسیار سبک وزن است و با اینرسی بسیار کم پاسخگو است. ایده آل برای ابزارهای جراحی دستی، پروتزها و سیستم های دوربین که در آن حرکات ریز سریع و دقیق اهمیت دارد.
بر اساس نوع گیربکس
- موتور دنده اسپار: از چرخ دنده های موازی برش مستقیم استفاده می کند. ساده، مقرون به صرفه و در دسترس است. به دلیل درگیر شدن ناگهانی دندان، کمی سر و صداتر از انواع دیگر است. بهترین برای برنامه های با سرعت متوسط و بار متوسط.
- موتور دنده حلزونی: چرخ دنده ها به صورت زاویه ای بریده می شوند و باعث درگیری تدریجی دندان می شوند. این منجر به عملکرد نرم تر و بی صدا تر و ظرفیت بار بالاتر از چرخ دنده های خار. در اتوماسیون اداری، سیستم های HVAC و تجهیزات پردازش مواد غذایی ترجیح داده می شود.
- موتور دنده سیاره ای: دارای یک چرخ دنده مرکزی خورشیدی، چرخ دنده های سیاره اطراف و یک چرخ دنده حلقه بیرونی است. این طراحی به دست می آورد چگالی گشتاور بسیار بالا و نسبت دنده تا 1000:1 به شکل استوانه ای فشرده معمولاً در روباتیک، وسایل نقلیه الکتریکی و محرکهای با دقت بالا استفاده میشود.
- موتور دنده حلزونی: از یک پیچ حلزونی با یک چرخ حلزونی استفاده می کند که نسبت کاهش بسیار بالایی را ممکن می کند (تا 300:1 در یک مرحله) و خود قفل شدن ذاتی وقتی برق قطع شود ایده آل برای بالابرها، درب بازکن ها، و هر برنامه ای که نیاز به نگه داشتن بار بدون ترمز دارد.
مشخصات کلیدی توضیح داده شده است
انتخاب موتور دنده DC مناسب نیاز به درک این پارامترهای اصلی دارد. اشتباه خواندن حتی یکی می تواند منجر به از کار افتادن موتور یا عملکرد ضعیف شود.
| مشخصات | واحد | معنی آن چیست | محدوده معمولی |
|---|---|---|---|
| ولتاژ نامی | V (DC) | ولتاژ عملیاتی بهینه | 3 ولت - 48 ولت |
| سرعت بدون بار | دور در دقیقه | سرعت شفت خروجی بدون بار | 1 تا 1000 دور در دقیقه |
| گشتاور نامی | N·m یا kg·cm | گشتاور خروجی ایمن مداوم | 0.01 - 500 نیوتن متر |
| گشتاور استال | N·m یا kg·cm | حداکثر گشتاور در سرعت صفر | 2-10× گشتاور نامی |
| نسبت دنده | n:1 | کاهش سرعت ورودی به خروجی | 5:1 - 1000:1 |
| کارایی | % | توان به خروجی مفید تبدیل شده است | 50٪ - 95٪ |
| جریان رتبه بندی شده | A | قرعه کشی فعلی در بار نامی | 0.05A - 30A |
| رتبه بندی IP | کد IP | سطح حفاظت از گرد و غبار و آب | IP20 – IP67 |
قانون کلی طراحی: همیشه موتور دنده ای را انتخاب کنید که گشتاور نامی آن حداقل 1.5-2× گشتاور بار محاسبه شده برنامه شما باشد. این حاشیه ایمنی شامل نوسانات راه اندازی، تغییرات اصطکاک و نوسانات بار است که به راحتی می تواند از مقادیر حالت پایدار فراتر رود.
موتور دنده DC در مقابل سایر انواع موتور
مهندسان اغلب موتورهای دنده DC را در مقابل جایگزین ها ارزیابی می کنند. در اینجا نحوه مقایسه آنها در بحرانی ترین عوامل است.
| عامل | موتور دنده DC | موتور دنده AC | استپر موتور | سروو موتور |
|---|---|---|---|---|
| منبع تغذیه | DC (باتری/PSU) | برق AC | DC (پالسی) | DC یا AC |
| کنترل سرعت | آسان (PWM/ولتاژ) | متوسط (نیاز به VFD) | مبتنی بر گام | عالی (حلقه بسته) |
| گشتاور در سرعت کم | بالا | متوسط | بالا (but drops off) | بسیار بالا |
| دقت موقعیت | کم (حلقه باز) | کم | خوب (حلقه باز) | عالی |
| هزینه | کم – Moderate | متوسط | کم – Moderate | بالا |
| قابل حمل بودن | عالی | فقیر | خوب | خوب |
قوی ترین مزیت رقابتی موتور دنده DC آن است سادگی، هزینه کم و سازگاری با باتری - آن را به انتخاب پیش فرض برای برنامه های کاربردی موبایل، قابل حمل و حساس به هزینه تبدیل می کند.
کاربردهای واقعی موتورهای دنده DC
موتورهای دنده DC در طیف فوق العاده ای از محصولات تعبیه شده اند. تطبیق پذیری آنها از طیف وسیعی از ولتاژهای موجود، نسبت دنده و عوامل شکل ناشی می شود.
سیستم های خودروسازی
وسایل نقلیه مدرن شامل موتورهای دنده 20-70 DC بسته به مدل این شیشههای برقی (معمولاً 12 ولت، 30 تا 60 دور در دقیقه)، تنظیمکنندههای صندلی برقی، محرکهای درب ترکیبی HVAC، سیستمهای برف پاک کن شیشه جلو، و واحدهای کمکی فرمان برقی را هدایت میکنند. نیاز به قابلیت اطمینان در محیطهای خودرو، استفاده از انواع براشلس با راندمان بالا با رتبهبندی IP65 را هدایت میکند.
رباتیک و اتوماسیون
اتصالات ربات، گیره ها و سکوهای متحرک برای حرکت کنترل شده به موتورهای دنده DC وابسته هستند. موتورهای دنده سیاره ای استاندارد در اینجا هستند و نسبت دنده 20:1 تا 500:1 را در قطری به کوچکی 22 میلی متر ارائه می دهند. روباتهای آموزشی مانند آنهایی که از پلتفرم LEGO Technic استفاده میکنند و رباتهای مشارکتی صنعتی (cobots) از شرکتهایی مانند یونیورسال روباتها، هر دو بر این فناوری اصلی تکیه دارند.
تجهیزات پزشکی و کمکی
استفاده از ویلچر برقی موتورهای دنده DC 24 ولت براشلس گشتاور 80 تا 150 نیوتن متر را برای جابجایی ایمن کاربران در زمین های مختلف ارائه می دهد. پمپهای تزریق، رباتهای جراحی، اندامهای مصنوعی نیرومند و مکانیسمهای تنظیم تخت بیمارستان، همگی به دقت و قابلیت اطمینان موتورهای دنده DC فشرده بستگی دارند.
لوازم الکترونیکی مصرفی و لوازم خانگی
سیستمهای پرده خودکار، قفلهای هوشمند، کاغذ خردکنها، آسیابهای اسپرسوساز و قوطی بازکنهای برقی همگی از موتورهای دندهای DC کوچک استفاده میکنند. اینها معمولاً عمل می کنند 6-12 ولت با نسبت دنده بین 10:1 و 100:1، متعادل کردن عملکرد بی صدا با گشتاور کافی برای کارهای روزمره.
تجهیزات صنعتی
سیستمهای نوار نقاله، ماشینهای بستهبندی، تجهیزات نساجی و ماشینآلات کشاورزی از موتورهای دندهای DC با توان 100 وات تا چند کیلووات استفاده میکنند. موتورهای چرخ دنده حلزونی در اینجا به دلیل خاصیت قفل شوندگی خود متداول هستند، که از عقب نشینی در هنگام قطع برق جلوگیری می کند - یک ویژگی ایمنی مهم در بخش های نوار نقاله عمودی یا شیبدار.
نحوه انتخاب موتور دنده DC مناسب برای برنامه شما
این فرآیند انتخاب ساختاریافته را دنبال کنید تا از رایج ترین اشتباهات مشخصات جلوگیری کنید.
- گشتاور بار خود را تعریف کنید. گشتاور مورد نیاز برنامه شما را در شفت خروجی محاسبه یا اندازه گیری کنید. شامل اصطکاک، اینرسی، و هر بار شیب. a اضافه کنید ضریب ایمنی 1.5–2× برای تعیین حداقل گشتاور نامی مورد نیاز شما.
- سرعت خروجی مورد نیاز خود را تنظیم کنید. محدوده RPM مورد نیاز در خروجی را تعیین کنید. این، همراه با هدف گشتاور شما، به تعیین رتبه قدرت (قدرت = گشتاور × سرعت زاویه ای) کمک می کند.
- ولتاژ منبع تغذیه خود را انتخاب کنید. ولتاژ موتور را با منبع برق موجود خود مطابقت دهید - بانک باتری، منبع تغذیه یا سیستم الکتریکی خودرو. این امر فهرست نامزدها را به میزان قابل توجهی محدود می کند.
- نوع گیربکس را انتخاب کنید. استفاده از سیاره ای برای چگالی گشتاور بالا و دقت. کرم برای خود قفل شدن؛ مارپیچ برای کار مداوم آرام؛ برای کاربردهای ساده و کم هزینه.
- چرخه وظیفه را بررسی کنید موتورهای کار پیوسته (S1) برای عملکرد پایدار درجه بندی می شوند. موتورهای کار متناوب (S2، S3) می توانند بارهای اوج بالاتری را تحمل کنند اما به دوره های استراحت نیاز دارند. بیش از حد موتور بیش از چرخه کاری آن، شایع ترین علت خرابی زودرس است.
- الزامات زیست محیطی را در نظر بگیرید. برای محیط های خارج از منزل یا شستشو، مشخص کنید IP54 یا بالاتر . برای فرآوری مواد غذایی، محفظه های فولادی ضد زنگ و روان کننده های سازگار با NSF مورد نیاز است.
- عامل در روش کنترل. کنترل روشن/خاموش ساده فقط به یک رله یا سوئیچ ماسفت نیاز دارد. سرعت متغیر به یک کنترلر PWM نیاز دارد. کنترل موقعیت حلقه بسته به یک موتور مجهز به رمزگذار و یک کنترل کننده حرکت نیاز دارد.
کنترل موتور دنده DC: روش ها و اجزای سازنده
موتورهای دنده DC یکی از ساده ترین اجزای محرک برای کنترل الکترونیکی هستند که به تسلط آنها در سیستم های مبتنی بر باتری و میکروکنترلر کمک می کند.
کنترل سرعت PWM
مدولاسیون عرض پالس (PWM) میانگین ولتاژ تحویلی به موتور را با روشن و خاموش کردن سریع برق تغییر میدهد. الف 50٪ چرخه کاری در 12 ولت معادل 6 ولت متوسط را ارائه می دهد که تقریباً سرعت را نصف می کند. PWM کارآمد است (زیر 5 درصد در مدارهایی که به خوبی طراحی شده اند ضرر می کند) و امکان تنظیم سرعت صاف و بدون پله را از طریق میکروکنترلرهایی مانند آردوینو یا رزبری پای فراهم می کند.
H-Bridge برای کنترل دو جهته
مدار پل H شامل چهار کلید است که به شکل "H" در اطراف موتور قرار گرفته اند. با فعال کردن جفت سوئیچ های مختلف، جهت جریان از طریق موتور معکوس می شود و چرخش معکوس می شود. آی سی های پل H مانند L298N، DRV8833، یا TB6612FNG به طور گسترده در پروژه های رباتیک برای کنترل دو طرفه راحت با رتبه بندی جریان از 0.6A تا 4A استفاده می شود.
رمزگذار برای بازخورد موقعیت و سرعت
افزودن یک رمزگذار مربعی به شفت موتور اطلاعات سرعت و موقعیت را در زمان واقعی ارائه می دهد. بسیاری از موتورهای دنده DC با رمزگذارهای یکپارچه با وضوح تصویر موجود هستند 64 تا 1000 شمارش در هر دور . این کنترل PID حلقه بسته را فعال می کند، جایی که سیستم به طور خودکار ولتاژ را برای حفظ سرعت هدف یا رسیدن به موقعیت دقیق تنظیم می کند - تبدیل یک موتور دنده ساده به یک محرک دقیق.
حالت های رایج شکست و نحوه جلوگیری از آنها
موتورهای دنده DC مستحکم هستند، اما شرایط عملیاتی خاص سایش را تسریع کرده و باعث خرابی زودرس می شود.
- اضافه بار فراتر از گشتاور استال: عملکرد پایدار در استال باعث جذب جریان بیش از حد (اغلب 5-10× جریان نامی) می شود که به سرعت سیم پیچ ها را بیش از حد گرم می کند. همیشه با یک مدار محدود کننده جریان یا کلید قطع حرارتی محافظت کنید.
- خرابی روغن کاری دنده: چرخ دنده های خشک به طور تصاعدی سریعتر سایش می شوند. گیربکس های سیاره ای و خاردار از گریس استفاده می کنند که می تواند پس از چندین سال خشک شود. گیربکس های آب بندی شده را در فواصل زمانی توصیه شده توسط سازنده مجدداً روغن کاری کنید یا گیربکس های حمام روغن را برای کاربردهای طولانی مدت انتخاب کنید.
- سایش برس (موتورهای برس خورده): برس ها را هر 500 تا 1000 ساعت بررسی کنید. برس های فرسوده باعث ایجاد قوس الکتریکی، افزایش صدای الکتریکی و در نهایت آسیب کموتاتور می شوند. برس ها را قبل از سایش به حداقل طول مشخص شده روی نگهدارنده برس تعویض کنید.
- ورود رطوبت: آب سیم پیچ ها را خورده و روان کننده دنده را آلوده می کند. همیشه رتبه IP را با محیط مطابقت دهید. از موتورهای دارای استاندارد IP20 در مکان های بیرونی یا مستعد پاشش استفاده نکنید.
- افزایش ولتاژ: Back-EMF هنگام خاموش شدن موتور می تواند به مدارهای راننده آسیب برساند. همیشه a اضافه کنید دیود فلایبک در سرتاسر ترمینال های موتور برای بستن نوک ولتاژ هنگام استفاده از درایورهای ترانزیستور یا ماسفت.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

