

 Eng




موتور دنده چگونه کار می کند؟ راهنمای کامل
 2026.04.22
 اخبار صنعت
A موتور دنده ای با ترکیب یک موتور الکتریکی با یک کاهنده دنده (گیربکس) در یک واحد یکپارچه کار می کند. موتور خروجی چرخشی با سرعت بالا تولید می کند و گیربکس از یک سری چرخ دنده های مشبک استفاده می کند. این سرعت را کاهش دهید در حالی که گشتاور را به طور متناسب ضرب کنید . نتیجه یک سیستم درایو فشرده است که چرخش آهسته و قدرتمندی را ارائه می دهد - دقیقاً همان چیزی که اکثر برنامه های مکانیکی به آن نیاز دارند.
برای مثال، موتوری که با سرعت 1400 دور در دقیقه میچرخد و با یک گیربکس 70:1 جفت میشود، سرعت شفت خروجی فقط 20 دور در دقیقه را تولید میکند - اما با گشتاور. تا 70 برابر بیشتر است چیزی که موتور به تنهایی می تواند فراهم کند (منهای تلفات راندمان). این اصل چه از یک موتور دنده صنعتی بزرگ که یک نوار نقاله را هدایت می کند و چه از یک موتور دنده صنعتی استفاده می کنید، اعمال می شود موتور دنده کوچک چرخاندن مکانیزم داخل پرده بازکن اتوماتیک.
اصل کار اصلی: کاهش سرعت و ضرب گشتاور
فیزیک اساسی پشت هر موتور دنده ای نسبت دنده است. هنگامی که یک چرخ دنده کوچک (پینیون) با یک چرخ دنده محرک بزرگتر مشبک می شود، چرخ دنده محرک آهسته تر می چرخد اما نیروی چرخشی بیشتری اعمال می کند. رابطه مستقیم و قابل پیش بینی است:
- سرعت خروجی = سرعت ورودی ÷ نسبت دنده
- گشتاور خروجی = گشتاور ورودی × نسبت دنده × راندمان
راندمان یک موتور دنده معمولی از 85% تا 98% بسته به نوع چرخ دنده، با چرخ دنده های مارپیچ در انتهای بالا و چرخ دنده های حلزونی در انتهای پایین. این کاهش بازده تنها "هزینه" ضرب گشتاور است - بقیه انرژی به کار مکانیکی قابل استفاده تبدیل می شود.
در یک گیربکس چند مرحله ای، هر مرحله دنده نسبت را چند برابر می کند. دو مرحله 7:1 هر کدام نسبت ترکیبی 49:1 را تولید می کنند. در یک محفظه فشرده سه مرحله میتواند به نسبتهای بیش از 1000:1 دست یابد - به این ترتیب یک موتور دنده کوچک به اندازه یک مشت میتواند بار بسیار سنگینی را با سرعت تقریباً نامحسوس آهسته و کنترلشده حرکت دهد.
اجزای کلیدی داخل موتور دنده
درک آنچه در داخل یک موتور دنده وجود دارد به تشخیص مشکلات، انتخاب واحد مناسب و پیش بینی نیازهای تعمیر و نگهداری کمک می کند. هر موتور دنده ای بدون در نظر گرفتن اندازه یا نوع، دارای زیرسیستم های هسته یکسانی است.
- موتور الکتریکی: محرک اصلی - انرژی الکتریکی را به انرژی دورانی تبدیل می کند. بسته به کاربرد ممکن است AC (القایی)، DC (براش یا بدون جاروبک) یا پله/سرو باشد. محور موتور مستقیماً به مرحله اول گیربکس متصل می شود.
- شفت ورودی و چرخ دنده پینیون: شفت با سرعت بالا که از موتور به داخل جعبه دنده امتداد می یابد. پینیون (دنده کوچک) نصب شده بر روی این شفت فرآیند کاهش سرعت را آغاز می کند.
- قطار دنده: یک یا چند مرحله از چرخ دنده های به هم پیوسته ترتیب داده شده برای کاهش تدریجی سرعت و افزایش گشتاور. هر مرحله دارای یک چرخ دنده راننده و یک چرخ دنده محرک است.
- شفت خروجی: شفت نهایی با سرعت آهسته که نیرو را به بار رانده می کند. بسته به پیکربندی نصب ممکن است جامد، توخالی یا فلنجی باشد.
- محفظه گیربکس: تمام اجزای چرخ دنده را محصور و تراز می کند. معمولاً چدن، آلیاژ آلومینیوم یا پلاستیک مهندسی. همچنین به عنوان مخزن روغن در طرح های روغن کاری شده عمل می کند.
- بلبرینگ و مهر و موم: بارهای شفت را پشتیبانی کنید و از نشت روان کننده جلوگیری کنید. انتخاب بلبرینگ به طور مستقیم بر ظرفیت بار و عمر مفید تأثیر می گذارد.
- سیستم روغن کاری: روانکاری پاشش (حمام روغن) در واحدهای بزرگتر؛ بلبرینگ های آب بندی شده با چربی در موتورهای دنده ای کوچک و طرح های بدون نیاز به تعمیر و نگهداری.
انواع موتورهای دنده ای و نحوه عملکرد هر کدام متفاوت
نوع گیربکس مورد استفاده راندمان موتور دنده، سطح صدا، محدوده نسبت دنده و جهت گیری فیزیکی موتور دنده را تعیین می کند. انتخاب نوع اشتباه یکی از رایج ترین خطاهای مهندسی اپلیکیشن است.
موتور چرخ دنده ای
از چرخ دنده های برش مستقیم با دندانه های موازی با محور شفت استفاده می کند. ساده، ارزان و بسیار کارآمد ( 95-98٪ در هر مرحله )، اما به دلیل درگیر شدن ناگهانی دندان، صدای بیشتری تولید می کند. رایج در چاپگرها، لوازم خانگی کوچک و درایوهای صنعتی با سرعت پایین. پرکاربردترین پیکربندی در موتورهای دنده کوچک برای کاربردهای حساس به هزینه.
موتور چرخ دنده حلزونی
از دندانههای چرخ دنده زاویهدار استفاده میکند که به تدریج در سطح دندان درگیر میشوند و عملکرد نرمتر و بیصداتری نسبت به چرخ دندههای خار ایجاد میکنند. بهره وری می رسد 96-98٪ ، و بارهای گشتاور بالاتر را با ارتعاش کمتر تحمل می کنند. به طور گسترده در درایوهای نوار نقاله، میکسرها و ماشین آلات بسته بندی استفاده می شود. دندانه های زاویه دار نیروهای رانش محوری تولید می کنند که باید توسط بلبرینگ های رانش جذب شوند.
موتور چرخ دنده حلزونی
از یک پیچ مارپیچ (کرم) مشبک با چرخ کرم در زاویه 90 درجه استفاده می کند. معمولاً به نسبت دنده های بسیار بالایی دست می یابد 5:1 تا 100:1 در یک مرحله - در یک مسکن بسیار فشرده. مبادله اولیه راندمان است: موتورهای چرخ دنده حلزونی معمولاً در آن کار می کنند راندمان 50 تا 90 درصد ، با نسبت های بالاتر به دلیل تماس با دندان کشویی کارایی کمتری دارد. بسیاری از پیکربندیهای چرخ دنده حلزونی خود قفل میشوند - بار نمیتواند موتور را به عقب براند - و آنها را برای بلند کردن، درب بازکنها و کاربردهای موقعیتیابی ایدهآل میکند.
موتور دنده سیاره ای
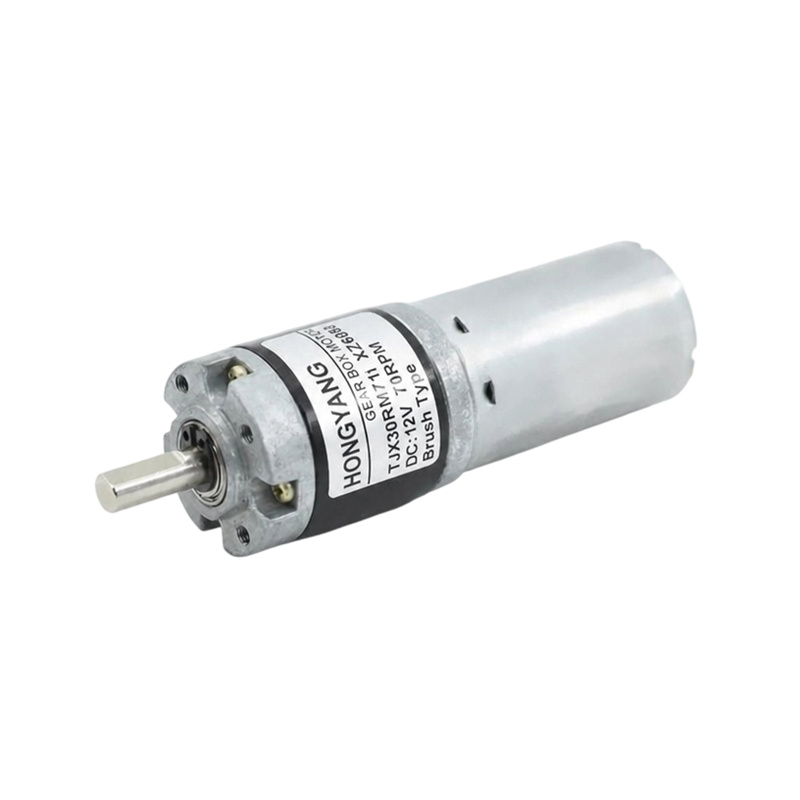
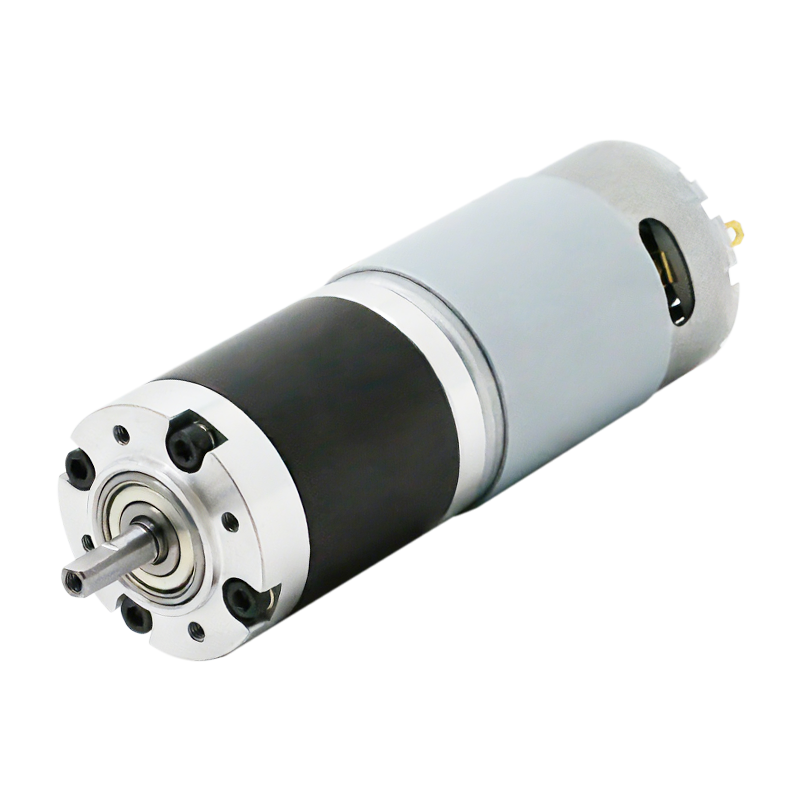
از یک چرخ دنده خورشیدی مرکزی، چرخ دنده های سیاره ای متعددی که به دور آن می چرخند و یک چرخ دنده بیرونی استفاده می کند. بار به طور همزمان در چندین دندانه چرخ دنده توزیع می شود و در نتیجه چگالی گشتاور بسیار بالا - یک موتور دنده سیاره ای می تواند 3 تا 5 برابر گشتاور یک واحد دنده خار با اندازه مشابه را ارائه دهد. راندمان بالا است 95-97٪ در هر مرحله . فشرده، کواکسیال (ورودی و خروجی در یک محور مشترک هستند) و برای روباتیک، ابزارهای برقی و وسایل نقلیه الکتریکی عالی است. همچنین پیکربندی غالب در موتورهای دنده کوچک مورد استفاده در اتوماسیون دقیق.
موتور دنده اریب
از چرخ دنده های مخروطی برای انتقال نیرو در زاویه استفاده می کند - معمولاً 90 درجه اما زوایای دیگر امکان پذیر است. زمانی استفاده می شود که محورهای محرک و بار باید عمود باشند و فضا اجازه پیکربندی زاویه راست را می دهد. در میکسرها، نوار نقاله هایی که تغییر جهت می دهند و تجهیزات کشاورزی رایج است.
انواع موتور دنده در یک نگاه: جدول مقایسه
| تایپ کنید | کارایی | محدوده نسبت | سطح نویز | چگالی گشتاور | استفاده معمولی |
|---|---|---|---|---|---|
| Spur | 95-98٪ | 3:1 - 10:1 در هر مرحله | متوسط – زیاد | کم – متوسط | چاپگر، لوازم خانگی، اسباب بازی |
| حلزونی | 96-98٪ | 3:1 - 10:1 در هر مرحله | پایین | متوسط – زیاد | نوار نقاله، بسته بندی |
| کرم | 50-90٪ | 5:1 - 100:1 در هر مرحله | پایین | متوسط | دروازه، آسانسور، میکسر |
| سیاره ای | 95-97٪ | 3:1 - 10:1 در هر مرحله | پایین | بسیار بالا | رباتیک، EVs، اتوماسیون |
| اریب | 93-97٪ | 1:1 - 6:1 | متوسط | متوسط | درایوهای زاویه راست، میکسرها |
تفاوت یک موتور دنده کوچک با واحدهای صنعتی
یک موتور دنده ای کوچک دقیقاً بر اساس اصول فیزیکی مشابه موتورهای صنعتی خود عمل می کند، اما برای فشردگی، ولتاژ پایین و گشتاور تولیدی کم تا متوسط طراحی شده است. اکثر موتورهای دنده ای کوچک برای کارکردن طراحی شده اند 3 ولت تا 24 ولت DC ، تولید سرعت خروجی از 1 دور در دقیقه تا 1000 دور در دقیقه و گشتاور را از چند گرم سانتی متر تا چندین نیوتن متر ارائه می دهد.
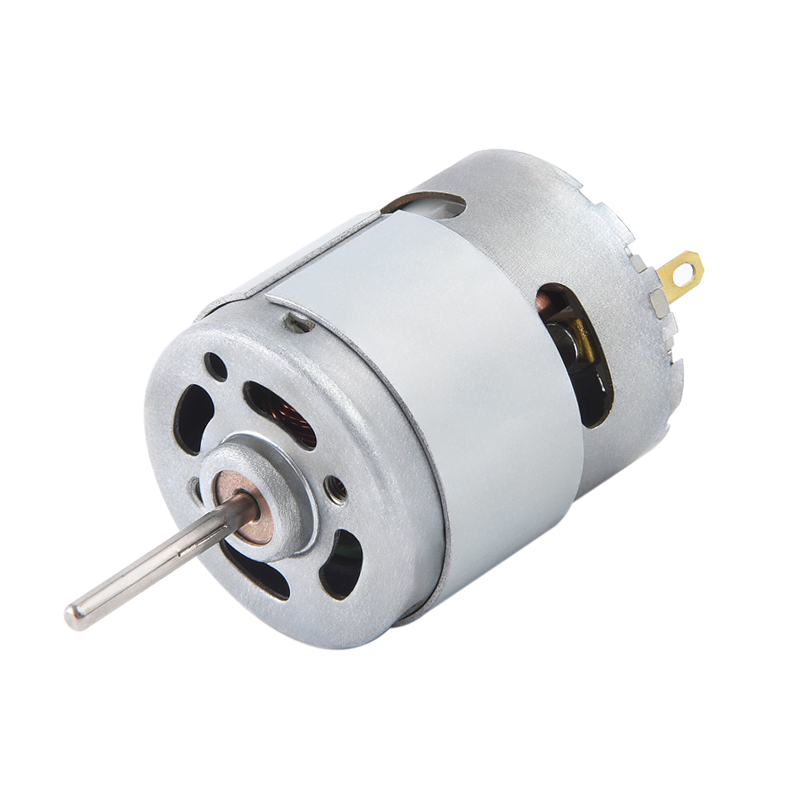
متداولترین پیکربندی موتور دندهای کوچک، یک موتور برسدار DC است که با یک گیربکس پلاستیکی یا فلزی یا گیربکس سیارهای جفت میشود، که اغلب بهعنوان موتور N20، N30 یا TT نامیده میشود. این واحدها در کیتهای رباتیک، دستگاههای خانه هوشمند، ابزار پزشکی، مکانیزمهای پانچ دوربین و دستگاههای پخش خودکار یافت میشوند.
تفاوت های طراحی در موتورهای دنده کوچک
- مواد دنده: موتورهای دنده کوچک اغلب از دنده های پلاستیکی مهندسی شده (POM، نایلون) به جای فولاد برای کاهش وزن، صدا و هزینه استفاده می کنند - اما با محدودیت بار کمتر، معمولاً کمتر از 5 نیوتن متر گشتاور پیوسته
- رمزگذارهای یکپارچه: بسیاری از موتورهای دنده کوچک شامل رمزگذارهای نوری یا مغناطیسی روی محور موتور برای بازخورد سرعت و کنترل موقعیت هستند - برای کاربردهای روباتیک و CNC ضروری است.
- ساخت و ساز مهر و موم شده: گیربکس های روغنی و مهر و موم شده نیاز به روغن کاری روغن را از بین می برند و امکان هر گونه جهت نصب را فراهم می کنند.
- گشتاور استال در مقابل گشتاور نامی: یک موتور دنده کوچک با سرعت 0.5 نیوتن متر پیوسته ممکن است دارای گشتاور توقف 1.5 تا 2 نیوتن متر باشد - درک این نسبت از فرسودگی در کاربردهای کار متناوب جلوگیری می کند.
مشخصات کلیدی که هنگام انتخاب موتور دنده باید درک کنید
هر برگه اطلاعات موتور دنده شامل مجموعه ای از پارامترهای عملکرد است. دانستن نحوه خواندن و استفاده از آنها برای تطبیق موتور با برنامه بدون تعیین بیش از حد (و خرج کردن بیش از حد) یا کم مشخص کردن (و ایجاد خرابی) ضروری است.
| مشخصات | واحد | معنی آن چیست | مفهوم عملی |
|---|---|---|---|
| نسبت دنده | X:1 | چرخش ورودی در هر نوبت خروجی | سرعت خروجی و ضرب گشتاور را تعیین می کند |
| سرعت خروجی | دور در دقیقه | سرعت شفت تحت بار نامی | باید با الزامات زمان بندی برنامه مطابقت داشته باشد |
| گشتاور نامی | Nm یا kg·cm | گشتاور عملکرد ایمن مداوم | باید از گشتاور بار با حاشیه ایمنی تجاوز کند |
| گشتاور استال | Nm یا kg·cm | حداکثر گشتاور قبل از توقف شفت | دویدن نزدیک غرفه موتور را به سرعت بیش از حد گرم می کند |
| سرعت بدون بار | دور در دقیقه | سرعت با بار صفر در شفت خروجی | سرعت کار واقعی 10 تا 20 درصد کمتر خواهد بود |
| قدرت امتیازی | W | برق ورودی پیوسته | الزامات منبع تغذیه را تعیین می کند |
| رتبه بندی IP | IPxx | سطح حفاظت از گرد و غبار و رطوبت | حداقل IP54 برای محیط های بیرونی یا مرطوب |
| عکس العمل | arcmin یا درجه | از دست دادن حرکت هنگام معکوس کردن جهت | برای موقعیت یابی دقیق بسیار مهم است - واحدهای دارای عکس العمل کم هزینه بیشتری دارند |
موتورهای دنده DC در مقابل AC: کدام نوع موتور را انتخاب کنید
موتور الکتریکی داخل گیربکس به اندازه گیربکس مهم است. نوع موتور الزامات منبع تغذیه، گزینه های کنترل سرعت و مناسب بودن برای چرخه های کاری مختلف را تعیین می کند.
موتورهای دنده برس دار DC
رایج ترین نوع موتور در موتورهای دنده کوچک. کنترل سرعت ساده با ولتاژ متغیر، برگشت پذیر با تعویض قطبی، ارزان و به طور گسترده در دسترس از 1.5 ولت تا 48 ولت DC . برس ها پس از آن نیاز به تعویض دوره ای دارند 500-2000 ساعت عملیات مناسب برای روباتیک، لوازم جانبی خودرو، لوازم الکترونیکی مصرفی، و هر برنامه کاربردی با باتری.
موتورهای دنده ای بدون جاروبک (BLDC).
برسها را با استفاده از کموتاسیون الکترونیکی حذف کنید، و به طور چشمگیری عمر سرویس را افزایش دهید 10000-20000 ساعت . کارآمدتر از موتورهای برس خورده (بازده 85 تا 93 درصد)، کم صداتر، و مناسب تر برای کاربردهای مداوم. نیاز به کنترل کننده موتور (برد راننده)، افزایش هزینه سیستم. رایج در دستگاه های پزشکی، دمپرهای HVAC، هواپیماهای بدون سرنشین و اتوماسیون دقیق.
موتورهای دنده القایی AC
مستقیماً از برق AC (110V/220V، 50/60Hz) استفاده کنید. بدون برس، بدون کموتاتور، بسیار قوی و طراحی شده برای عملیات صنعتی مداوم 24/7 . سرعت با فرکانس منبع تغذیه و تعداد قطب ها تعیین می شود - یک موتور 4 قطبی با فرکانس 50 هرتز تقریباً با سرعت 1450 RPM (سرعت سنکرون منهای لغزش) کار می کند. تغییر سرعت به یک درایو فرکانس متغیر (VFD) نیاز دارد. انتخاب استاندارد برای نوار نقاله ها، پمپ ها، فن ها و ماشین آلات صنعتی.
موتورهای دنده پله ای
یک موتور پله ای جفت شده با یک گیربکس با افزایش زاویه ای دقیق حرکت می کند - معمولا 1.8 درجه در هر مرحله (200 قدم / چرخش) قبل از اینکه گیربکس حرکت را بیشتر تقسیم کند. با گیربکس 10:1، وضوح موثر 0.18 درجه در هر مرحله می شود. هیچ حسگر بازخوردی برای موقعیت یابی حلقه باز در کاربردهای سبک مورد نیاز نیست. رایج در چاپگرهای سه بعدی، ماشینهای CNC و تجهیزات آزمایشگاهی خودکار.
کاربردهای واقعی موتورهای دنده ای بر اساس صنعت
موتورهای دنده ای از جمله پرکاربردترین قطعات مکانیکی در صنعت مدرن هستند. توانایی آنها در ارائه گشتاور کنترلشده در سرعتهای دقیق، آنها را در تمام بخشها ضروری میسازد.
- اتوماسیون صنعتی: درایوهای نوار نقاله، میزهای نمایه سازی دوار، مخازن اختلاط، اکسترودرها - معمولاً موتورهای چرخ دنده مارپیچ یا سیاره ای با توان 0.1 تا 200 کیلووات
- رباتیک: محرک های مشترک در بازوهای رباتیک از موتورهای چرخ دنده کوچک سیاره ای به دلیل چگالی گشتاور بالا و ردپای فشرده خود استفاده می کنند - یک موتور مفصلی ممکن است تولید کند 50-300 نیوتن متر از یک واحد کوچکتر از یک لیوان قهوه
- خانه هوشمند و اتوماسیون ساختمان: پردههای موتوری، پردهها، قفل درها، دمپرهای HVAC و محرکهای سوپاپ از موتورهای دنده کوچک (معمولاً 5-24 ولت DC، 1-50 RPM) برای موقعیتیابی بیصدا و دقیق استفاده میکنند.
- تجهیزات پزشکی: پمپ های تزریق، میزهای جراحی، محرک های ویلچر و آنالایزرهای آزمایشگاهی به موتورهای دنده ای بسیار دقیق و کم صدا با انطباق دقیق EMC نیاز دارند.
- وسایل نقلیه الکتریکی: موتورهای دنده سیاره ای BLDC، کشش، فرمان برقی، کمک ترمز و سیستم های تنظیم صندلی را هدایت می کنند.
- فرآوری مواد غذایی و آشامیدنی: درایوهای میکسر، درپوش بطری ها و ماشین های پرکن از موتورهای دنده فولادی ضد زنگ با درجه بندی IP65–IP69K برای مقاومت در برابر شستشو استفاده می کنند.
- لوازم الکترونیکی مصرفی: چاپگرها، دوربینها، دستگاههای صابونپاش خودکار و دستگاههای قهوه به موتورهای چرخ دنده کوچک یا سیارهای متکی هستند که در 3-12 ولت DC
چگونه یک موتور دنده را اندازه کنیم: یک رویکرد گام به گام
اندازه گیری صحیح از دو مورد از رایج ترین حالت های خرابی جلوگیری می کند: اضافه بار حرارتی (کم اندازه) و هزینه غیر ضروری (بزرگ اندازه). برای هر انتخاب موتور دنده ای این ترتیب را دنبال کنید:
- تعریف سرعت خروجی (RPM): سرعت چرخش دقیق مورد نیاز در شفت خروجی را تعیین کنید. این توسط برنامه تنظیم می شود - برای مثال، یک تسمه نقاله که با سرعت 0.5 متر بر ثانیه روی یک غلتک با قطر 100 میلی متر حرکت می کند، باید غلتک با سرعت تقریبی 95 دور در دقیقه بچرخد.
- محاسبه گشتاور بار (Nm): گشتاور = نیرو × شعاع. شامل تمام اصطکاک، اینرسی و بارهای گرانشی باشد. a اضافه کنید ضریب سرویس 1.25-2.0 بسته به بارگذاری شوک و چرخه کار.
- ضریب دنده مورد نیاز را تعیین کنید: نسبت = سرعت موتور ÷ سرعت خروجی مورد نیاز. اکثر موتورهای القایی AC با سرعت 1400 تا 1750 دور در دقیقه کار می کنند. اکثر موتورهای DC کوچک در 3000-18000 RPM.
- انتخاب نوع دنده: کرم برای نسبت بالا و خود قفل. سیاره ای برای گشتاور زیاد در حجم کم؛ مارپیچ برای عملکرد مداوم صاف؛ برای کاربردهای ساده کم هزینه.
- بررسی رتبه حرارتی: اطمینان حاصل کنید که قدرت و چرخه کار نامی موتور با شرایط عملیاتی واقعی مطابقت دارد. موتوری که برای S1 (وظیفه مداوم) دارای 100% زمان کار است. S3 (منقطع) معمولاً در رتبه بندی قرار می گیرد 25 تا 40 درصد به موقع .
- بررسی الزامات محیطی: رتبه IP، محدوده دما و سازگاری مواد را برای محیط نصب انتخاب کنید.
حالت های رایج خرابی موتور دنده و نحوه جلوگیری از آنها
موتورهای دنده ای به روش های قابل پیش بینی خراب می شوند. درک حالتهای خرابی، انتخاب واحدهای قویتر، اجرای برنامههای تعمیر و نگهداری مناسب و تشخیص سریع مشکلات در صورت وقوع امکانپذیر است.
- سایش و فرورفتگی دندان دنده: ناشی از اضافه بار، روغن کاری ناکافی، یا آلودگی. افزایش نویز و واکنش متقابل ایجاد می کند. با سایز بندی صحیح، تعویض منظم روغن (هر 2500 تا 5000 ساعت در واحدهای صنعتی) و آب بندی در برابر آلودگی جلوگیری می شود.
- خرابی بلبرینگ: رایج ترین حالت خرابی در گیربکس هایی که به خوبی نگهداری می شوند. علائم شامل لرزش، سر و صدا و لرزش شفت است. یاتاقان ها در موتورهای دنده کوچک معمولا دوام دارند 5000-15000 ساعت تحت بار نامی
- فرسودگی سیم پیچ موتور: نتایج حاصل از دویدن در ایستگاه یا اضافه بار زیاد برای مدت طولانی. موتوری که با دو برابر گشتاور نامی خود کار می کند تقریباً تولید می کند چهار برابر گرما - آسیب حرارتی سریع است. با استفاده از رله های حفاظتی موتور و اندازه گیری صحیح برای بارهای اوج جلوگیری می شود.
- خرابی مهر و موم و نشت روغن: سایش دنده و یاتاقان را به طور چشمگیری تسریع می کند. سالانه آببندهای شفت را بازرسی کنید و در اولین نشانههای روغن گریه تعویض کنید.
- جداسازی دنده پلاستیکی در موتورهای دنده کوچک: زمانی رخ می دهد که بارهای ضربه ای یا شرایط استال از مقاومت برشی پلاستیک فراتر رود. از موتورهای دنده کوچک دنده فلزی در هر کاربرد با توقف های سخت، خطر گیر کردن یا بارهای اینرسی بالا استفاده کنید.
اخبار
-
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

