

 Eng




کاربرد برس در موتورهای DC چیست؟ راهنمای کامل
 2026.04.29
 اخبار صنعت
در موتورهای DC، برس ها یک هدف اساسی را انجام می دهند: آنها جریان الکتریکی را از منبع تغذیه ثابت به سیم پیچ های آرمیچر دوار از طریق تماس لغزشی مداوم با کموتاتور منتقل می کنند. . بدون برس، جریان نمی تواند به سیم پیچ های روتور برسد، میدان مغناطیسی لازم برای چرخش ایجاد نمی شود، و موتور نمی تواند کار کند. بنابراین برس ها اجزای جانبی نیستند - آنها رابط الکتریکی هستند که عملکرد موتور DC برس خورده را ایجاد می کنند.
درک دقیقاً کاری که برس ها انجام می دهند - و چرا مهندسان توسعه یافته اند موتورهای الکتریکی DC بدون جاروبک حذف آنها - برای انتخاب فناوری موتور مناسب برای هر کاربرد، از درایوهای صنعتی گرفته تا دقت، اساسی است موتورهای DC میکرو براشلس در تجهیزات پزشکی و هواپیماهای بدون سرنشین
عملکردهای خاص برس ها در موتور DC
برس ها در یک موتور DC دو عملکرد متمایز اما جدا نشدنی را به طور همزمان انجام می دهند و هر دو برای عملکرد موتور حیاتی هستند.
عملکرد 1: انتقال جریان الکتریکی به آرمیچر چرخان
آرمیچر - بخش دوار یک موتور DC - حاوی سیمپیچهای سیمپیچ است که برای تولید نیروی الکترومغناطیسی که چرخش ایجاد میکند باید جریان داشته باشد. از آنجایی که آرمیچر به طور مداوم می چرخد، اتصال سیم ثابت غیرممکن است. برس ها این مشکل را با فشار دادن روی کموتاتور (حلقه مسی قطعه بندی شده که روی محور آرمیچر نصب شده است) تحت کشش فنر حل می کنند و حفظ می کنند. تماس الکتریکی مداوم بدون توجه به سرعت چرخش . جریان از منبع تغذیه → از طریق برس → از طریق رابط برس-کموتاتور → به سیم پیچ های آرمیچر → از طریق برس مخالف به عقب می رود تا مدار کامل شود.
تابع 2: کموتاسیون - معکوس کردن جهت جریان در سیم پیچ های آرمیچر
عملکرد دوم و به همان اندازه حیاتی براش ها کموتاسیون است: تغییر مکانیکی جهت جریان جریان از طریق هر سیم پیچ آرمیچر دقیقاً در لحظه مناسب برای حفظ گشتاور پیوسته در یک جهت دورانی. با چرخش آرمیچر، هر بخش کموتاتور به ترتیب از زیر برس عبور می کند. برس دو بخش مجاور را در طول لحظه سوئیچینگ پل میکند، سیمپیچ را که تحت کموتاسیون قرار میگیرد، اتصال کوتاه میکند و جهت جریان را در آن سیم پیچ معکوس میکند. بدون این سوئیچینگ، سیمپیچهای آرمیچر تکانههای گشتاور متناوب ایجاد میکنند که یکدیگر را خنثی میکنند و موتور چرخش را حفظ نمیکند. در یک موتور DC معمولی، این رویداد کموتاسیون رخ می دهد صدها تا هزاران بار در ثانیه بسته به تعداد قطعات کموتاتور و دور موتور.
ساخت فیزیکی برس های موتور DC
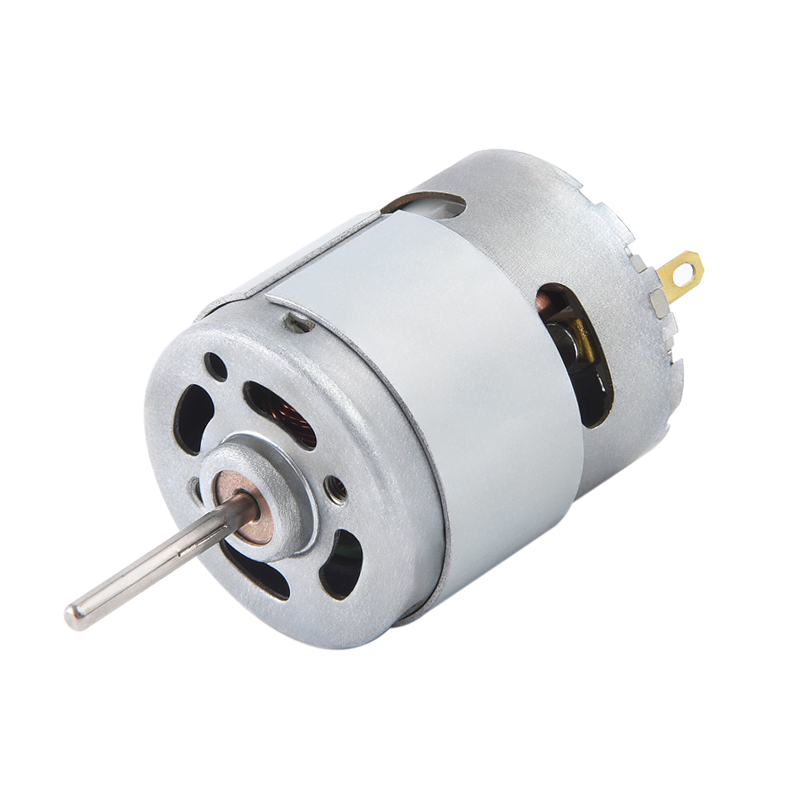
برسها بلوکهای فنری از کامپوزیت کربن-گرافیت هستند که در نگهدارندههای برس در اطراف محیط کموتاتور قرار دارند. اکثر موتورهای DC استفاده می کنند دو یا چهار برس با فاصله متقارن فنر فشار تماس را معمولاً حفظ می کند 150 تا 400 گرم در سانتی متر مربع - برای اطمینان از تماس الکتریکی قابل اعتماد بدون اصطکاک بیش از حد کافی است. مواد کربنی عمدا نرمتر از کموتاتور مسی است به طوری که برسها ترجیحاً سایش دارند و از سطح گرانتر کموتاتور محافظت می کنند.
چرا برس ها محدودیت های اساسی در موتورهای DC ایجاد می کنند؟
در حالی که برسها کارکرد موتور DC را امکانپذیر میکنند، آنها به طور همزمان مجموعهای از محدودیتهای عملکرد، قابلیت اطمینان و نگهداری را معرفی میکنند که ذاتی مکانیسم تماس برس-کموتاتور است - و بدون در نظر گرفتن کیفیت مواد برس یا اصلاح طراحی، نمیتوان آنها را کاملاً مهندسی کرد.
سایش مکانیکی و عمر سرویس محدود
برس ها اجزای مصرفی هستند. تماس لغزشی مداوم در برابر کموتاتور چرخان، مواد برس را با سرعتی فرسایش میدهد که به چگالی جریان، فشار تماس، سرعت سطح کموتاتور و شرایط محیطی بستگی دارد. عمر برس معمولی در یک موتور DC به طور مداوم کار می کند 1000 تا 5000 ساعت کار ، پس از آن برس ها باید بررسی و تعویض شوند. در مقایسه، موتورهای DC بدون جاروبک - که این مکانیسم تماس را به طور کامل حذف می کنند - به طور معمول به موفقیت می رسند 10000 تا 50000 ساعت عمر مفید بدون تعمیر و نگهداری مربوط به کموتاسیون
تلفات الکتریکی و تولید گرما در رابط تماس
تماس برس-کموتاتور یک افت ولتاژ مقاومتی تقریباً ایجاد می کند 0.5 تا 2 ولت در هر برس ، صرف نظر از اندازه موتور. در یک موتور کوچک که با ولتاژ 12 ولت کار می کند، دو برس با هم مصرف می کنند 8 تا 33 درصد ولتاژ تغذیه در تلفات مقاومت تماس به تنهایی - کاهش مستقیم راندمان. این انرژی از دست رفته به صورت گرما در سطح تماس پخش می شود و ظرفیت حرارتی موتور را محدود می کند و نیاز به تهویه کافی حتی در سطوح توان متوسط دارد.
جرقه، نویز الکتریکی و محدودیت سرعت
در طول کموتاسیون، برس برای یک لحظه کوتاه سیم پیچ کموتینگ را اتصال کوتاه می کند. اگر زمان بندی ناقص باشد - که به دلیل تغییر سرعت موتور، بار و دما اجتناب ناپذیر است - جریان سیم پیچ قبل از حرکت برس به بخش بعدی کاملاً معکوس نمی شود و باعث می شود ایجاد قوس و جرقه در رابط براش-کموتاتور . این جرقه باعث ایجاد تداخل الکترومغناطیسی (EMI) می شود که می تواند الکترونیک مجاور را مختل کند، در طول زمان به سطح کموتاتور آسیب برساند و حداکثر سرعت کارکرد ایمن را محدود کند. اکثر موتورهای DC برس دار دارای محدودیت سرعت عملی هستند 5000 تا 15000 دور در دقیقه قبل از اینکه جرقه مربوط به کموتاسیون مخرب شود، در حالی که موتورهای براشلس به طور معمول در 50000 تا 100000 دور در دقیقه در برنامه های پرسرعت
محدودیت های زیست محیطی
جرقه ذاتی در کموتاسیون برس باعث می شود موتورهای DC برس خورده شوند نامناسب برای محیط های انفجاری یا قابل اشتعال بدون محفظه های ایمنی ذاتی گران قیمت گرد و غبار برس کربن در داخل محفظه موتور جمع می شود و برای جلوگیری از ردیابی خطاها و اتصال کوتاه نیاز به تمیز کردن منظم دارد. در کاربردهای با رطوبت بالا یا زیر آب، آلودگی رطوبتی رابط برس-کموتاتور باعث عملکرد نامنظم و تسریع خوردگی می شود.
موتور الکتریکی DC بدون جاروبک چیست و چگونه مشکل برس را حل می کند
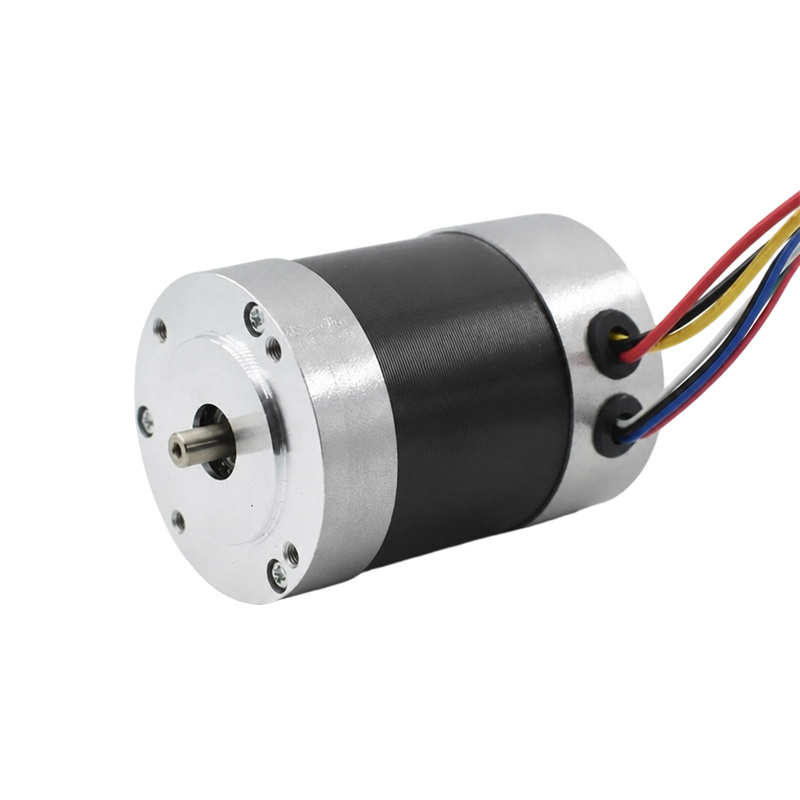
یک موتور الکتریکی DC بدون جاروبک (موتور BLDC) همان نتیجه ای را به دست می آورد که یک موتور DC برس دار - سرعت و گشتاور چرخشی کنترل شده - اما برس ها و کموتاتور را به طور کامل حذف می کند. حرکت آهنرباهای دائمی به روتور و قرار دادن سیم پیچ های پر انرژی در استاتور ثابت . از آنجایی که سیمپیچها دیگر نمیچرخند، نیازی به کنتاکت الکتریکی کشویی نیست و نیازی به کموتاتور نیست.
کموتاسیون - تغییر جریان بین سیمپیچها برای حفظ چرخش - بهصورت الکترونیکی توسط یک کنترلکننده موتور اختصاصی (ESC یا BLDC Driver) انجام میشود که از بازخورد موقعیت روتور از سنسورهای اثر هال یا حسگر EMF برگشتی برای فعالسازی فازهای سیمپیچ استاتور صحیح در ترتیب صحیح استفاده میکند. این جابجایی الکترونیکی است سریع تر، دقیق تر، و زمان بندی کامل در هر شرایط سرعت و بار ، از بین بردن کموتاسیون مکانیکی ناقص که باعث ایجاد جرقه در موتورهای برس شده می شود.
اصل کارکرد موتور BLDC گام به گام
- کنترل کننده موتور موقعیت روتور را از طریق سنسورهای اثر هال (یا back-EMF در طرح های بدون سنسور) می خواند تا موقعیت زاویه ای دقیق روتور آهنربای دائم را در هر لحظه بداند.
- بر اساس موقعیت روتور، کنترل کننده سیم پیچ های فاز استاتور مناسب را با استفاده از ترانزیستورهای قدرت (MOSFET یا IGBT) انرژی می دهد و یک میدان مغناطیسی دوار در استاتور ایجاد می کند.
- روتور آهنربای دائمی توسط میدان استاتور در حال چرخش جذب و دفع میشود و گشتاور و چرخش تولید میکند - دقیقاً مانند موتورهای برس خورده، اما بدون هیچ گونه تماس فیزیکی بین قطعات ثابت و دوار.
- با چرخش روتور، کنترل کننده به طور مداوم دنباله سوئیچینگ را به روز می کند و زمان بندی کموتاسیون بهینه را بدون توجه به تغییرات سرعت یا بار حفظ می کند - و به کارایی 85% تا 95% در سیستم های BLDC که به خوبی طراحی شده اند.
DC براش در مقابل موتور DC بدون جاروبک: مقایسه عملکرد مستقیم
| پارامتر | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| روش کموتاسیون | مکانیکی (کموتاتور برس) | الکترونیکی (کنترل کننده موتور) |
| کارایی معمولی | 75-85٪ | 85-95٪ |
| عمر خدمات | 1000-5000 ساعت | 10000-50000 ساعت |
| حداکثر سرعت | 5000 تا 15000 دور در دقیقه (معمولی) | تا 100000 دور در دقیقه |
| تعمیر و نگهداری | نیاز به تعویض منظم برس | حداقل - فقط بلبرینگ |
| EMI / جرقه | جرقه و EMI قابل توجه | حداقل EMI |
| سطح نویز | بالاتر (قوس اصطکاک برس) | پایین تر (بدون اصطکاک تماسی) |
| کنترل سرعت | ساده (تنظیم ولتاژ) | نیاز به کنترلر اختصاصی |
| هزینه اولیه | پایین تر | بالاتر (کنترل کننده موتور) |
| کل هزینه مالکیت | بالاتر (زمان تعمیر و نگهداری) | پایین تر over full service life |
| محیط های خطرناک | بدون محفظه خاص مناسب نیست | مناسب (بدون جرقه) |
موتورهای DC بدون برس میکرو: عملکرد بالا در مقیاس مینیاتوری
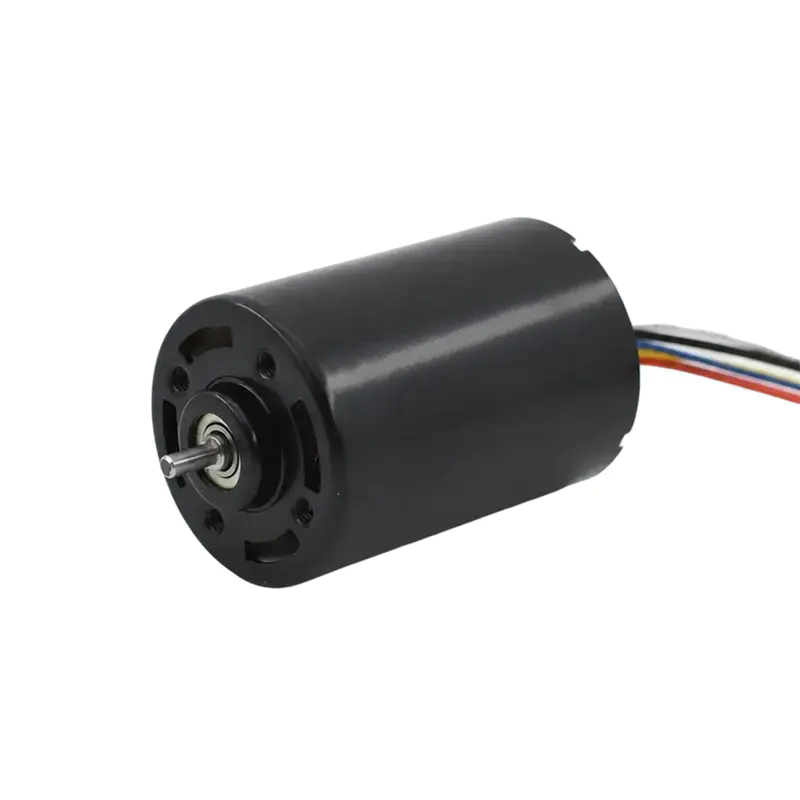
موتورهای DC میکرو براشلس همان اصل عملکرد بدون جاروبک را در مقیاسهای فیزیکی بسیار کوچک اعمال میکنند - معمولاً با قطر روتور از 4 میلی متر تا 40 میلی متر و توان از کمتر از 1 وات تا تقریباً 100 وات . در این مقیاس، مزایای فناوری براشلس حتی مهمتر میشود، زیرا محدودیتهای فیزیکی کوچکسازی، سیستمهای براش-کموتاتور را عملاً غیرقابل اجرا میکند.
چرا براش ها در مقیاس میکرو شکست می خورند؟
در موتوری با قطر روتور 6 میلی متر، بخش های کموتاتور فقط کسری از میلی متر عرض دارند. حفظ تماس قابل اعتماد برس در این ابعاد در حالی که موتور می چرخد 20000 تا 100000 دور در دقیقه از نظر مکانیکی غیرعملی است - نرخ سایش برس فاجعه بار است، بخش های کموتاتور را نمی توان با دقت کافی با هزینه کم ساخت، و مقاومت تماس برس نشان دهنده کسری غیرقابل قبولی از کل امپدانس مدار در یک میکرو موتور ولتاژ پایین است. موتورهای DC میکرو براشلس همه این مشکلات را با حذف کامل تماس فیزیکی حل می کنند.
ساخت موتورهای DC میکرو براشلس
موتورهای Micro BLDC در دو پیکربندی اولیه تولید می شوند:
- پیکربندی Inrunner: روتور آهنربای دائم در داخل سیم پیچ های استاتور می چرخد - توپولوژی موتور کلاسیک. میکروموتورهای Inrunner به دلیل اینرسی کوچک روتور مجموعه آهنربای داخلی به بالاترین RPM می رسند. رایج در هندپیس های دندانپزشکی، توربوپمپ ها و دوک های ماشین کاری با سرعت بالا که در 50000 تا 150000 دور در دقیقه .
- پیکربندی Outrunner: مجموعه آهنربای دائمی پوسته چرخان خارجی را در اطراف هسته ثابت استاتور تشکیل می دهد. موتورهای Outrunner تولید می کنند گشتاور بالاتر در RPM کمتر به دلیل قطر روتور بزرگتر و پیکربندی غالب در سیستم های پیشرانه پهپاد و مولتی روتور است که در آن رانندگی مستقیم بدون گیربکس ترجیح داده می شود.
کاربردهای کلیدی موتورهای DC بدون برس میکرو
- پیشرانه پهپاد و پهپاد: موتورهای Micro BLDC outrunner پروانه های هواپیماهای بدون سرنشین مصرفی و تجاری را نیرو می دهند نسبت توان به وزن 5:1 تا 10:1 (وات بر گرم) و کنترل دقیق سرعت الکترونیکی برای پرواز پایدار ضروری است.
- وسایل پزشکی: رباتهای جراحی، پمپهای قابل کاشت و تجهیزات تشخیصی قابل حمل از موتورهای میکرو BLDC استفاده میکنند زیرا عمر طولانی، نویز کم و عملکرد بدون جرقه آنها نیازهای سختافزاری درجه پزشکی را برآورده میکند. یک موتور میکرو BLDC معمولی در یک ابزار جراحی کار می کند 35000 تا 80000 دور در دقیقه با دقت موقعیتی بهتر از 0.1 درجه.
- فن های خنک کننده کامپیوتر و دوک های هارد دیسک: فنهای خنککننده در سرورها و لپتاپها و موتورهای اسپیندل در درایوهای هارد دیسک تقریباً همه موتورهای میکرو BLDC هستند که به دلیل عملکرد بیصدا، قابلیت اطمینان بالا و توانایی شروع و توقف میلیونها بار بدون سایش برس انتخاب شدهاند.
- رباتیک و اتوماسیون: محرکهای مشترک در روباتهای مشترک (کوباتها)، درایوهای گیره و موتورهای چرخ AGV به طور فزایندهای از موتورهای میکرو BLDC با رمزگذارهای یکپارچه استفاده میکنند و به تکرارپذیری موقعیتیابی دست مییابند. ± 0.02 میلی متر در برنامه های مونتاژ دقیق
- لوازم الکترونیکی مصرفی: مسواک های برقی، سشوارها، جاروبرقی های دستی و گیمبال های تثبیت کننده دوربین از موتورهای میکرو BLDC برای دستیابی به اندازه فشرده، راندمان بالا و طول عمر محصول استفاده می کنند که با طراحی های وابسته به برس غیرممکن است.
انتخاب بین موتورهای DC برسدار و DC بدون جاروبک برای کاربرد شما
انتخاب بین فناوری موتور DC بدون جاروبک و بدون جاروبک باید بر اساس الزامات خاص برنامه انجام شود - نه با این فرض که براشلس همیشه برتر است. هر دو فناوری از نظر تجاری مرتبط باقی می مانند و به طور فعال در طرح های جدید مشخص می شوند.
وقتی موتورهای DC برس خورده انتخاب درستی هستند
- کنترل سرعت ساده کافی است: موتورهای DC برس دار را می توان با یک سیگنال ساده PWM یا ولتاژ متغیر با سرعت کنترل کرد - هیچ چیپ کنترل کننده موتور اختصاصی لازم نیست. برای محصولات کم هزینه و کم پیچیدگی، این به طور قابل توجهی هزینه BOM را کاهش می دهد.
- چرخه کاری کوتاه یا استفاده نادر: برنامههایی که موتور فقط گاهی اوقات کار میکند - موتور شیشه ماشین، اسباببازی، محرک ماشین خودکار - ممکن است هرگز ساعتهای کارکرد کافی برای رسیدن به محدودیتهای سایش برس را جمع نکنند. حق بیمه هزینه بدون براش توجیه پذیر نیست.
- هزینه اولیه کم محدودیت اصلی است: هزینه موتورهای برس خورده 30 تا 60 درصد کمتر از یک موتور بدون جاروبکی معادل به اضافه کنترل کننده برای همان توان خروجی. در محصولات مصرفی با حجم بالا با عمر طراحی 2 تا 3 سال، این تفاوت هزینه اغلب تعیین کننده است.
وقتی موتورهای DC بدون جاروبک دارای مشخصات صحیح هستند
- عملیات سیکل کار مداوم یا بالا: هر برنامه ای که بیش از چند ساعت در روز کار می کند - اتوماسیون صنعتی، فن های HVAC، پمپ ها، درایوهای کششی - باید از موتورهای براشلس استفاده کند. حذف نگهداری برس به تنهایی حق بیمه هزینه را توجیه می کند 6 تا 18 ماه کارکرد برای اکثر کاربران صنعتی
- الزامات سرعت بالا: برای کاربردهایی که به سرعتهای بالاتر از 15000 RPM نیاز دارند - پمپهای توربو، ابزارهای دندانپزشکی، دوکهای پرسرعت، موتورهای پهپاد - بدون جاروبک تنها گزینه مناسب است. موتورهای برس شده نمی توانند این سرعت ها را بدون خرابی کموتاسیون حفظ کنند.
- مکانهای غیرقابل دسترسی: موتورهای نصب شده در محفظه های مهر و موم شده، تعبیه شده در ماشین آلات، یا مستقر در مکان های دورافتاده که تعویض برس غیرعملی است، باید بدون برس باشند تا از قابلیت اطمینان طولانی مدت اطمینان حاصل شود.
- محیط های حساس به EMI: تجهیزات پزشکی، ابزارهای اندازهگیری دقیق و اویونیک نمیتوانند تداخل الکترومغناطیسی ایجاد شده توسط جابجایی برس را تحمل کنند. موتورهای براشلس با فیلتر مناسب حتی با سخت ترین استانداردهای EMI از جمله MIL-STD-461 و IEC 61000 .
- الزامات کوچک سازی: هنگامی که قطر موتور باید کمتر از 20 تا 30 میلی متر باشد، موتورهای DC بدون برس میکرو تنها فناوری هستند که کارایی، سرعت و قابلیت اطمینان کافی را در آن مقیاس ارائه می دهند.
مشخصات کلیدی برای ارزیابی هنگام انتخاب یک موتور DC بدون جاروبک
انتخاب موتور DC بدون جاروبک صحیح نیاز به ارزیابی چندین پارامتر عملکرد وابسته به هم دارد. بهینه سازی برای یک مشخصات به صورت مجزا - مانند حداکثر RPM - بدون در نظر گرفتن گشتاور، منحنی بازده و محدودیت های حرارتی منجر به عملکرد ضعیف سیستم می شود.
- رتبه KV (RPM در هر ولت): مقدار KV تعیین می کند که موتور به ازای هر ولت ولتاژ اعمال شده بدون بار، چند دور در دقیقه تولید می کند. الف موتور KV بالا (2000-10000 KV) برای کاربردهای با سرعت بالا و گشتاور کم مانند ملخ هواپیماهای بدون سرنشین مناسب است. الف موتور KV پایین (100-500 KV) گشتاور بالایی در سرعت کم تولید می کند و برای چرخ های مستقیم، وینچ ها و اتصالات روباتیک ترجیح داده می شود.
- گشتاور پیوسته و حداکثر: گشتاور پیوسته حداکثر باری را که موتور می تواند به طور نامحدود بدون گرم شدن بیش از حد تحمل کند را تعیین می کند. حداکثر گشتاور - به طور معمول 2 تا 3 برابر امتیاز مداوم - برای انفجارهای شتاب کوتاه در دسترس است. نمایه بارگذاری برنامه باید در این محدوده ها باقی بماند.
- ثابت موتور (کیلومتر): Km = گشتاور / √ (تلفات قدرت) و معیاری برای راندمان موتور مستقل از اندازه است. کیلومتر بالاتر نشان دهنده طراحی موتور کارآمدتر برای همان اندازه فریم است.
- تعداد قطب ها: قطب های مغناطیسی بیشتر عموماً گشتاور نرم تری را در سرعت کم تولید می کنند - برای کاربردهای سروو مهم است - در حالی که قطب های کمتر حداکثر دور در دقیقه را امکان پذیر می کند. اکثر موتورهای میکرو BLDC استفاده می کنند 2 تا 14 قطب .
- نوع سنسور: موتورهای سنسور اثر هال بازخورد دقیق موقعیت را در تمام سرعتها از جمله دور در دقیقه صفر ارائه میدهند - برای کاربردهای سروو و موقعیتیابی ضروری است. موتورهای BLDC بدون سنسور سادهتر و ارزانتر هستند، اما برای تشخیص EMF به حداقل سرعت نیاز دارند، که آنها را برای کاربردهایی که به کنترل دقیق سرعت پایین یا کنترل گشتاور نیاز دارند، نامناسب میسازد.
حفظ موتورهای DC برس خورده: افزایش عمر سرویس برس
در جایی که موتورهای DC برس خورده در خدمت باقی میمانند، شیوههای تعمیر و نگهداری مناسب میتواند به طور قابلتوجهی عمر برس را افزایش داده و از آسیب زودهنگام کموتاتور جلوگیری کند - هزینه کل تعمیر و نگهداری و زمان خرابی برنامهریزی نشده را کاهش میدهد.
- طول برس را هر 500 ساعت کار بررسی کنید در موتورهای صنعتی با کار مداوم برسها را قبل از رسیدن به علامت حداقل طول تعویض کنید - معمولاً زمانی که استفاده میشوند یک سوم طول اصلی - برای جلوگیری از تماس فنر برس با کموتاتور و ایجاد خسارت فاجعه بار.
- همیشه هر دو (یا هر چهار) برس را به طور همزمان تعویض کنید، حتی اگر فقط یکی از آنها فرسوده شده باشد. طول برس های مخلوط فشار تماس ناهموار ایجاد می کند و شیار کموتاتور را تسریع می کند.
- پس از تعویض برس، بستر را در برس های جدید با کارکردن موتور با 50 درصد بار به مدت 30 دقیقه قبل از بازگشت به عملیات بارگذاری کامل این اجازه می دهد تا صفحه برس با انحنای کموتاتور مطابقت داشته باشد و یک لایه کربنی پایدار بر روی سطح کموتاتور ایجاد کند.
- در هر بازرسی برس، گرد و غبار کربن را از داخل محفظه موتور تمیز کنید. گرد و غبار کربن انباشته شده می تواند مسیرهای ردیابی رسانا را بین بخش های کموتاتور ایجاد کند و باعث اتصال کوتاه بین بخش شود.
- در هر بازرسی وضعیت سطح کموتاتور را بررسی کنید. سطح باید با یک پتینه یکنواخت تیره (فیلم کربن) صاف به نظر برسد. لکه های مس روشن نشان دهنده قوس های موضعی است. شیارهای عمیق تر از 0.5 میلی متر نیاز به اسکیماتور کموتاتور توسط یک تعمیرکار واجد شرایط موتور دارید.
اخبار
-
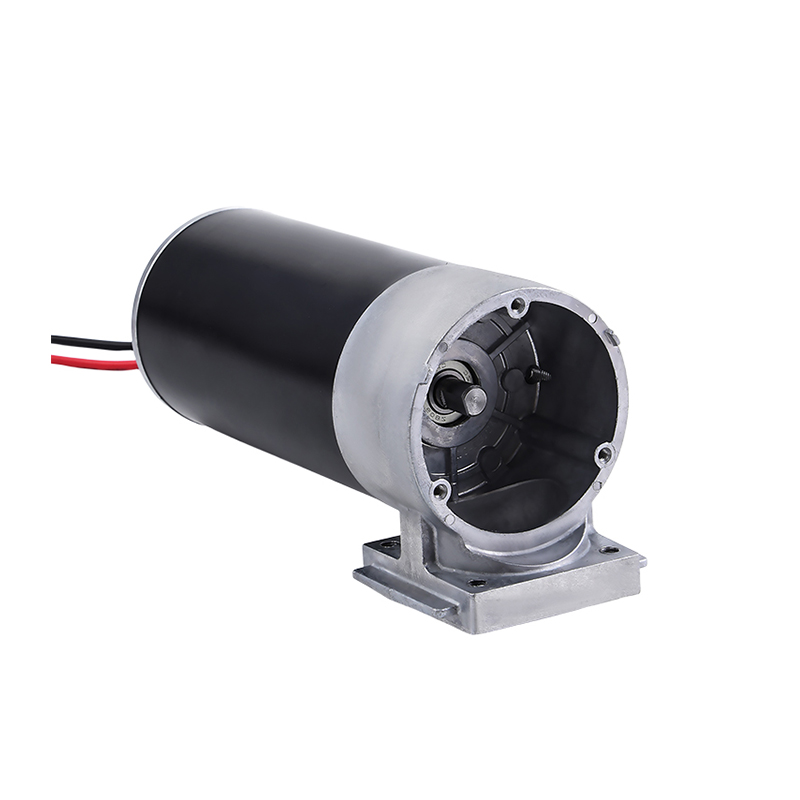
ریشه های موتور DC و پایه های فیزیکی برس را براش موتور DC پیشگام در تبدیل انرژی الکتریکی به حرکت مکانیکی است و تاریخچه آن با پیشرفت تمدن صنعتی مدرن پیوند تنگاتنگ...
بیشتر بخوانید -
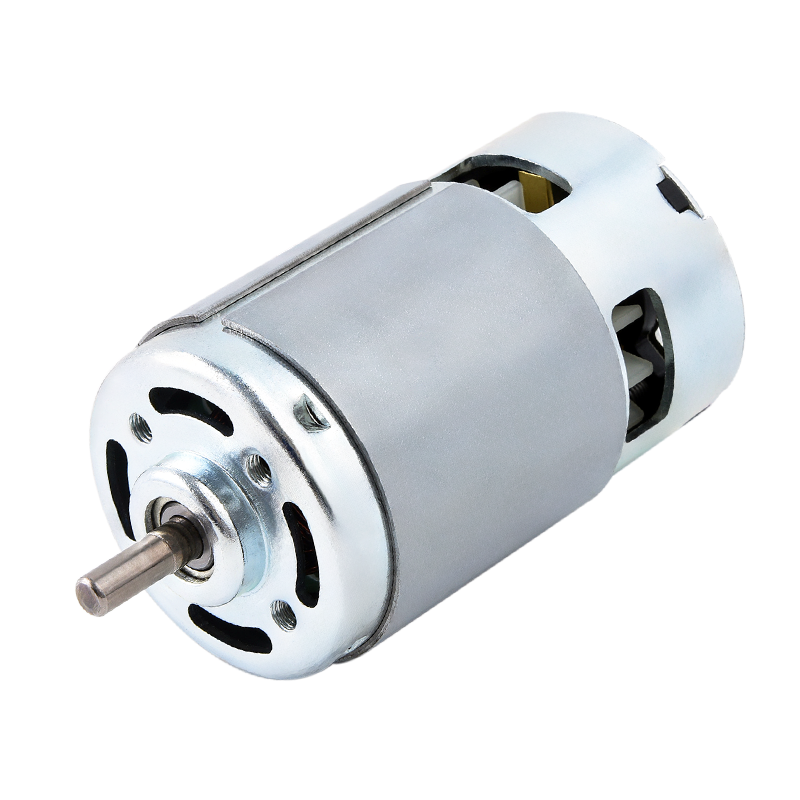
چه کسی این روزها هنوز از موتورهای DC برس خورده استفاده می کند؟ موتورهای DC برس خورده در وسایل کوچک علیرغم پذیرش روزافزون فناوری موتورهای بدون جاروبک، لوازم کوچک همچنان...
بیشتر بخوانید -
کاربردهای براش موتور DC در لوازم الکترونیکی مصرفی و دستگاه های هوشمند نقش موتور DC براش در طراحی لوازم الکترونیکی مصرفی براش موتور DC نقش مهمی در طراحی و ...
بیشتر بخوانید

 صفحه اصلی
اخبار


حق چاپ © Yuyao Hongyang Micromotor Co., Ltd. تمامی حقوق محفوظ است.

